2026-10-14 — Experiment
FurnitureBench one_leg 실패→회복 궤적 생성 v1
RoboTTA | scripted v2 + ε_bias / ε_iid | job 192392
TL;DR
- scripted v2 정책의 구멍 위치 믿음에 instance 고정 bias b를 넣고, 실패할 때마다 b를 줄인다. b12는 6/6이 "1회 실패 → 교정 → 안착".
- 실패는 rim에 짧게 닿고 올라가는 모양이다. 방향 신호는 wrist 카메라의 구멍 테두리 위치에만 보이고, front 224px에서는 거의 안 보인다.
loss_start_step222~663 step(10 Hz), 모두 p768 안.
6/6
b12 usable
2.83
b15_dec 평균 실패
4/6
iid4 usable
11:48
30 ep / 1 GPU
전체 영상(66 ep, 버튼으로 실패/loss 시작/안착 이동): 261014-recovery_gen_videos.html
1배경/목적
AD^ε식 실패→회복 데이터를 실제로 뽑아서, 실패가 영상에 보이는지와 회복이 자연스러운지 확인한다.
2작업 내용
gen_recovery.py: LegV2 _measure를 감싸 opening + b로 믿게 한다. 채점은 참 geometry. 실패 이벤트(align/descend/settle → backoff/recover)마다 attempt += 1, b·schedule[attempt]. ε_iid는 align/descend에서만 넣는다.
3결과
| config | 안착 | usable | 평균 실패 | 실패 시 참 lateral (mm) |
|---|---|---|---|---|
| b8 (1,0) | 5/6 | 5/6 | 0.83 | 6.3~15.5 |
| b12 (1,0) | 6/6 | 6/6 | 1.0 | 9.7~14.5 |
| b15_dec (1,0.5,0) | 6/6 | 6/6 | 2.83 | 12~26 |
| iid4 | 6/6 | 4/6 | 0.83 | 2.5~13.7 |
| b12_iid3 | 6/6 | 6/6 | 1.0 | 6.5~14.1 |
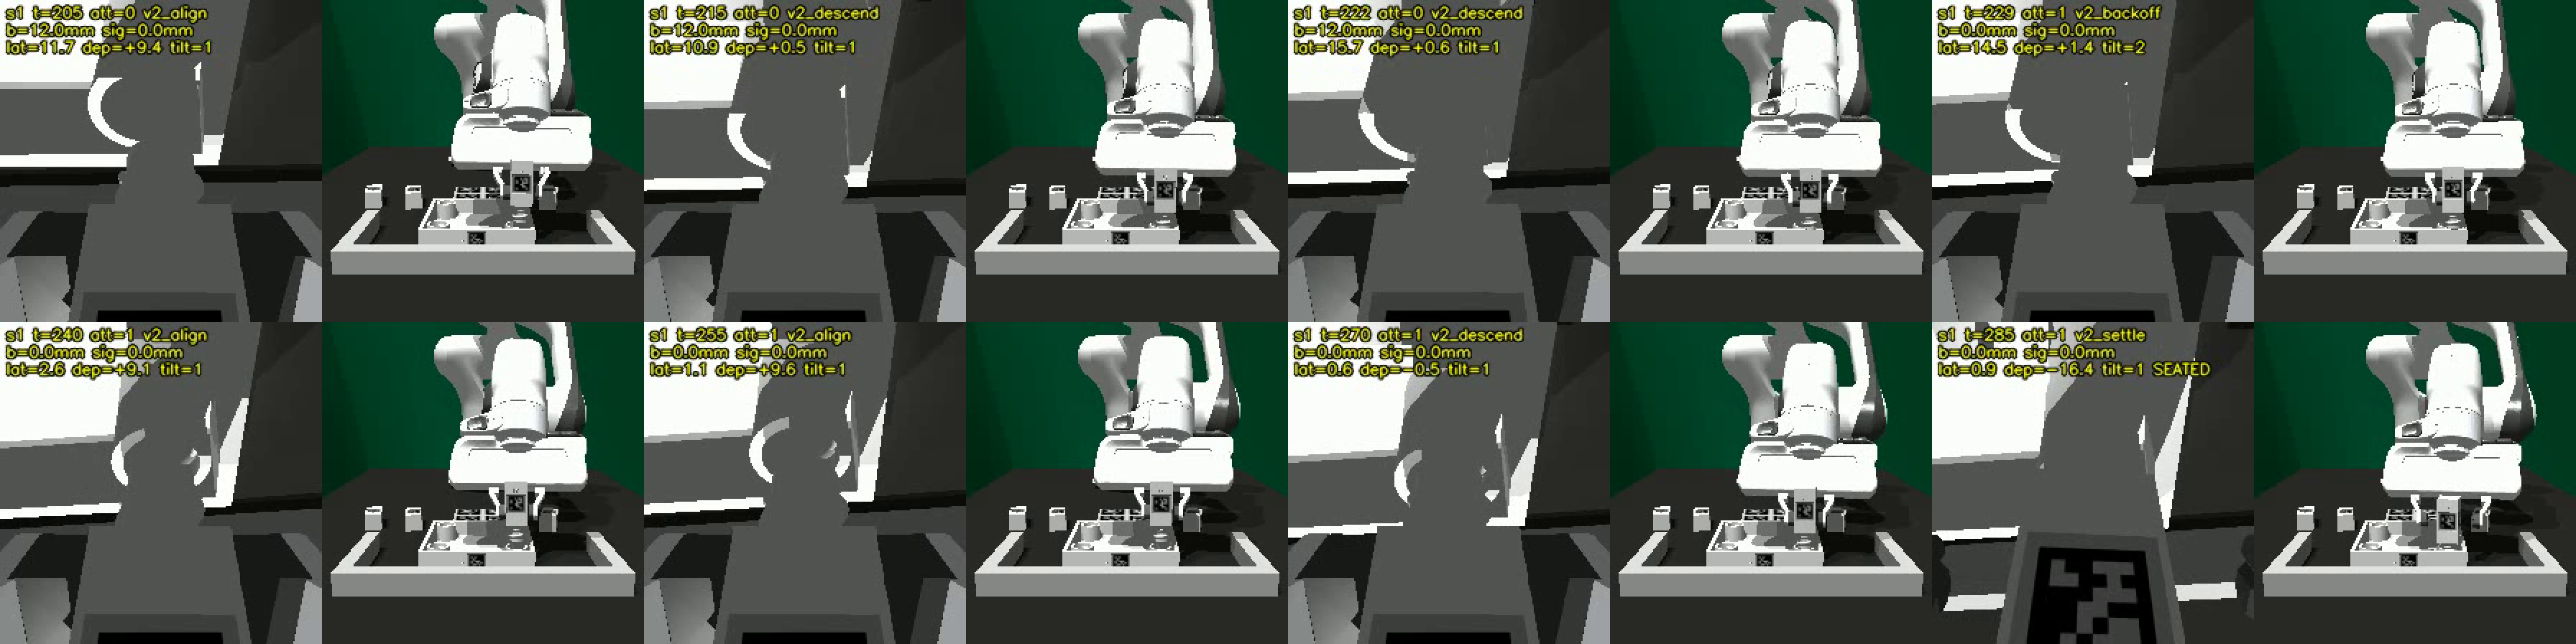
b12 seed 1: 실패(t=205~229, b=12mm) → 교정(t=240~285). 각 칸 왼쪽 wrist, 오른쪽 front.
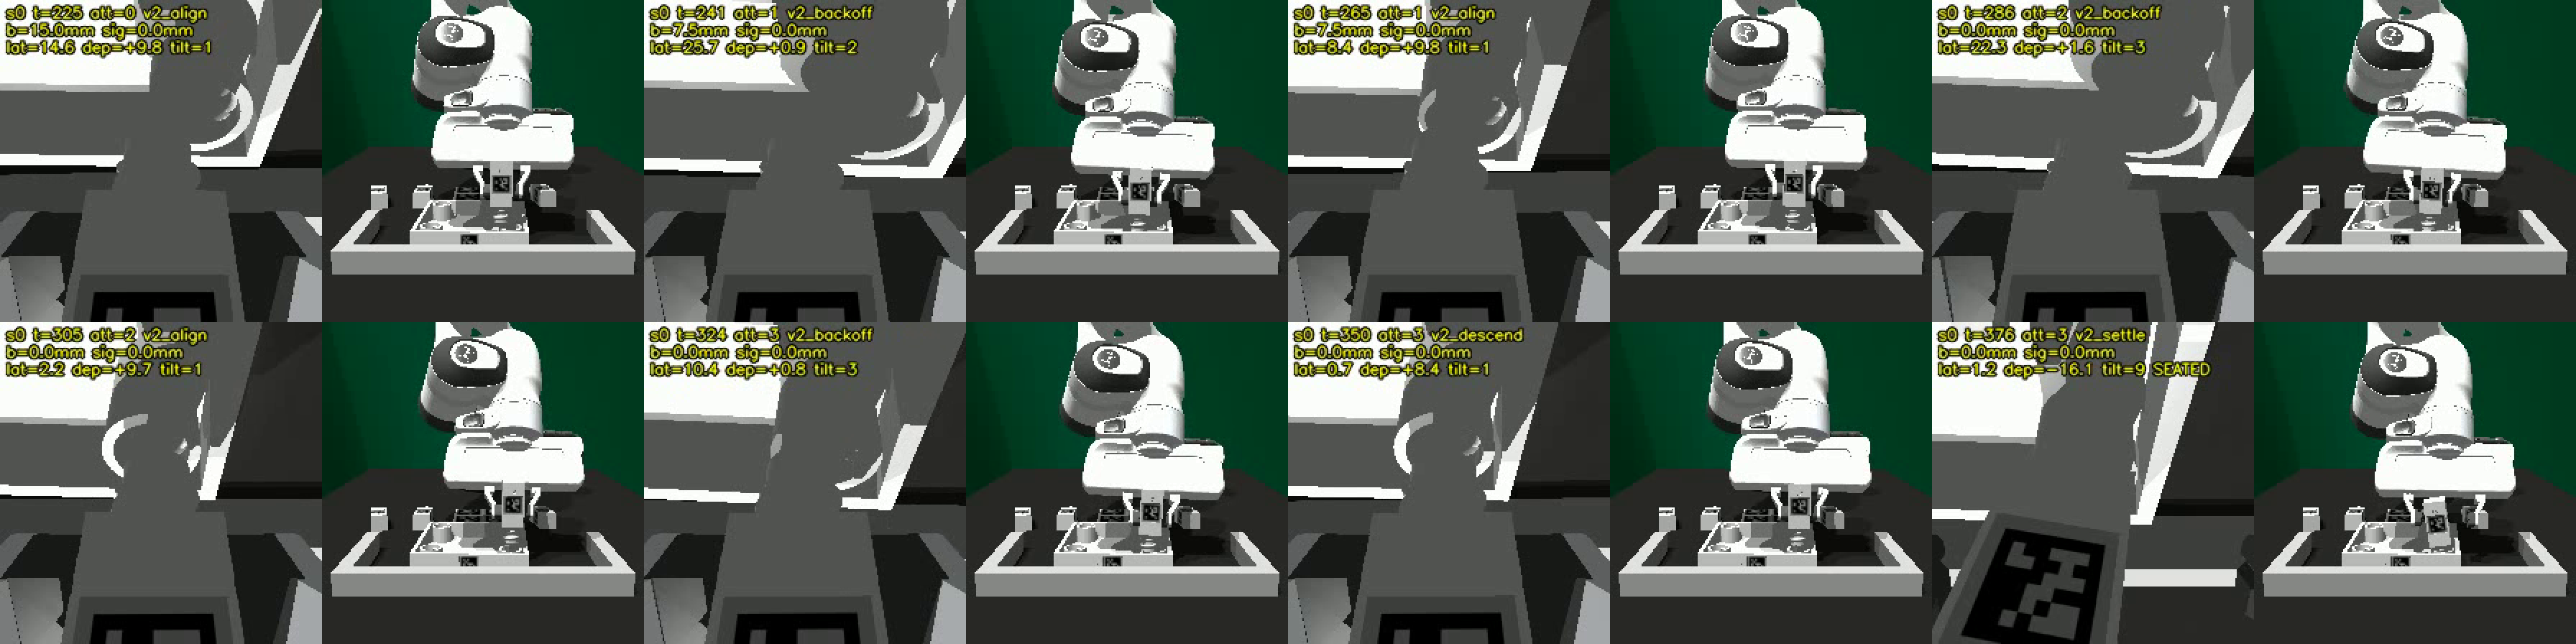
b15_dec seed 0: 실패 3회 후 t=376 안착. 세 번째 실패는 b=0 상태.
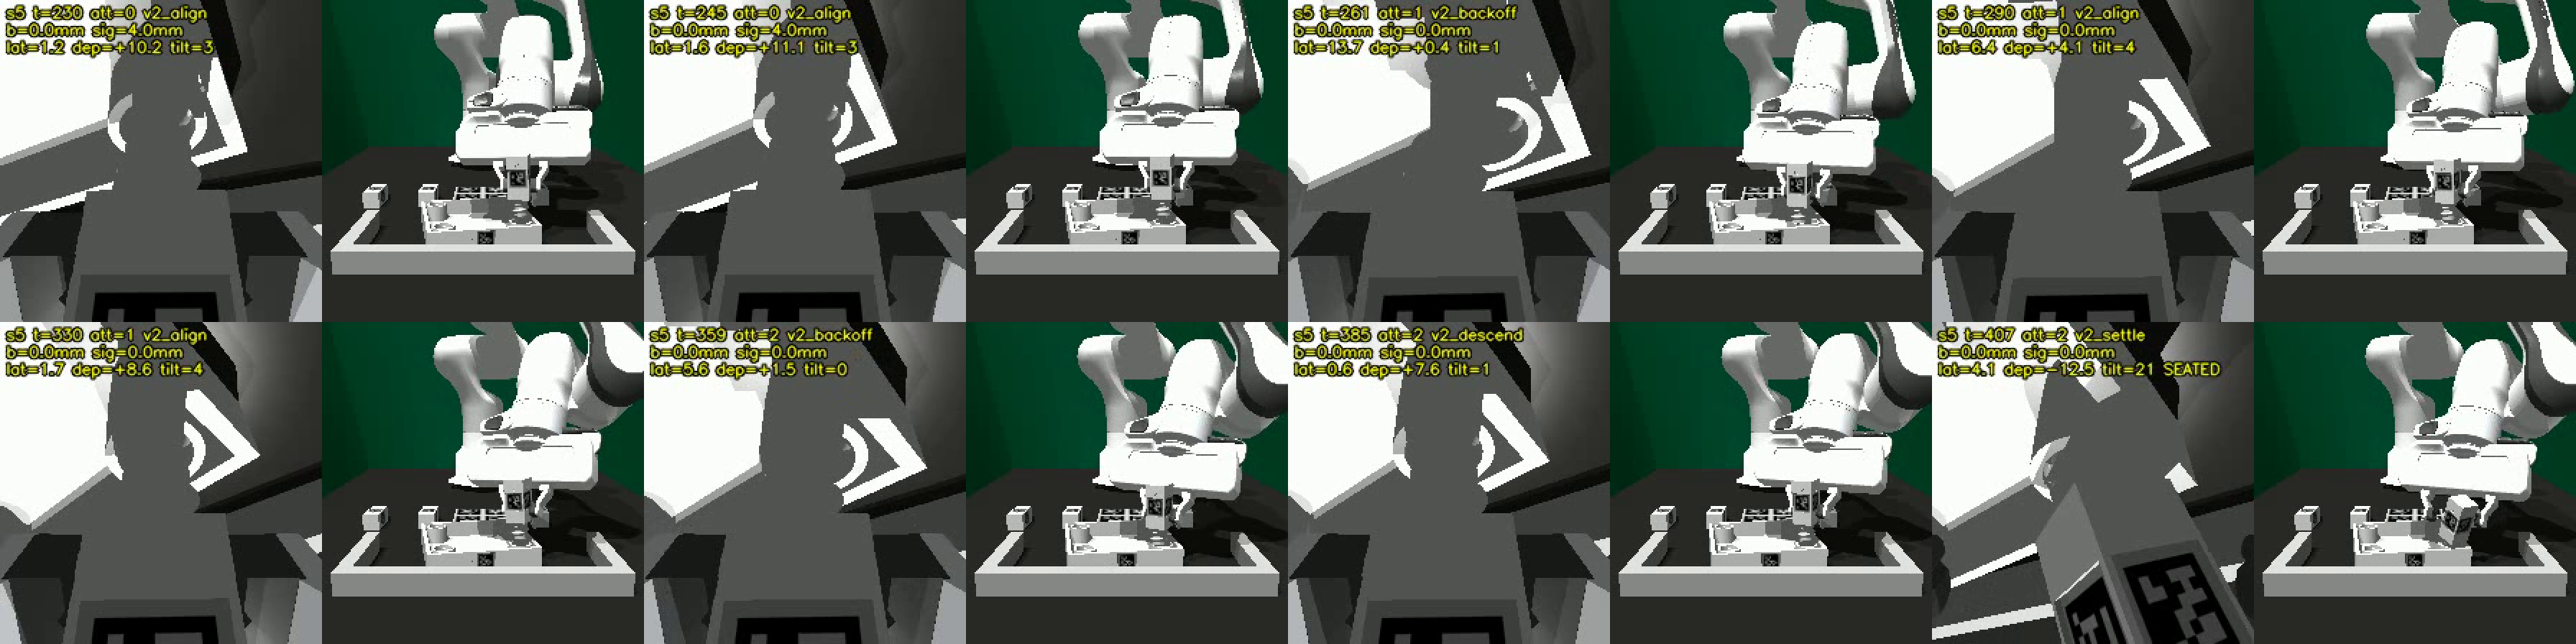
iid4 seed 5: 노이즈로 wrist 시점이 크게 흔들리고, 마지막에 21° 기운 채 안착.
b8 seed 0은 bias와 무관한 transport 실패였다. 스모크의 같은 seed는 성공했으므로 시뮬이 비결정적이다.
4Takeaway
생성 파이프라인 동작, b12 계열은 그대로 AD 데이터로 쓸 수 있다.
실패의 시각 신호가 약하다(wrist의 구멍 테두리 위치뿐).
5Next
실패 프레임에서 b 방향 가독성 정량화 → 신호 강화(b 15~20mm, rim에서 더 누르기, 부분 교정) → converter에 loss_start_step 추가 → 규모 확장.
6업데이트 — v2 실패 신호 강화 (job 192476)
| config | usable | 평균 실패 | 영상 판정 |
|---|---|---|---|
| b18 | 5/6 | 1.0 | 중간 |
| b22 (1,0) | 6/6 | 1.17 | wrist에 구멍 테두리 전체가 leg 옆에 보임 |
| b20_dec (1,0.5,0) | 6/6 | 2.33 | 테두리가 시도마다 leg 쪽으로 다가옴 |
| b12_press | 6/6 | 1.0 | 누르는 동안 변화 없음 |
| b20_drop / b25_drop | 1/6 / 3/6 | — | 쓰러짐은 잘 보이나 621~1321 step |
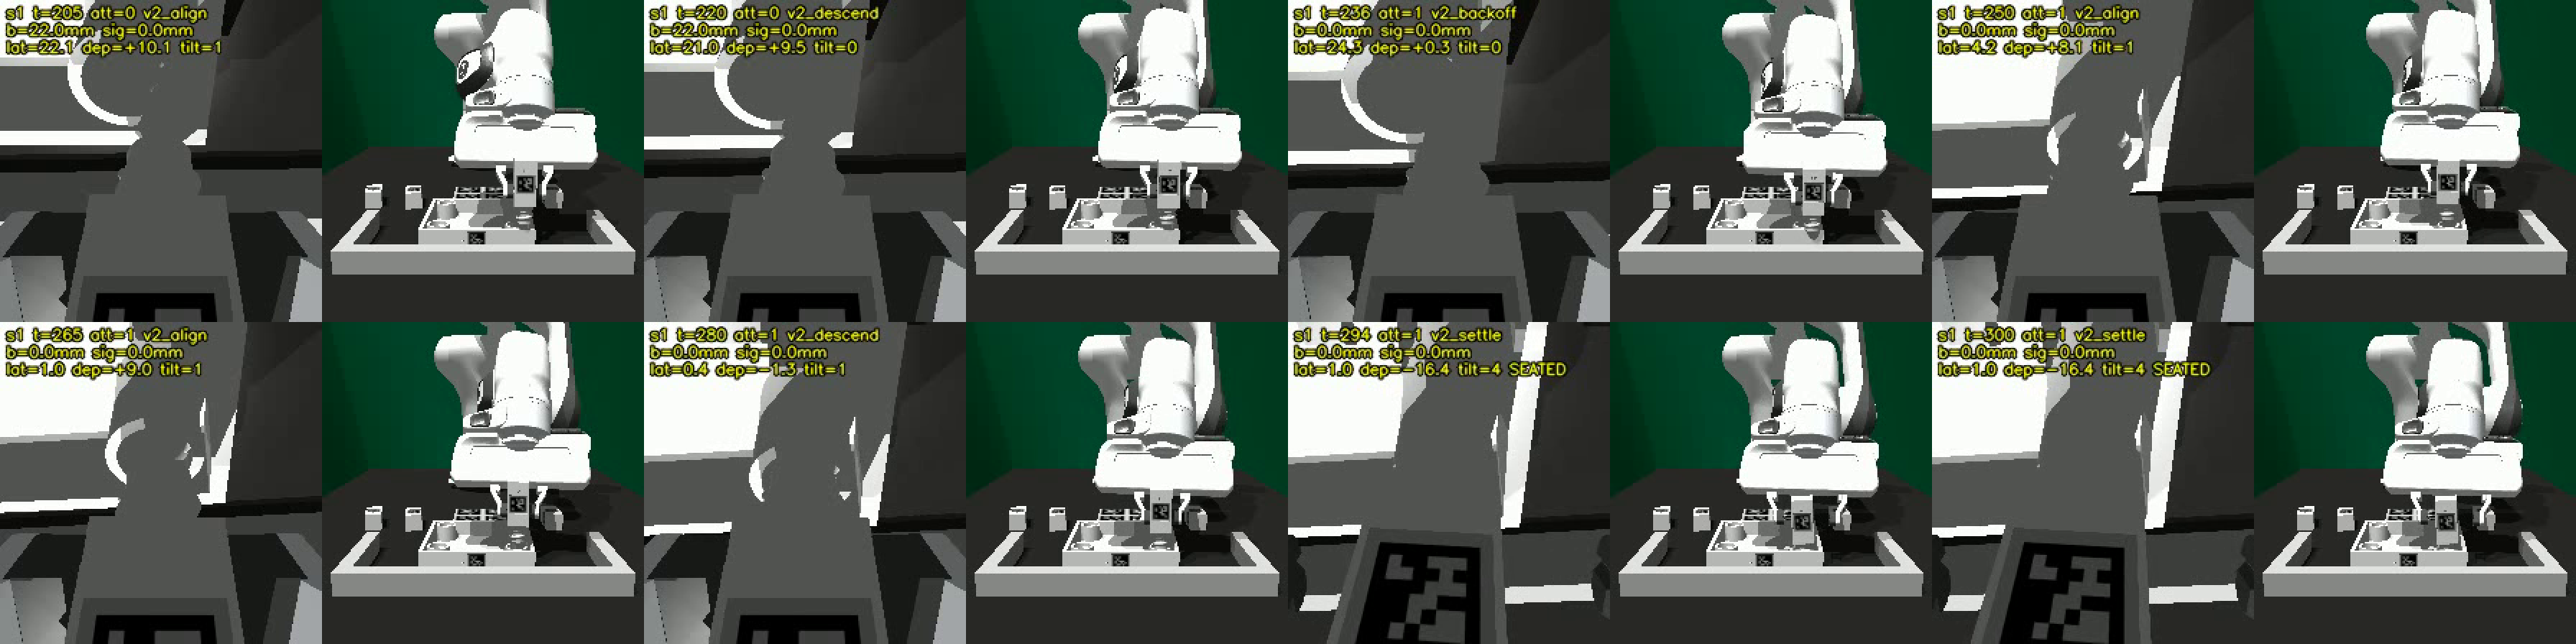
b22 s1: t=205~236 실패(테두리 전체가 보임) → t=250~300 교정 후 안착.
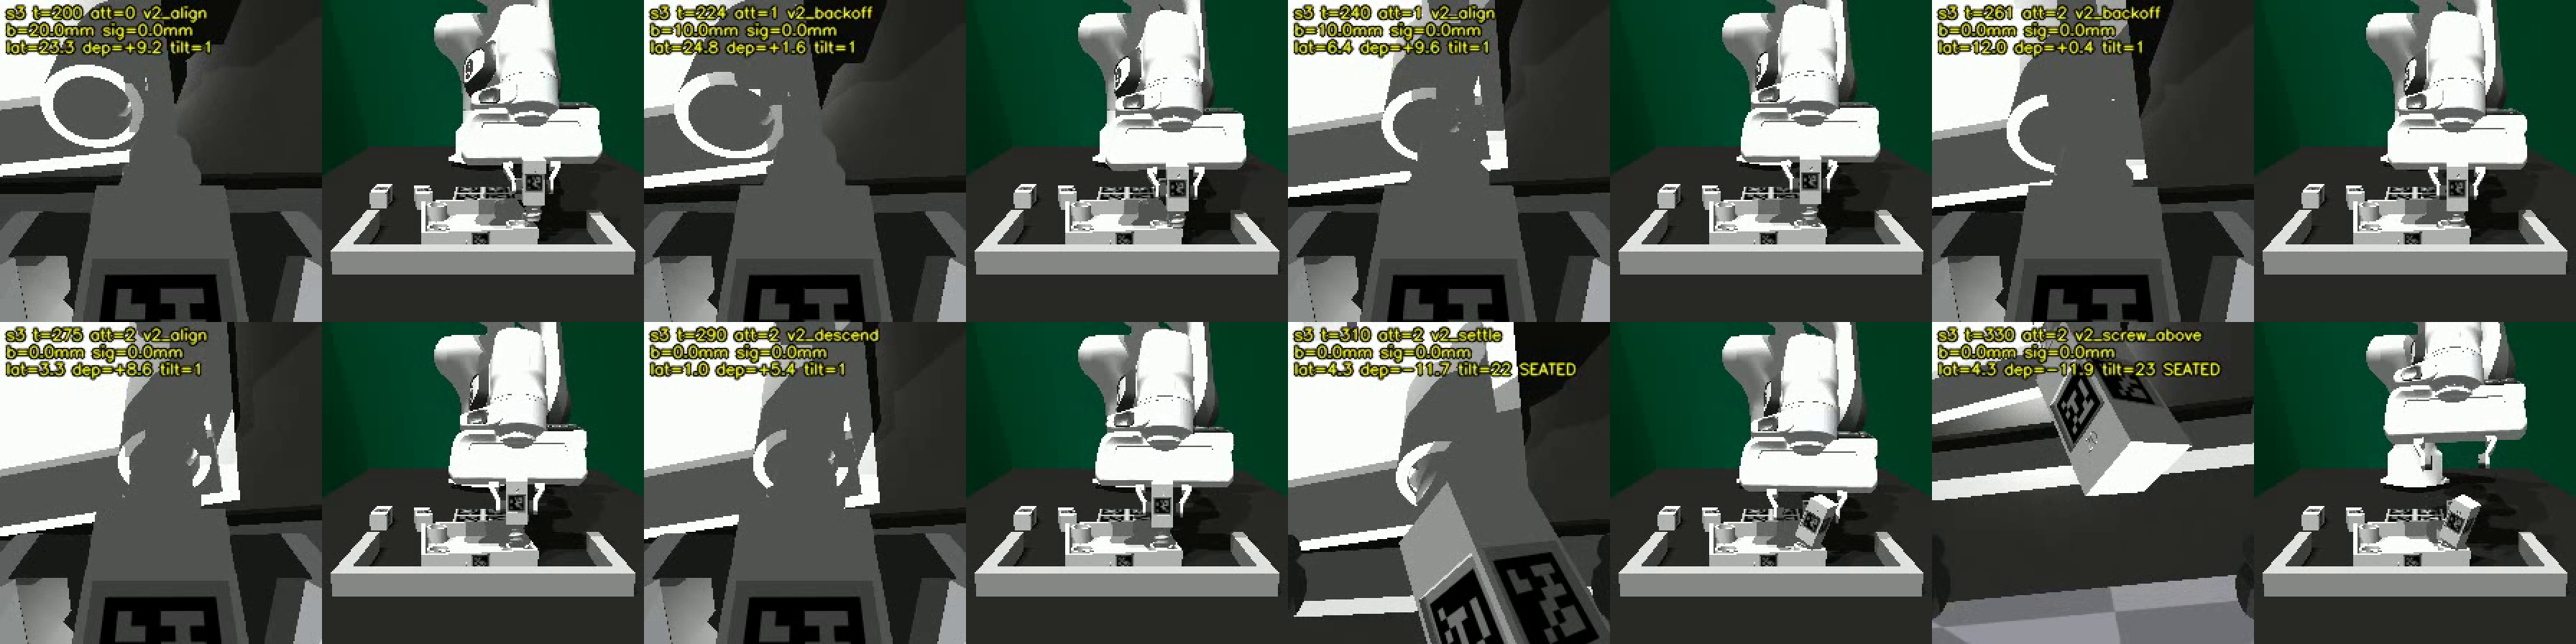
b20_dec s3: b=20 → 10 → 0, 테두리가 점점 leg 쪽으로.
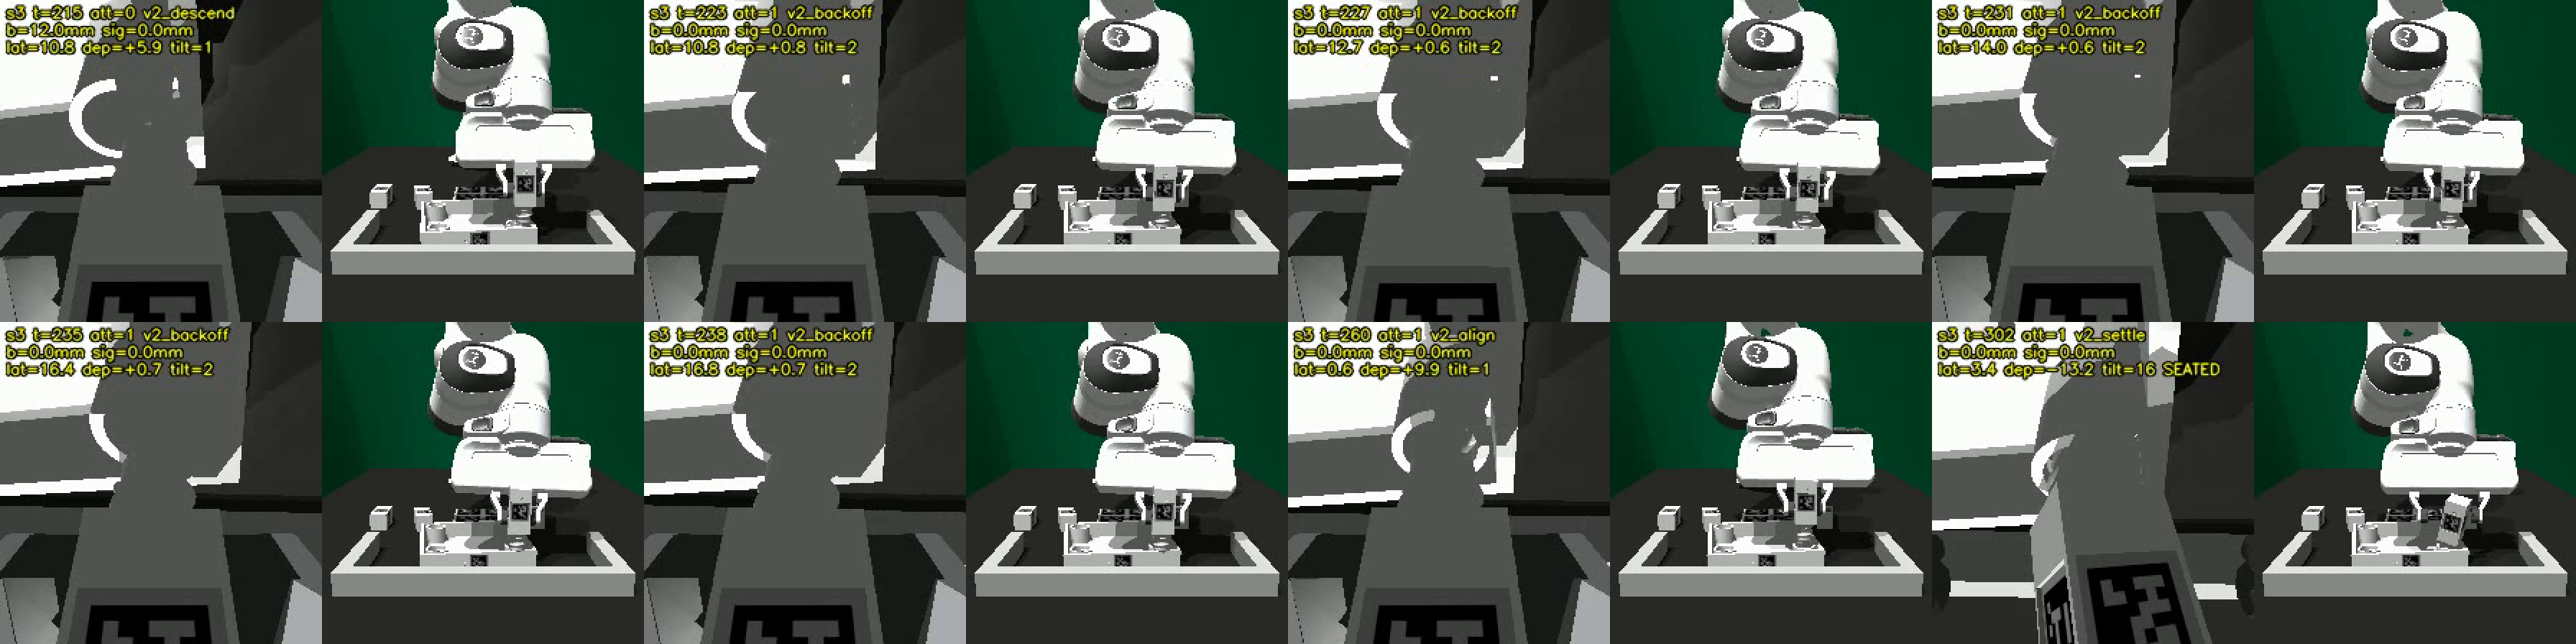
b12_press s3: 누르는 동안(t=223~238) 프레임 변화 거의 없음.
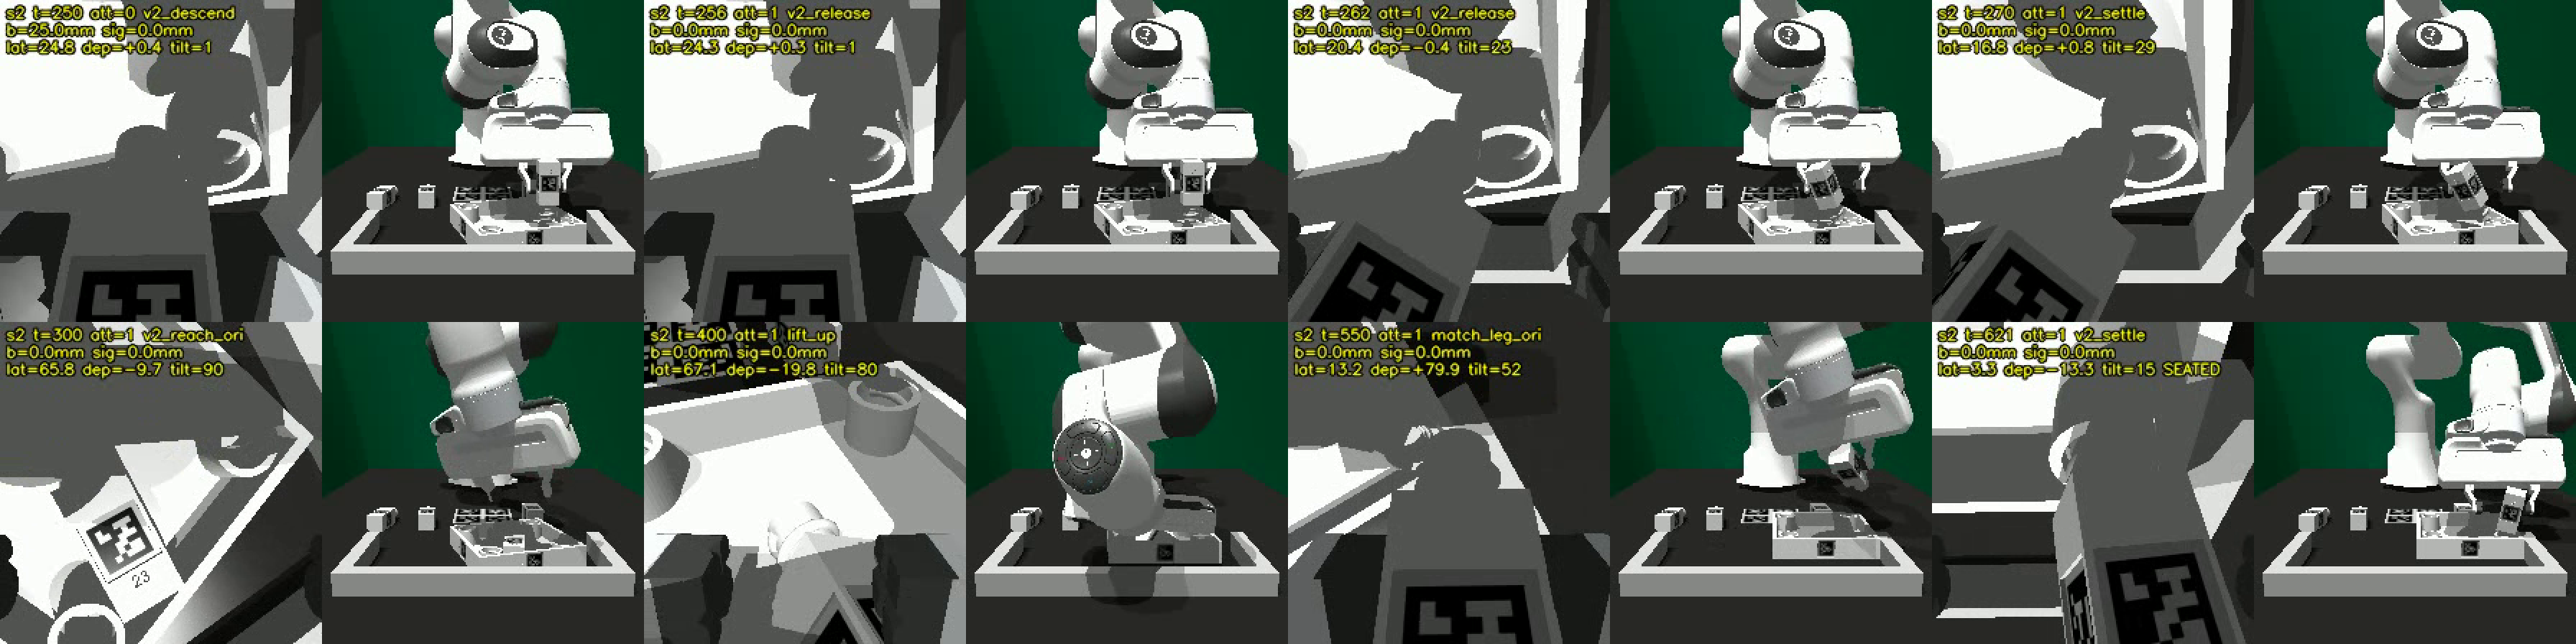
b25_drop s2: release 후 leg가 쓰러져 전체 재운반(t=300~621).
b ≥ 20 mm가 데이터 설정 후보. b20_dec가 AD^ε 스케줄과 가장 잘 맞는다.
7업데이트 — v3 in-context 개선 곡선 (job 192537)
숨은 변수의 종류보다 "시도할수록 점점 나아지는" 형식이 핵심이라는 방향에 맞춰, b0 = 24 mm에서 시도마다 b를 줄였다. loss는 첫 시도를 context로 쓰고 이전보다 나아진 시도 전부에 건다(AD 방식).
| config | 안착 | 단조 개선 | 시도 수 | 나아진 시도 |
|---|---|---|---|---|
| lin5 | 6/6 | 6/6 | 5~6 | 25/25 |
| lin4 | 6/6 | 6/6 | 4 | 18/18 |
| lin3 | 6/6 | 6/6 | 3 | 12/12 |
| geo4 | 6/6 | 5/6 | 4~6 | 19/20 |
| lin4_iid | 6/6 | 6/6 | 4~5 | 20/20 |
| iid_lin4 (노이즈만) | 5/6 | 1/6 | 1~4 | 11/15 |
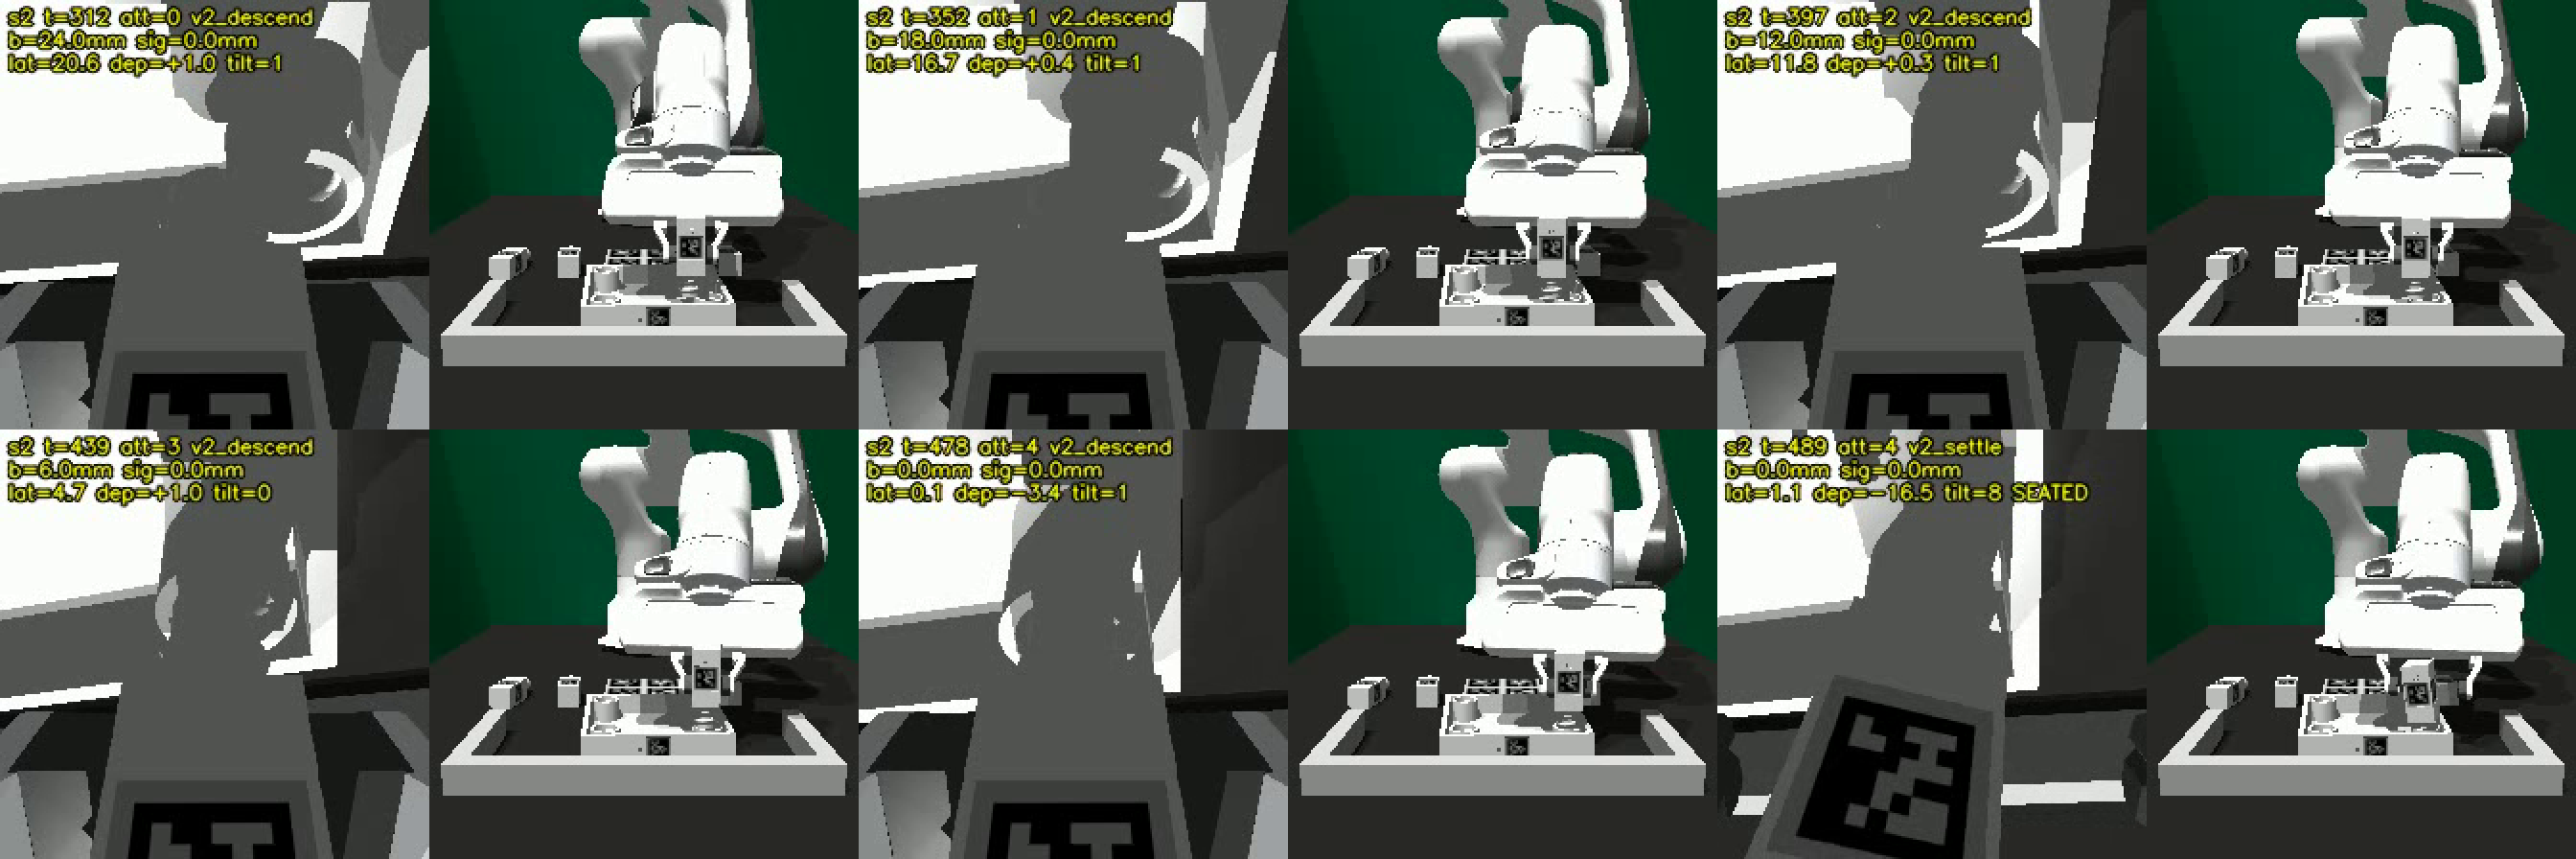
lin5 s2: 시도별 최근접 순간. 최근접 오차 20.6 → 16.4 → 10.7 → 4.7 → 0.1 mm(안착). wrist의 구멍 테두리 원호가 시도마다 줄어든다.
bias 스케줄 30 ep 중 29개가 단조 개선. 노이즈만으로는 곡선이 생기지 않는다.
b=0 이후 rim에서 튕기면 길어진다(lin5 s5 1049 step). 변환할 때 길이 상한이 필요하다.
8업데이트 — 대량 생성 · 변환기 · anchor 필터 · p768 학습 smoke
action은 history에 들어가지 않는다. history는 clean video latent(
num_clean_frames)뿐이고, proprio는 현재 시점 1개([B, D])뿐이다. action은 anchor부터 시작하는 미래 chunk 32 step만 학습 타깃으로 쓴다. 실패 시도의 action은 영상으로만 history에 남는다.구현
gen_recovery.py--randomize: episode별 curriculum. K∈{2..5}, b0~U[18,28]mm, lin/geo, 50%는 ε_iid 3mm.--save-train: action 직전 obs, state, 실행한 action, attempt를 저장한다.- 전체 조립까지 진행한다.
convert_recovery_to_longwam.py- Long-WAM v2.1 스키마로 변환한다.
meta/loss_segments.jsonl에는 감독 창 [t, t+33) 전체가 개선된 시도 안에 있는 anchor만 쓴다.- 필터: 안착, 조립 완료, 실패 ≥1, 안착 ≤ 768 frame.
robotta_longwam/loss_segment_dataset.py- RobotVideoDataset subclass로, Long-WAM 코어는 수정하지 않았다.
- loss_segments가 있는 dir만 anchor를 제한한다.
dataset_uniform으로 원래 demo와 1:1로 섞는다.
- config
furniture_one_leg_recovery(p768: 801 frame, past 768),TASK=furniture_one_leg_recovery bash scripts/furniture/train_longwam_b200.sh
| 확인 항목 | 결과 |
|---|---|
| smoke 1 ep (lin2, b0 19mm) | 실패 1회(17.9mm) → 안착 0.12mm @210 → 조립 473 frame, 31 s, npz 12 MB |
| anchor | [161, 473) 312개(66%). 시도 0인 frame 0–160은 context 전용 |
| 단위 테스트 | pass: 원래 175,145 frame 전부 anchor. 시도 0이나 개선 없는 시도를 감독하는 창 0개. action chunk가 생성기 action과 일치. history에 시도 0 frame 161개 포함 |
| p768 학습 smoke, batch 6 | OOM 178 GB (2 cam 224×448 → robocasa보다 token 2배) |
| p768 학습 smoke, batch 2 | 정상, 피크 94 GB, loss 1.64→1.26 (5 step), sampler dataset_uniform groups=2 |
p768에서는 GPU당 batch가 2라 4 GPU 기준 accum 16이 필요하다. p48 학습과 같은 update 수를 하면 비용이 크게 늘어나므로 학습 예산을 먼저 정해야 한다.
진행 중: 대량 생성 job 192818–192821(seed 1000–1415, 416 ep, GPU 1장당 8 process, core-own).
9업데이트 — 대량 생성 결과 · fine-tune 제출
416
생성 episode
95.2%
안착
75.5%
단조 개선
348
필터 통과 예상
| 항목 | 값 |
|---|---|
| 생성 job | 192818–192821, GPU 4장, 각 1:21–1:25 |
| 안착 / 전체 조립 / usable | 396 / 353 / 395 (총 416) |
| seat frame | median 399, max 1469. 768 초과 13개 |
| 통과율 낮은 curriculum | lin5_iid 16/22, geo5_iid 18/26 (시도가 많으면 seat가 늦거나 조립 미완) |
CPU 변환 job 192999가 template 기본값
--gres=gpu:8을 물려받아 대기 → --gres=gpu:0으로 193006 재제출.| 변환 (193006, 4:39) | 결과 |
|---|---|
| 통과 / 탈락 | 348 통과. 탈락: 조립 미완 43, 미안착 20, 안착 늦음 5 |
| frame / anchor | 248,689 frame, anchor 154,778 (62.2%), context 전용(시도 0) 93,487 |
| 단위 테스트 (전체 데이터) | pass: 금지 창 0개, 무작위 8 샘플 action chunk 일치, history에 시도 0 frame 236–348개 |
공통: INIT = p48 최종 step_013690.pt (weights만), p768, 4 GPU × batch 2 × accum 8 = 64,
3000 step, cosine lr 5e-5, p48 dataset_stats.json 고정(정규화 일치)
(A) 193004 lwam_fb_rec_ft : original + recovery 1:1 (after 192079, 193006)
(B) 193005 lwam_fb_ctrl_ft: original only 대조군 (after 192079)
fine-tune 시작 (18:09 UTC): 두 run 모두 step_013690.pt + p48 norm stats 로드 확인. 0.04 step/s (2.7 samples/s, GPU util ~90%, GPU bound) → 3000 step ETA ~20 h. step 30 action loss: recovery 0.268, control 0.195 (p48 최종 0.011 대비 높음 → 768 frame history를 처음 넣은 영향, 두 run 공통).