MolmoBot(F=2) + goal 이미지: hand-off replace@5cm 35% / 6.7 cm — pi0.5 place_oc(12% / 15 cm)의 3배, goal 없으면 26 cm · Open은 pi0.5보다 못함(5.6%), Close 동급
TL;DR
- 사용자 질문 "MolmoBot을 같은 방식으로 학습시키면 더 잘하나?" → 그렇다. 같은 데이터·레시피·goal 주입(v2 동등)으로 hand-off("Place the X on the {받침면}.") replace@5cm 35.4% / @10cm 63.8% / goal까지 중앙값 6.7 cm. pi0.5 place_oc는 12.0% / 27.4% / 15.1 cm — 공통 103편 쌍 비교 @5 31:10 (p=0.0015), @10 40:5 (p=8e-8).
- 정밀도는 goal 이미지 덕. goal off 4.6% / 13.8% / 25.6 cm(on 대비 @10 53:3, p=8e-13), 틀린 goal 2.3% / 43.2 cm(off보다 나쁨, 표면 이탈 56편) → 모델이 goal을 보고 그 자리로 간다. 백본 효과는 goal-off 거리(25 vs pi0.5 44 cm)에만 보임.
- 프롬프트 형식에 민감. 같은 goal on이라도 "next to Y" 프롬프트면 16.9% / 42.3% / 11.4 cm — pi0.5 v2(next-to) 수준으로 하락(replace p≥0.7). 배포 시 place 지시문은 학습 형식("on the {받침면}")으로 고정해야 함.
- Open은 MolmoBot이 못 배움: 11/198 = 5.6% (pi0.5 place_oc 22/198 = 11.1%, 같은 198편 p=0.035; chestofdrawers 9.1 vs 25.0%). 로더 점검으로 open/close 데이터 정상 투입 확인 → 모델 쪽 문제. Close 42.0% = pi0.5 45.5% (p=0.49, 천장 효과).
- 비용: 학습 8 h 27 m(8 B200, pi0.5와 동일 규모), 평가 200편 ≈4 h(sim 워커 8 = 1 GPU 상한, 모델 19 GB/워커).
1 배경 / 구현
pi0.5 place_oc(09-04)는 goal 이미지로 replace@5cm 12%, 중앙값 15 cm에 머물렀고 5–15 cm 근접 실패가 병목이었다. 사용자 지시로 공식 MolmoBot(F=2: SigLIP2 + Qwen3-4B, 관측 2프레임×2카메라, 36층 flow expert)에 같은 데이터·비율로 이어 학습하고, goal 이미지도 v2와 같은 방식(배치 완료 프레임, 존재 2/3, 텍스트 뒤 별도 블록, 관측→goal 누수 차단)으로 받도록 MolmoBot/ 코드에 구현했다.
2 hand-off closed-loop — replace 기준 (프롬프트 "Place the X on the {받침면}.", 130편)
| 조건 | replace@5cm | @10cm | @15cm | goal까지 중앙값 | NextTo(구) | off-surface |
|---|---|---|---|---|---|---|
| MolmoBot goal on | 35.4% (46) | 63.8% (83) | 75.4% (98) | 6.7 cm | 63.8% (83) | 17 |
| MolmoBot goal off | 4.6% (6) | 13.8% (18) | 22.3% (29) | 25.6 cm | 25.4% (33) | 24 |
| MolmoBot 틀린 goal | 2.3% (3) | 7.7% (10) | 12.3% (16) | 43.2 cm | 18.5% (24) | 56 |
| MolmoBot goal on, "next to Y" 프롬프트 | 16.9% (22) | 42.3% (55) | 56.2% (73) | 11.4 cm | 59.2% (77) | 20 |
| pi0.5 place_oc goal on (117편, 09-04) | 12.0% (14) | 27.4% (32) | 44.4% (52) | 15.1 cm | 50.4% (59) | 20 |
| pi0.5 place_oc goal off (117편) | 0.9% (1) | 6.8% (8) | 11.1% (13) | 44.2 cm | 19.7% (23) | 16 |
| 공식 MolmoBot zero-shot, goal 없음 (130편) | 3.6% | 12.3% | — | 41.6 cm | 15.4% | — |
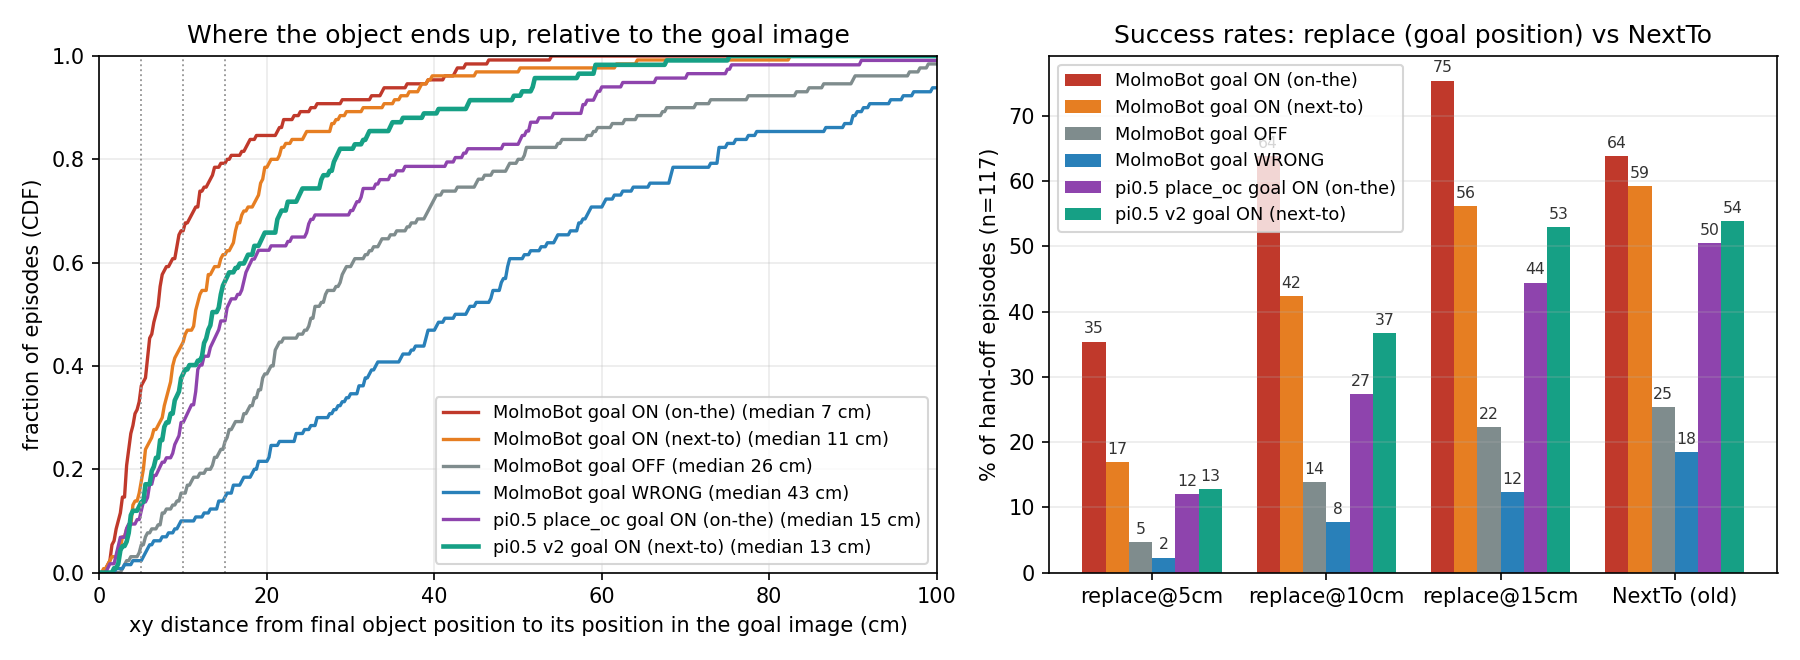
공통 103편 쌍 비교 (pi0.5·기준선 포함)
| 조건 | replace@5 | @10 | NextTo | 거리 중앙값 | MolmoBot goal on 대비 (McNemar @5 / @10 · Wilcoxon 거리) |
|---|---|---|---|---|---|
| MolmoBot goal on | 33.0% | 64.1% | 61.2% | 6.8 cm | — |
| MolmoBot goal off | 4.9% | 15.5% | 24.3% | 25.0 cm | 31:2 (p=1.3e-7) / 53:3 (p=8e-13) · +13.7 cm (p=7e-15) |
| MolmoBot 틀린 goal | 1.0% | 7.8% | 18.4% | 40.5 cm | 34:1 / 59:1 · +27.5 cm (p=1e-17) |
| MolmoBot goal on (next-to) | 17.5% | 42.7% | 60.2% | 11.4 cm | 21:5 (p=0.0025) / 30:8 (p=5e-4) · +2.1 cm (p=6e-4); NextTo 14:13 동률 |
| pi0.5 place_oc goal on | 12.6% | 30.1% | 51.5% | 14.2 cm | 31:10 (p=0.0015) / 40:5 (p=8e-8) · +7.6 cm (p=4e-8); NextTo 22:12 (p=0.12) |
| pi0.5 place_oc goal off | 1.0% | 6.8% | 19.4% | 44.2 cm | MolmoBot off 대비: 5:1 (p=0.22) / 15:6 (p=0.078) · 거리 25.0 vs 44.2 cm (p=5e-5) |
| pi0.5 v2 goal on (on-the) | 10.7% | 32.0% | 35.9% | 13.4 cm | 29:6 (p=1e-4) / 45:12 (p=1e-5) · +7.3 cm (p=1e-6) |
| pi0.5 v2 goal on (next-to) | 14.6% | 39.8% | 57.3% | 13.0 cm | MolmoBot next-to 대비: 13:16 / 17:20 (p≥0.7) · 거리 +2.8 cm (p=0.005) |
| 공식 MolmoBot zero-shot (on-the) | 3.9% | 12.6% | 15.5% | 43.7 cm | 33:3 / 58:5 · +28.8 cm (전부 p<1e-6) |
3 Open / Close HardBench (goal 없음, 언어만)
| 물체 | Open MolmoBot | Open pi0.5 place_oc | Open pi0.5 zero-shot (part1@15k) | Close MolmoBot | Close pi0.5 place_oc |
|---|---|---|---|---|---|
| chestofdrawers (증강 데이터 99%) | 4/44 = 9.1% | 11/44 = 25.0% | 3/44 = 6.8% | 18/48 = 37.5% | 18/48 = 37.5% |
| refrigerator | 5/43 = 11.6% | 5/43 = 11.6% | 3/43 = 7.0% | 31/48 = 64.6% | 32/48 = 66.7% |
| desk | 1/44 = 2.3% | 3/44 = 6.8% | 3/44 = 6.8% | 13/48 = 27.1% | 17/48 = 35.4% |
| stand | 1/44 = 2.3% | 3/44 = 6.8% | 4/44 = 9.1% | 18/49 = 36.7% | 23/49 = 46.9% |
| microwaveoven | 0/23 | 0/23 | 0/23 | 4/7 | 1/7 |
| 전체 | 11/198 = 5.6% | 22/198 = 11.1% | 13/198 = 6.6% | 84/200 = 42.0% | 91/200 = 45.5% |
4 영상 (hand-off 시점부터, 프롬프트 "Place the X on the {받침면}.")
행: MolmoBot goal ON / goal OFF / WRONG goal / pi0.5 place_oc goal ON. 열: 모델이 받은 goal 이미지 | exo | wrist. 노란 테두리 = hand-off 첫 8 프레임. goal은 두 모델 모두 관측 exo 카메라의 pass-1 완료 프레임(MolmoBot은 zed2_analogue_1, pi0.5는 droid_shoulder).
house_912 — "Place the silver kettle on the countertop."
MolmoBot goal ON 1.3 cm(replace 성공), OFF 40 cm, WRONG 표면 이탈. pi0.5 place_oc는 12 cm 근접 실패 — 같은 goal에서 MolmoBot이 더 정확히 자리를 잡음.
MolmoBot goal ON: REPLACE OK (1.3 cm from goal) · MolmoBot goal OFF: FAIL: 40 cm from goal · MolmoBot WRONG goal: FAIL: off-surface (xy 60 cm, dz -94 cm) · pi0.5 place_oc goal ON: near miss (12 cm from goal) | NextTo OK
house_461 — "Place the shiny silver kettle on the countertop."
MolmoBot ON 1.4 cm, OFF 64 cm, WRONG 68 cm. pi0.5 16 cm(NextTo만 성공). 언어는 '싱크대 위'만 말하니 goal 없이는 어디든 놓음.
MolmoBot goal ON: REPLACE OK (1.4 cm from goal) · MolmoBot goal OFF: FAIL: 64 cm from goal · MolmoBot WRONG goal: FAIL: 68 cm from goal · pi0.5 place_oc goal ON: FAIL: 16 cm from goal | NextTo OK
house_219 — "Place the glossy red vase with vertical ridges on the dining table."
MolmoBot ON 0.8 cm, OFF 29 cm, WRONG 표면 이탈. pi0.5 31 cm — pi0.5가 goal을 받고도 놓친 에피소드를 MolmoBot은 복원.
MolmoBot goal ON: REPLACE OK (0.8 cm from goal) · MolmoBot goal OFF: FAIL: 29 cm from goal · MolmoBot WRONG goal: FAIL: off-surface (xy 24 cm, dz -33 cm) · pi0.5 place_oc goal ON: FAIL: 31 cm from goal | NextTo OK
house_607 — "Place the shallow blue-gray metal frying pan on the countertop."
MolmoBot ON 0.6 cm, OFF 15 cm, WRONG 11 cm(우연 근접). pi0.5 9 cm 근접 실패 — 5–15 cm 구간이 MolmoBot에서 풀린 전형.
MolmoBot goal ON: REPLACE OK (0.6 cm from goal) · MolmoBot goal OFF: FAIL: 15 cm from goal · MolmoBot WRONG goal: near miss (11 cm from goal) · pi0.5 place_oc goal ON: near miss (9 cm from goal)
house_100 — "Place the small red potato on the countertop."
반례: MolmoBot ON·OFF 모두 표면 이탈(떨어뜨림), WRONG 36 cm. pi0.5 9 cm 근접. MolmoBot의 off-surface 17편 중 하나 — 작은 물체(감자)의 파지 유지 실패.
MolmoBot goal ON: FAIL: off-surface (xy 42 cm, dz -94 cm) · MolmoBot goal OFF: FAIL: off-surface (xy 32 cm, dz -94 cm) · MolmoBot WRONG goal: FAIL: 36 cm from goal | NextTo OK · pi0.5 place_oc goal ON: near miss (9 cm from goal) | NextTo OK
5 Takeaway / Next
의미
2-stage(pick→nav→place)의 place 단계는 MolmoBot + goal 이미지가 현재 최선이다: goal 위치 5 cm 안 복원 35%, 10 cm 안 64%. pi0.5 place_oc 대비 3배이고, 이 차이는 goal 이미지의 위치 정보를 액션으로 옮기는 정확도에서 온다(goal off·wrong 대조로 확인). 관측 2프레임과 더 큰 LLM이 goal 대비 현재 위치의 차이를 더 정확히 읽는다고 해석한다.
반면 새 스킬(open)은 같은 데이터로 pi0.5만 배웠다. 백본에 따라 "정밀 배치"와 "새 동작 습득"이 갈리므로, 당장은 place = MolmoBot goal 모델, open/close = pi0.5 place_oc로 라우팅하는 것이 합리적이다. 배포에서는 place 지시문을 학습 형식("Place the X on the {받침면}.")으로 고정해야 우위가 유지된다.
다음
(1) MolmoBot replace 남은 실패 — 5–10 cm 28%(37편), 10–15 cm 12%, off-surface 17편: goal 존재 비율 1.0, 정밀 배치 클립 가중, goal 프레임 팔 가림 제거. (2) open: MolmoBot open 비율 0.10 → 0.2 또는 20k step, 아니면 open만 pi0.5 라우팅. (3) 배포 교란(base 위치·goal 시점·산만 물체 `HANDOFF_PERTURB`)을 MolmoBot에 적용해 pi0.5 v2(13.4 → 16–17 cm)와 비교. (4) `optimizer.pt`(13 GB×8) 삭제는 사용자 확인 후.