molmo-augment 데이터셋 갤러리: open / close / place
TL;DR
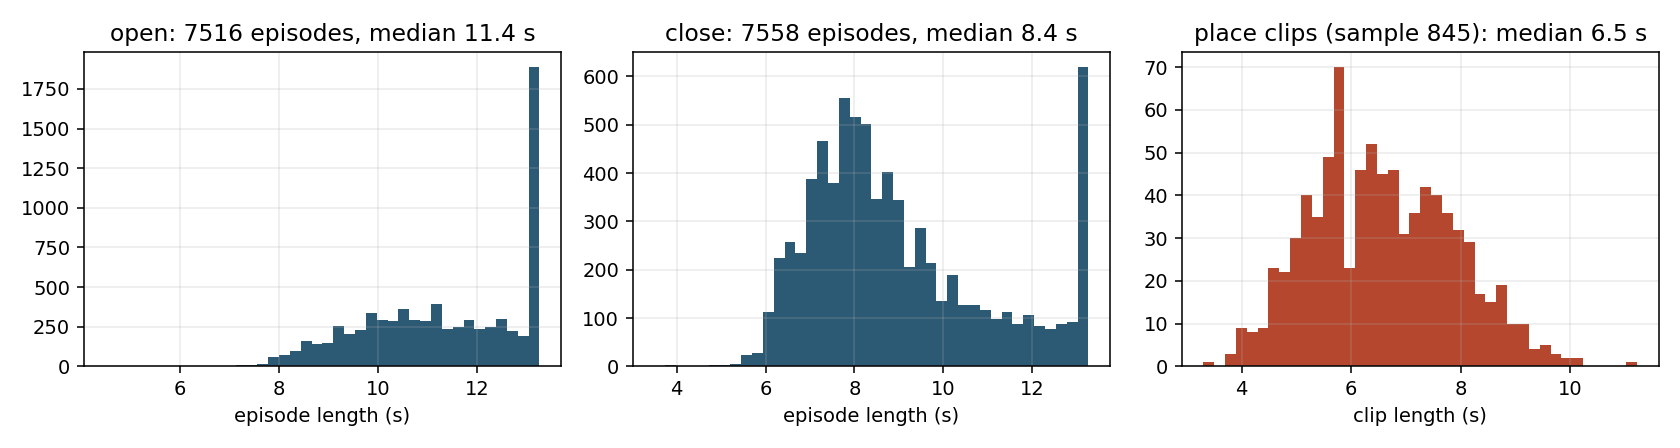
- open/close 트랙 업로드 확인 (2026-09-04 03:19 UTC): open 7,516편 / close 7,558편, 전부 성공 편, MolmoBot-Data 원본 레이아웃(변환 불필요).
- 영상: 트랙별 4편 — 왼쪽 학습 exo 카메라, 오른쪽 wrist. open/close는 pregrasp→grasp→lift(당기기/밀기) 3단계, place는 물체를 든 채 시작해 놓고 물러나는 클립.
- 학습 계획(사용자 결정): place mix에 open/close 각 0.10 — main 0.24 / Pick 0.12 / PnP 0.08 / NextTo 0.12 / Color 0.08 / place 0.16 / open 0.10 / close 0.10 (기존 비율 0.8배 축소), goal v2(clip_end) 유지 → open/close도 마지막 프레임이 goal.
- 주의: 증강 open/close는 서랍(slide) 위주. 벤치(FrankaOpen/CloseHardBench)의 냉장고·전자레인지(힌지)는 Open의 ~31%, Close의 ~8%로 미커버.
1 길이 분포와 형식
2 Open — FrankaOpenSlideOmniCam
서랍(chest of drawers / dresser) 열기. 집당 최대 10편 시도, 성공 편만. 지시문 "Open the {물체}" + referral 표현(다크우드 드레서 등) 확률 목록.
house_0 — "Open the chest of drawers" 201 steps ≈ 13.3 s
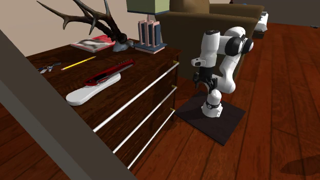
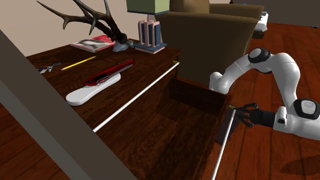
첫 프레임 · 마지막 프레임 (마지막 프레임 = v2 goal). referral 예: dark wood dresser with three drawers, dark wood dresser, dark dresser, dark wood dresser with drawers · 마지막 step joint 0.37 (target 0.37)
house_11 — "Open the chest of drawers" 173 steps ≈ 11.4 s
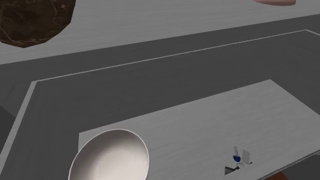
첫 프레임 · 마지막 프레임 (마지막 프레임 = v2 goal). referral 예: chest, chestofdrawers, light dresser, chest of drawers · 마지막 step joint 0.00 (target 0.24)
house_52 — "Open the light wood dresser" 140 steps ≈ 9.2 s
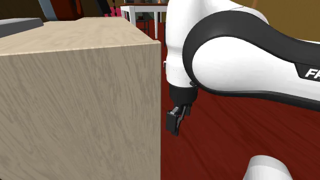
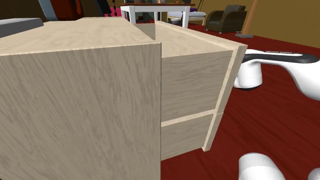
첫 프레임 · 마지막 프레임 (마지막 프레임 = v2 goal). referral 예: chest of drawers, dresser, light wood dresser, chestofdrawers · 마지막 step joint 0.00 (target 0.21)
house_74 — "Open the modern white dresser with four drawers" 145 steps ≈ 9.6 s
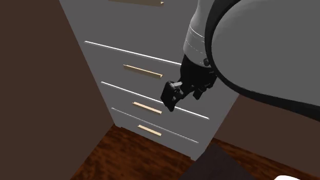
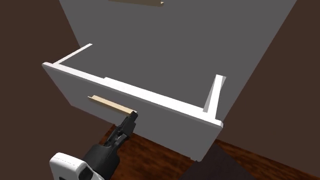
첫 프레임 · 마지막 프레임 (마지막 프레임 = v2 goal). referral 예: modern white dresser with four drawers, white dresser with drawers, chest of drawers, white dresser · 마지막 step joint 0.21 (target 0.21)
house_81 — "Open the dark wood dresser with three drawers" 196 steps ≈ 12.9 s
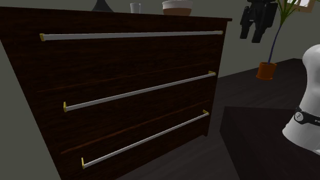
첫 프레임 · 마지막 프레임 (마지막 프레임 = v2 goal). referral 예: dark wood dresser with three drawers, dark wood dresser, dark dresser, dark wood dresser with drawers · 마지막 step joint 0.38 (target 0.38)
3 Close — FrankaCloseSlideOmniCam
열린 서랍(일부 냉장고 문) 닫기. 로봇 배치 반경 0.55–1.1 m. 지시문 "Close the {물체}".
house_0 — "Close the chest of drawers" 190 steps ≈ 12.5 s
첫 프레임 · 마지막 프레임 (마지막 프레임 = v2 goal). referral 예: dark wood dresser with three drawers, dark wood dresser, dark dresser, dark wood dresser with drawers
house_10 — "Close the dark dresser with geometric pattern" 124 steps ≈ 8.2 s
첫 프레임 · 마지막 프레임 (마지막 프레임 = v2 goal). referral 예: dark dresser with geometric pattern, modern dark dresser, dark dresser, furniture
house_11 — "Close the polished wooden dresser with doors" 92 steps ≈ 6.1 s
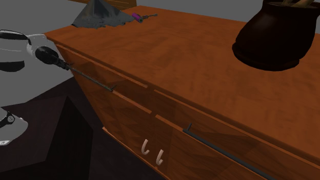
첫 프레임 · 마지막 프레임 (마지막 프레임 = v2 goal). referral 예: polished wooden dresser with doors, brown polished dresser with textured doors, furniture, article of furniture
house_39 — "Close the dark gray fridge" 192 steps ≈ 12.7 s
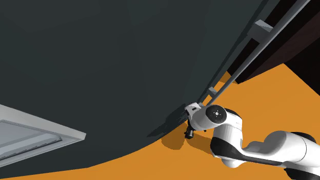
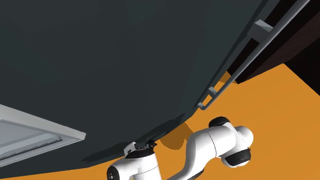
첫 프레임 · 마지막 프레임 (마지막 프레임 = v2 goal). referral 예: large dark gray metallic fridge, dark gray fridge, dark fridge, large dark gray fridge
house_65 — "Close the furniture" 155 steps ≈ 10.2 s
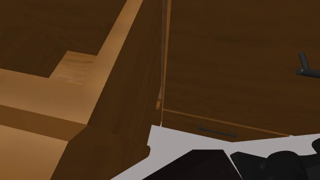
첫 프레임 · 마지막 프레임 (마지막 프레임 = v2 goal). referral 예: wooden dresser with four drawers, chestofdrawers, chest of drawers, wood dresser
4 Place — molmo-augment place (goal-image place 증강)
NextTo 원본에서 preplace 이후 place 구간만 잘라내고 주변 물체를 증강한 클립. 지시문 "Place the X next to the Y". goal_im 3뷰(제3시점, v1 학습에 사용)와 마지막 프레임(v2 학습의 goal)이 있음.
house_1112 — "Place the yellow kitchen knife next to the glossy black cooking pot with handles" 103 steps ≈ 6.8 s
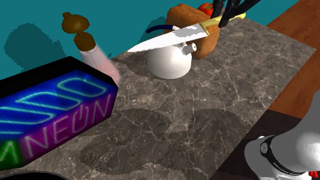
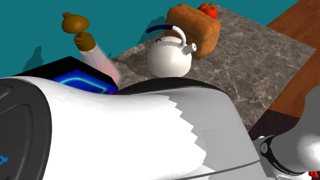
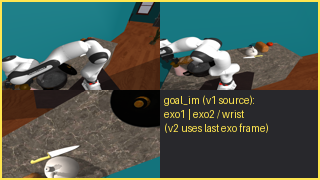
첫 프레임 · 마지막 프레임 · goal_im 3뷰 (마지막 프레임 = v2 goal). episode house_1112_p0__trajectories_batch_1_of_2…
house_1091 — "Place the small gray smooth cup without handle next to the modern black toaster" 120 steps ≈ 7.9 s
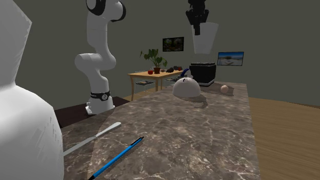
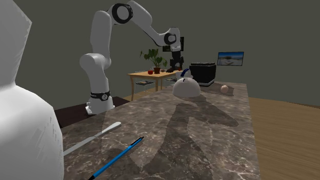
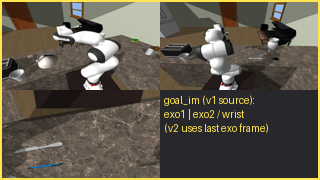
첫 프레임 · 마지막 프레임 · goal_im 3뷰 (마지막 프레임 = v2 goal). episode house_1091_p0__trajectories_batch_14_of_…
house_10302 — "Place the plain white ceramic mug with handle next to the teal hardcover book with colorful spine" 79 steps ≈ 5.2 s
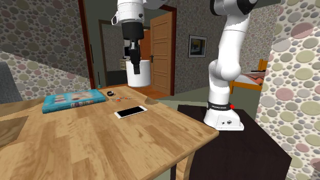
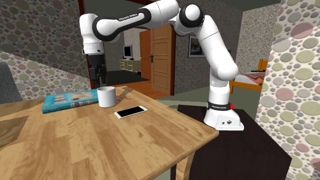
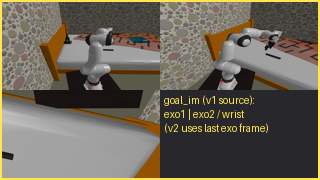
첫 프레임 · 마지막 프레임 · goal_im 3뷰 (마지막 프레임 = v2 goal). episode house_10302_p0__trajectories_batch_19_of…
house_10384 — "Place the food turner next to the soap dispenser" 131 steps ≈ 8.6 s
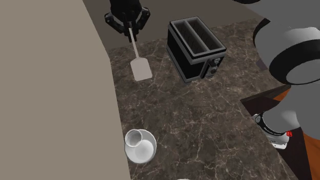
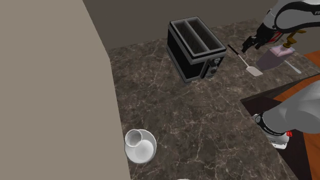
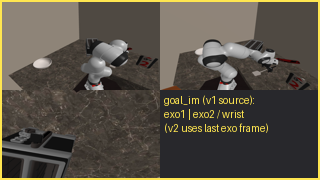
첫 프레임 · 마지막 프레임 · goal_im 3뷰 (마지막 프레임 = v2 goal). episode house_10384_p0__trajectories_batch_8_of_…