2026-09-30 — Experiment
FurnitureBench one_leg — Franka 한 대 조립 해법
EmbodiedSWE | assembly.furniture_one_leg.franka.diff_ik
TL;DR
- 성공률: 최종 버전 seed 0~10 11/11, 모두 46.82mm까지 조임 (목표 46.875mm), 자세 cos ≥ 0.99999
- 공식 채점:
verify_solution.py→ success: true (reset/set_states 차단 환경) - 워커 렌더링: nvidia/opengl 이미지 + libGLU/libOpenGL을 LD_LIBRARY_PATH로 연결해 해결
11/11
seeds
46.82mm
seat (46.875)
~15분
wall / episode
540°
6 turns
1 배경 / 목적
이식한 one_leg 태스크가 실제 Franka 조작으로 풀리는지 검증한다. 요청: 실제 조이기 테스트, solve.py, 워커 영상.
2 작업 내용
파일: experiments/furniture_one_leg_franka/solution/solve.py (diff_ik + 남는 자유도 보정 제어기를 set_controller로 교체)
단계: PUSH(상판을 포켓 모서리로) → PICK → STAND(관절 공간, Q_STAND) → INSERT(나사 끝 조준, 기울기 보정, 3회 재시도)
→ RELEASE(높은 곳에서 손 뒤집기) → SCREW(90° × 6, 다시 잡기)
제출: sbm "bash tmp/one_leg_seed.sh <seed> [record]" --qos=extra --gres=gpu:1 -c 8 --mem 180GB
렌더링: --container=docker.io/nvidia/opengl:1.2-glvnd-runtime-ubuntu22.04 + tmp/gl_libs (libGLU, libOpenGL, libgomp)
3 결과
| 평가 | 결과 |
|---|---|
| 최종 버전 seed 0~10 | 11/11 성공, 46.82mm, 117~122초 sim |
| 공식 verify_solution.py | success: true |
| 직전 버전 (다시 잡는 위치 12mm 위) | 5/6 (seed 5 실패) |
디버깅 경과 (발췌)
| # | 증상 | 원인 | 수정 |
|---|---|---|---|
| 1 | 허공을 쥠 | diff_ik 이동 속도 (5mm 요청 → 0.46mm/스텝) | 속도 상한 상향 |
| 3 | 다시 잡기 전 멈춤 | q5 2.9 / q6 3.75 한계 | 앞쪽 위에서 세우기, 높은 곳에서 뒤집기 |
| 6 | 조일 때 상판이 끌려감 (영상) | 상판 고정 없음 | 포켓 모서리 밀기 |
| 7 | seed 2 세우기 48°에서 멈춤 | q6 한계 | 관절 공간 세우기 (Q_STAND) |
| 9 | 전 seed 회귀 | 기울기 3.6° → 나사 끝 5mm 어긋남 | 기울기만 보정 + 나사 끝 조준 |
| 10 | seed 5 첫 사이클에서 기울어짐 | 막 걸린 나사 + 긴 지렛대 | 다시 잡는 위치 낮춤, 누르기 1mm |
| — | 공식 채점 7초 만에 실패 | 워커 이미지에 libgomp.so.1 없음 | libgomp를 LD_LIBRARY_PATH로 연결 |
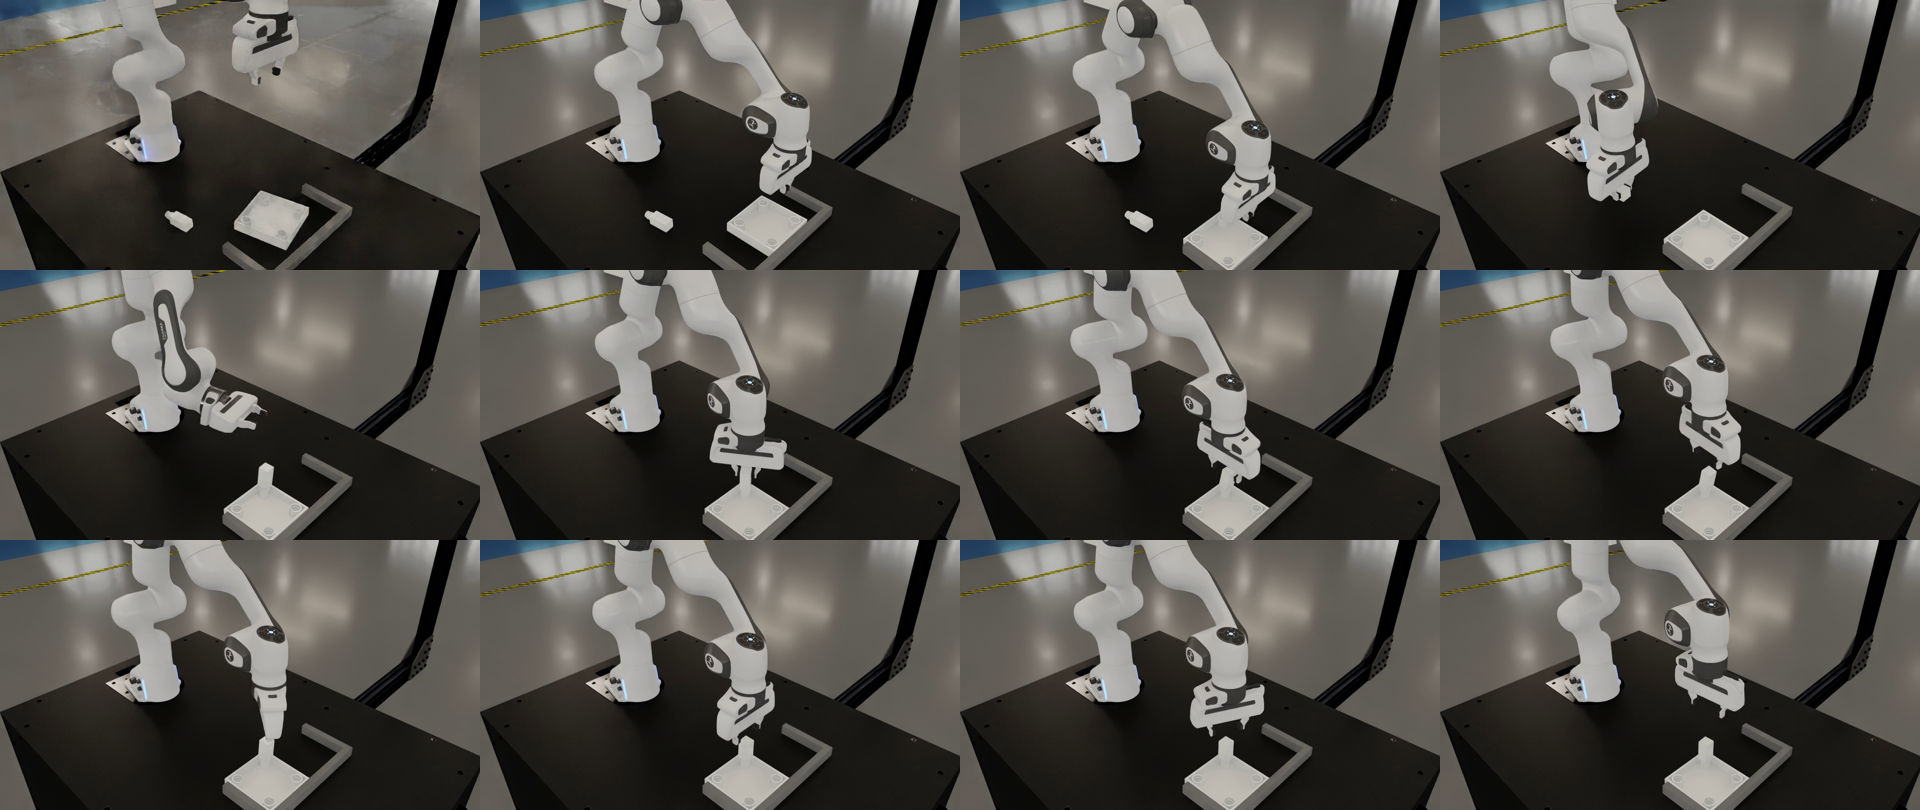
seed 0 성공 영상 12프레임: 밀기 → 집기 → 세우기 → 꽂기 → 조이기
4 Takeaway
이식한 one_leg는 Franka 한 대로 끝까지 조립 가능하다. 에이전트가 부딪힐 핵심 난관은 Franka 손목 해의 분기(q5/q6 한계), 상판 고정, 나사 끝 기준 조준이다.
5 Next Steps
한계
Q_STAND 하드코딩(med/high 랜덤화에 일반화 안 됨), 에피소드당 약 15분, IKEA 4다리 해법 없음.