2026-10-08 — Progress
WorkBenchMark 다단 조립 env + 순차 expert
Bricks | Duplo 스케일 BrickSim, 브릭 2–12개
TL;DR
- 400개 task를 시뮬에 올림: YAML → 격자 배치 → 기준 브릭 대비 상대 목표. 전부 16x16 baseplate에 들어간다.
- expert 성공률: tier 1–2는 100%, tier 3은 36%, tier 4는 16%.
- tier 3–4는 expert가 병목: 실패 원인은 아직 분석 전이다.
100%
Tier 1
100%
Tier 2
36%
Tier 3
16%
Tier 4
1 배경 / 목적
BrickSim 기본 task는 브릭 1개를 한 번 꽂는 것뿐이다. 연구 목표인 다단 조립을 다루기 위해 WorkBenchMark의 목표 구조를 Duplo 스케일 시뮬에서 만들 수 있는지 확인했다.
2 작업 내용
bricks_tasks/에 YAML 파서·조립 계획·env cfg 생성기를, scripts/run_wbm_expert.py에 단일 브릭 expert를 step별로 호출하는 드라이버를 작성했다.
좌표 규약: README는 y가 수직이라 하지만 데이터는 z가 수직이고 4x2는 rot 0에서 긴 축이 x다. 이 해석으로 400개 task 전부 겹침 0건, 반대 해석은 겹침 366건.
| 실패 증상 | 원인 | 조치 |
|---|---|---|
| 스터드 위에 얹힌 채 미연결 | yaw 8–10° 틀어진 채 누름 → 브릭이 손가락에서 밀림 | 누르기 전 yaw 게이트 0.25 → 0.06 rad, 판정 길이 허용치 2배 |
| 다음 브릭을 밀어 떨어뜨림 | 덜 열린 그리퍼를 파지 중으로 오인 | 브릭 사이 완전 개방 + 시작 자세 복귀 |
| 목표 위에서 정지 | 90° 회전 누적으로 joint 7 한계 | pick yaw 0, 시작 자세 복귀 |
3 결과
| Tier | 브릭 수 | 성공 episode | 성공률 | 놓은 브릭 비율 |
|---|---|---|---|---|
| 1 | 2 | 80/80 | 100% | 100% |
| 2 | 2–3 | 80/80 | 100% | 100% |
| 3 | 4–8 | 29/80 | 36.3% | 50.6% |
| 4 | 6–12 | 13/80 | 16.3% | 34.6% |
state 모드, tier당 task 001–005, task당 8 envs x 16 episodes (job 180209, 30분). tier 3은 task별 편차가 크다: 4개짜리 100%, 5개짜리 69%와 0%, 7개짜리 0%, 8개짜리 12%.
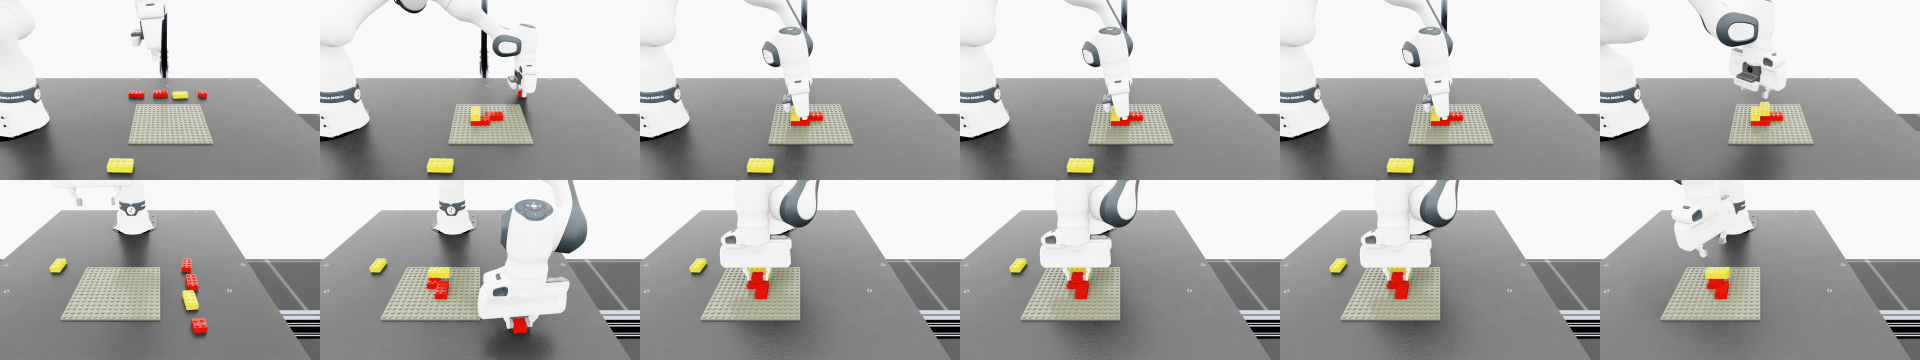
tier 3 task 1 (브릭 5개, 3층) 성공 episode. 위 front, 아래 side 카메라
4 Takeaway
의미
WorkBenchMark 논문이 공개하지 않은 sim env의 대체물이 생겼다. tier 1–2는 expert demo를 바로 뽑을 수 있고, tier 3–4는 expert를 먼저 고쳐야 한다.
5 Next Steps
미해결
tier 3–4 실패 원인. 가설: 같은 층 인접 브릭과 손가락 충돌, 이미 놓은 브릭을 건드림(tilt 0.25 rad 관측), joint limit. 2x4 브릭 180° 대칭 배치가 실패로 집계되는 문제.
다음 작업
tier 3 task_002/003 trace로 원인 확인 후 조립 순서 또는 파지 방향 선택 개선. wrist 카메라 배치 재설계.