navigate 자리 감사 — 벽 건너편·안 보는 자리는 왜 나오나, 게이트로 얼마나 없어지나
TL;DR
- 원인: 우리
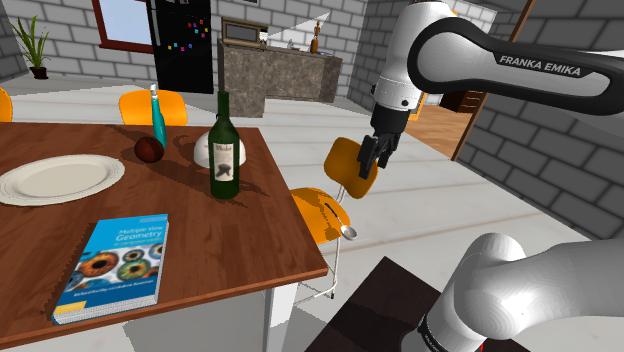
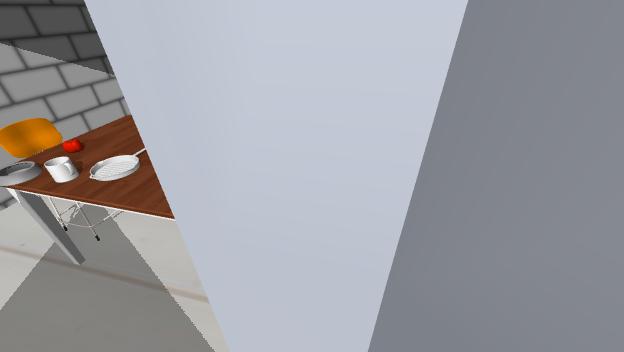
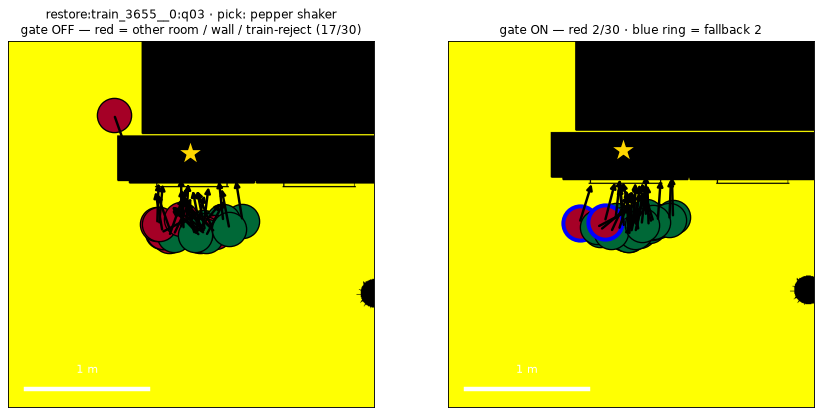
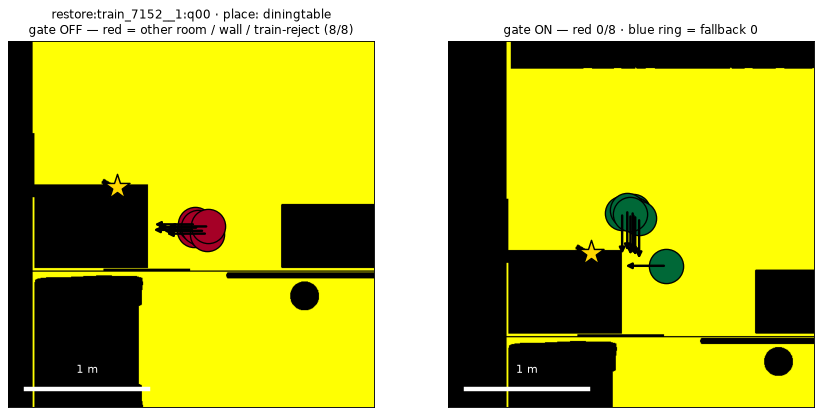
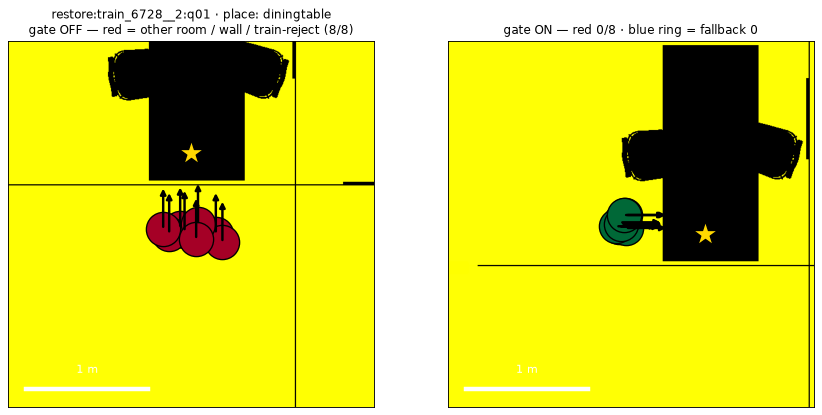
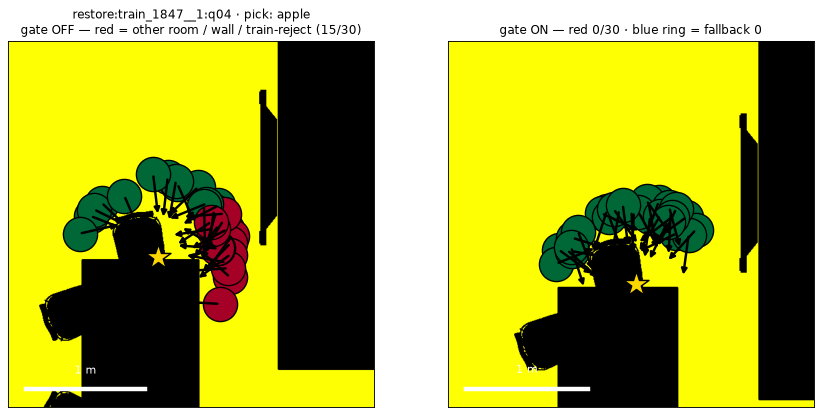
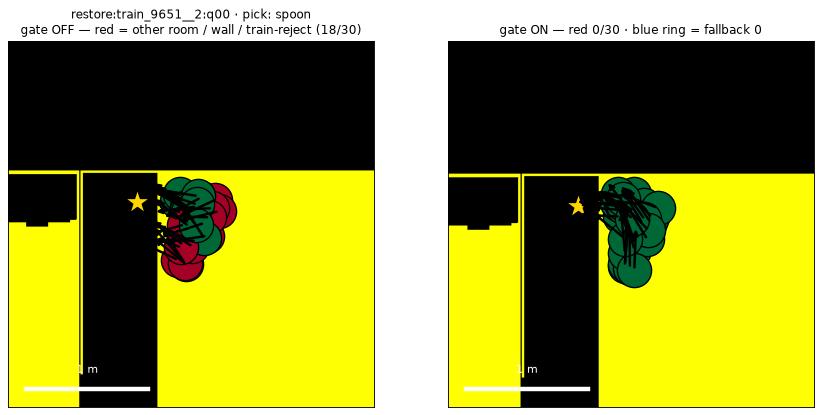
teleport_to는place_robot_near를 학습 datagen이 켜던 가시성 검사 없이 불렀다(어깨 카메라에 타깃 ≥0.1%). 그 검사가 학습 때 벽 건너편·옆방·화면 밖 자리를 걸러 줬는데 우리는 직선거리 0~0.7 m 반경만으로 뽑았다 — 학습 분포보다 넓은 분포. - 얼마나(40지점, 게이트 끔 = 지금 하네스): pick 자리 1,200개 중 287(24%)이 학습 기준 기각/옆방/벽 — 옆방 51(4%), 카메라→물체 사이 벽 101(8%), 어깨 카메라에 안 보임 269(22%). 28/40 지점에서 1회 이상. place(든 채) 자리 320개 중 64(20%)이 옆방/벽 건너편, 9/40 지점(전부 8/8 — 그 지점에서는 항상).
- 고친 뒤(같은 지점·같은 수): pick 287 → 33(2.8%), 그 33은 전부 어느 자리에서도 물체가 안 보이는 3지점의 폴백(책상 유리장 안 초 등). 옆방 0, 벽 0. place 64 → 8(2.5%), 그 8은 한 지점(의자가 식탁·벽 모서리에 끼어 어깨 카메라가 벽을 뚫는 자리)의 폴백. navigate 1회 0.72 → 1.32 s(pick), 1.2 → 2.8 s(place).
- 원래 자리 앵커(사용자 결정): 에이전트의 (물체, 가구)가 정답이면 물체의 원래 자리에 가장 가까운 가장자리로. 같은 40지점 320회: 원래 자리까지 중앙값 0.77 → 0.52 m, 90% 1.98 → 0.72 m, 최대 3.42 → 0.86 m, 0.9 m 초과 113/320(35%) → 0. 13/40 지점 0.5 m 이상 개선, 나빠진 지점 0(링 우선 정렬을 앵커 거리 순으로 바꾼 뒤).
- 성공률과의 관계(파일럿 40자리 × 10회 VLA pick): 게이트가 걸렀을 9자리 평균 0.17 vs 나머지 31자리 0.42; 옆방 2자리는 0/20. 정책 카메라의 물체 픽셀 비율과 성공률 Spearman ρ=0.35(p=0.027).
- "가구를 안 본다": pick yaw는 학습 샘플러의 ±45° 균등 노이즈 그대로(|오차| 중앙값 22°, >30° 30%) — 게이트는 yaw를 바꾸지 않았고 분포도 그대로다. 정면 자리가 더 나은지는 파일럿에서 근거가 없었다(가장 정면 규칙 0.32 ≈ 무작위 0.36) → 카탈로그 빌더가 후보에 정면 자리를 넣어 실시행으로 가른다.
- scene-mem-gen은
place_robot_near를 안 쓰고 물체 주위 링을 결정론적으로 열거(정면 yaw, 같은 방 다각형, IK, 팔 벽 관통 검사, A* 도킹). IK 전문가 기준이라 VLA 하네스엔 학습 샘플러 + 학습 가시성 검사가 맞고, 같은 방·벽 금지 원칙만 가져왔다.
사용자가 본 두 현상 중 "벽 건너편/옆방"은 하네스 결함(학습 가시성 검사 누락)이었고 게이트로 거의 없어졌다(pick 24%→2.8%, place 20%→2.5%; 남은 것은 어느 자리에서도 안 보이는 물체·끼인 가구의 폴백). "안 보고 선다"는 학습 분포(±45°) 그대로라 결함이 아니고, 게이트는 그중 물체가 카메라 밖으로 나가는 극단만 거른다. 이 게이트는 모든 전략·조건에 똑같이 적용되는 navigate 프리미티브의 수정이라 정보 누출이 없다. 다만 절대 성공률이 오르므로 게이트 전후 온라인 수치는 직접 비교 금지 — 행에
pose_gate가 남는다. 카탈로그(navi 하네스 v2)는 이 게이트 위에서 만든다.1배경/목적 (왜)
사용자 지적(260917): 온라인 런에서 로봇이 가구를 안 보고 서거나, 벽을 뚫고 넣으라는 듯 벽 건너편에 서는 경우가 있다. 자리 카탈로그(navi 하네스 v2)를 만드는 이유도 결국 이런 자리를 없애려는 것이므로, 카탈로그 전에 지금 navigate가 뽑는 자리가 왜 그런지를 코드와 수치로 확인하고 고친다.
질문 셋: (1) 그런 자리가 얼마나 자주 나오나 (2) 원인이 무엇인가 (3) 학습 데이터 생성기(molmospaces datagen)와 scene-mem-gen은 어떻게 하나.
2원인 — 코드에서 확인한 것
학습 datagen (pick_task_sampler.py:992) | 우리 nav0.teleport_to (게이트 전) | |
|---|---|---|
| 자리 샘플 | place_robot_near: 타깃과 직선거리 0~0.7 m 안 자유 픽셀 무작위, 충돌 검사, yaw = 타깃 방향 ±45° 균등 노이즈 | 같음 |
| 가시성 검사 | check_camera_visibility=True — 로봇 장착 어깨 카메라(droid_shoulder_light_randomization)에 타깃이 0.1% 이상 보이는 자리만 채택 (FrankaOmniPurposeCameraSystem visibility_constraints, check_robot_placement_visibility=True) | 없음 — 인자를 안 넘겨 기본 False. 우리 config에도 True로 켜져 있지만 쓰이지 않았다 |
| 방/벽 검사 | 없음(가시성이 간접적으로 거름) | 없음 |
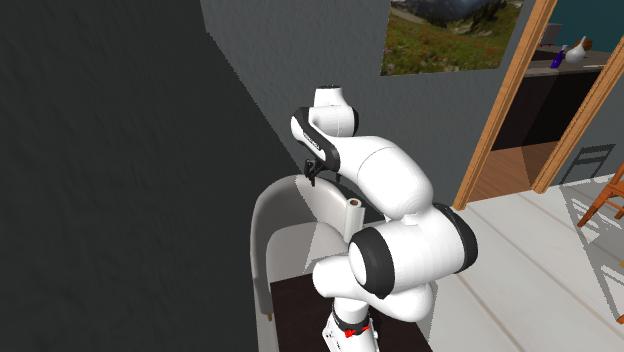
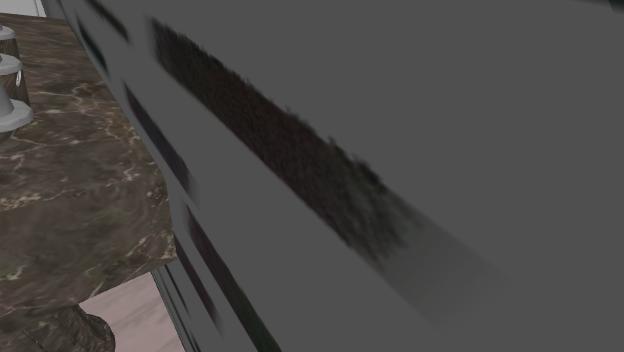
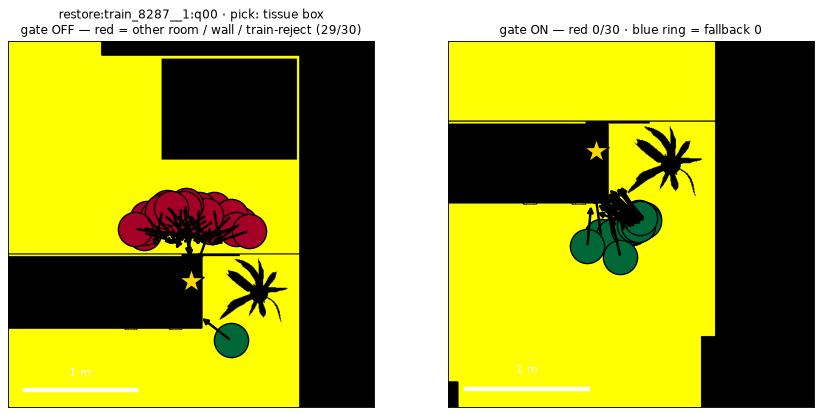
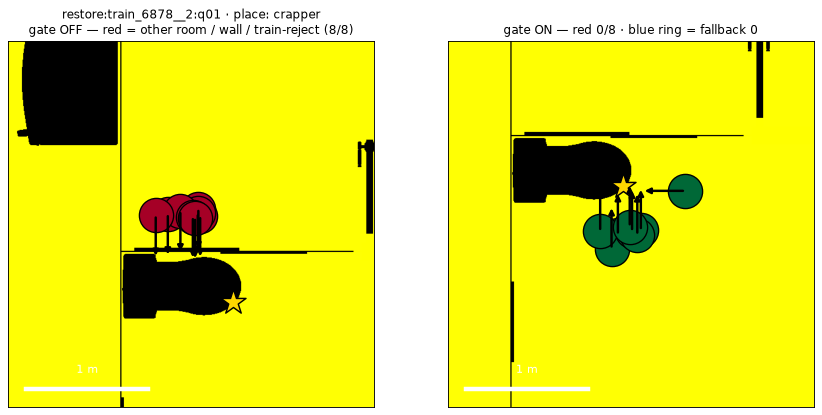
place_robot_near는 방·벽을 모른다(env.py:854-859, 유클리드 반경만). 학습 때는 가시성 검사가 벽 건너편·화면 밖 자리를 걸러 줬는데 우리는 그 검사를 빼고 불렀다 → 하네스가 학습 분포보다 넓은 자리 분포에서 뽑고 있었다. 벽에 붙은 가구 위 물체는 직선거리 0.7 m 안 자유 공간이 대부분 옆방이라(train_8287 tissue box: 30자리 중 29자리 옆방), 그런 지점에서는 거의 항상 옆방에 선다.
place(든 채) 접근은 다른 경로(surface_approach_candidates: 표면 가장자리에서 바깥으로 0.35~0.8 m, 로봇에서 가까운 순)인데 같은 구멍이 있다 — 가구가 벽에 붙어 있으면 벽쪽 가장자리의 "바깥"이 옆방이고, 로봇이 옆방에서 오면 그 후보가 제일 가까워 먼저 뽑힌다. drive_to는 그 자리로 A* 경로를 찾아 문을 지나 가서 벽을 마주 보고 선다.
"가구를 안 본다": pick yaw는 타깃 방향 ±45° 균등 노이즈 — 학습 샘플러에서 그대로 물려받은 값이라 분포 자체는 학습과 같다. 다만 학습에서는 가시성 검사가 타깃이 카메라 밖으로 나가는 극단을 걸렀다. place 접근 yaw는 표면 법선 정면으로 이미 고정돼 있다(다른 세션, 260917).
3결과 1 — pick 접근 자리 (게이트 끔 vs 켬)
지점마다 teleport_to(obj)를 게이트 끄고 30회, 켜고 30회 호출해 자리를 뽑고 각 자리에서 잰 값. 배치 실패: 끔 0회 / 켬 0회. 게이트 켬의 폴백(후보 전부 걸려 최선 후보 사용): 33/1200 (3%).
| 측정 (pick 접근) | 게이트 끔 = 지금 하네스 | 게이트 켬 |
|---|---|---|
| 학습 datagen 기준 기각(어깨 카메라에 물체 < 0.1%) | 269/1200 (22%) | 33/1200 (3%) |
| 타깃과 다른 방 | 51/1200 (4%) | 0/1200 (0%) |
| 카메라→물체 사이에 벽/창 | 101/1200 (8%) | 0/1200 (0%) |
| 정책 exo 카메라(bench_exo_L)에 물체 0픽셀 | 205/1200 (17%) | 116/1200 (10%) |
| |정면각 오차| > 30° | 366/1200 (30%) | 430/1200 (36%) |
| |정면각 오차| 중앙값 / 75% / 90% / 최대 | 21.8° / 32.7° / 40.0° / 44.9° | 21.7° / 34.6° / 40.5° / 45.0° |
| navigate 1회 소요(평균) | 0.72 s | 1.32 s (기각 후보 평균 0.9개) |
| 기각분의 내역(게이트 끔) | 다른 방 35/269 (13%) · 벽 64/269 (24%) · 정면각>30° 49/269 (18%) · 그 외(가림·거리) 121/269 (45%) | |
지점별 (게이트 끔 → 켬)
| 지점 | 물체 | 학습 기각 | 다른 방 | 벽 | 정책 0픽셀 | 켬: 폴백 |
|---|---|---|---|---|---|---|
| restore:train_1299__2:q02 | paper towel roll | 0 → 0 | 0 → 0 | 0 → 0 | 1 → 2 | 0 |
| restore:train_1847__1:q03 | ladle | 2 → 0 | 0 → 0 | 0 → 0 | 2 → 1 | 0 |
| restore:train_1847__1:q04 | apple | 15 → 0 | 0 → 0 | 0 → 0 | 5 → 0 | 0 |
| restore:train_188__2:q01 | paper towel roll | 0 → 0 | 0 → 0 | 0 → 0 | 2 → 2 | 0 |
| restore:train_2102__1:q05 | kettle | 0 → 0 | 0 → 0 | 0 → 0 | 1 → 1 | 0 |
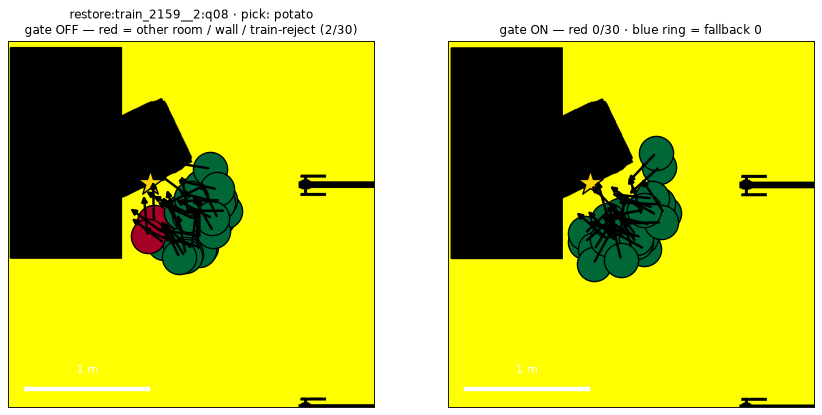
| restore:train_2159__2:q08 | potato | 2 → 0 | 0 → 0 | 0 → 0 | 6 → 4 | 0 |
| restore:train_2224__0:q08 | pot | 18 → 0 | 8 → 0 | 18 → 0 | 9 → 0 | 0 |
| restore:train_2224__2:q01 | potato | 14 → 0 | 0 → 0 | 3 → 0 | 12 → 3 | 0 |
| restore:train_2788__2:q06 | spray bottle | 0 → 0 | 0 → 0 | 0 → 0 | 3 → 2 | 0 |
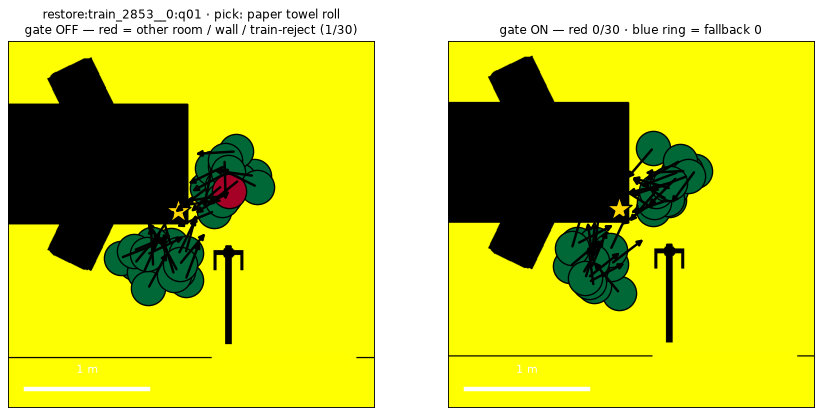
| restore:train_2853__0:q01 | paper towel roll | 1 → 0 | 0 → 0 | 0 → 0 | 1 → 2 | 0 |
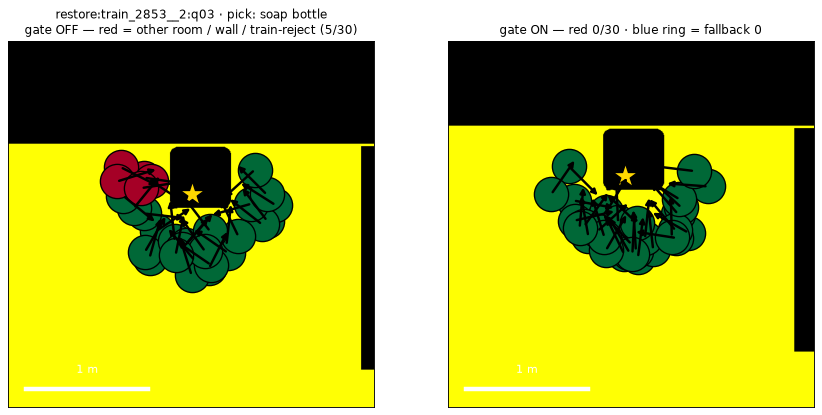
| restore:train_2853__2:q03 | soap bottle | 5 → 0 | 0 → 0 | 5 → 0 | 2 → 1 | 0 |
| restore:train_3655__0:q03 | pepper shaker | 17 → 2 | 0 → 0 | 1 → 0 | 5 → 0 | 2 |
| restore:train_3655__2:q04 | spray bottle | 1 → 0 | 0 → 0 | 1 → 0 | 3 → 3 | 0 |
| restore:train_3912__2:q03 | tennis racket | 4 → 0 | 0 → 0 | 4 → 0 | 2 → 0 | 0 |
| restore:train_3944__0:q02 | paper towel roll | 7 → 0 | 0 → 0 | 0 → 0 | 0 → 0 | 0 |
| restore:train_3994__0:q06 | pan | 0 → 0 | 0 → 0 | 0 → 0 | 0 → 0 | 0 |
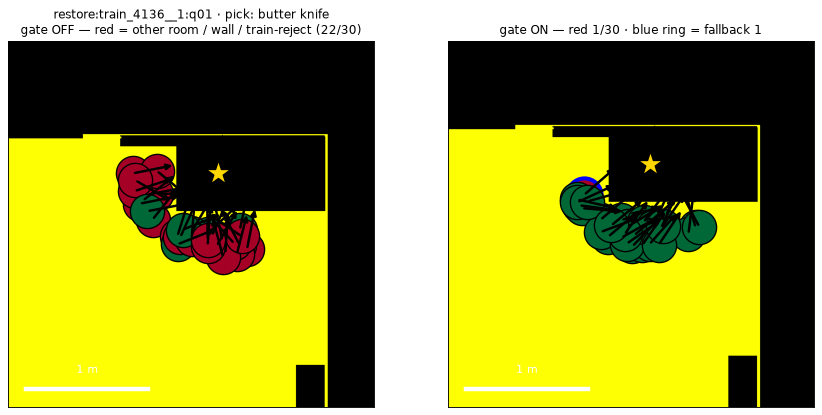
| restore:train_4136__1:q01 | butter knife | 22 → 1 | 0 → 0 | 8 → 0 | 9 → 1 | 1 |
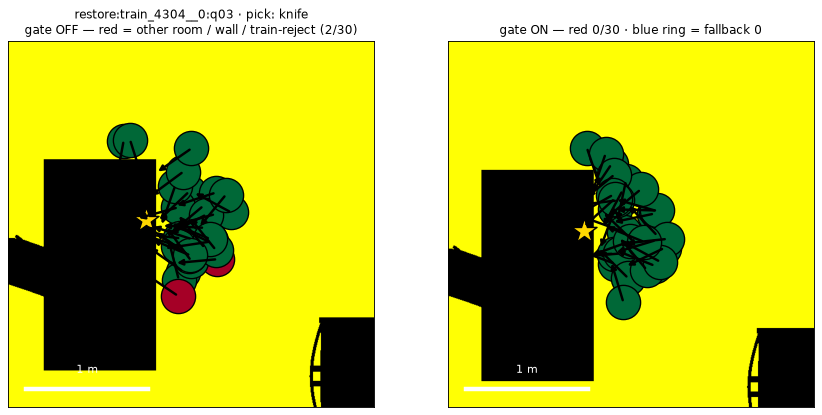
| restore:train_4304__0:q03 | knife | 2 → 0 | 0 → 0 | 0 → 0 | 1 → 1 | 0 |
| restore:train_4360__2:q00 | remote control | 11 → 0 | 10 → 0 | 9 → 0 | 10 → 0 | 0 |
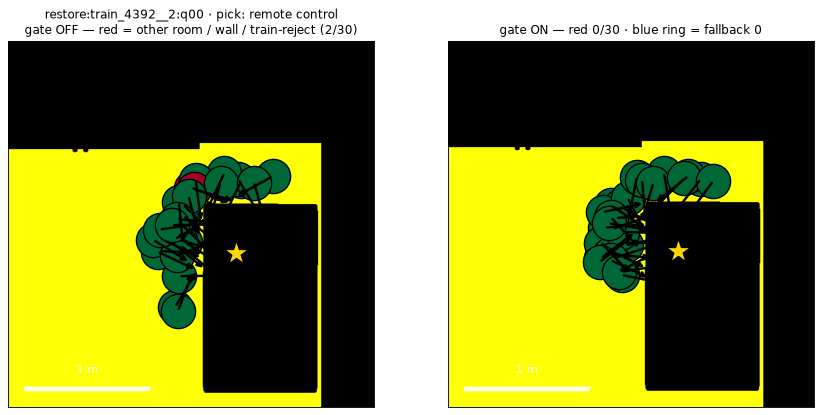
| restore:train_4392__2:q00 | remote control | 2 → 0 | 0 → 0 | 2 → 0 | 4 → 4 | 0 |
| restore:train_4584__0:q00 | cell phone | 0 → 0 | 0 → 0 | 0 → 0 | 0 → 1 | 0 |
| restore:train_6222__1:q05 | pot | 0 → 0 | 0 → 0 | 0 → 0 | 0 → 0 | 0 |
| restore:train_6233__1:q04 | cup | 0 → 0 | 0 → 0 | 0 → 0 | 1 → 1 | 0 |
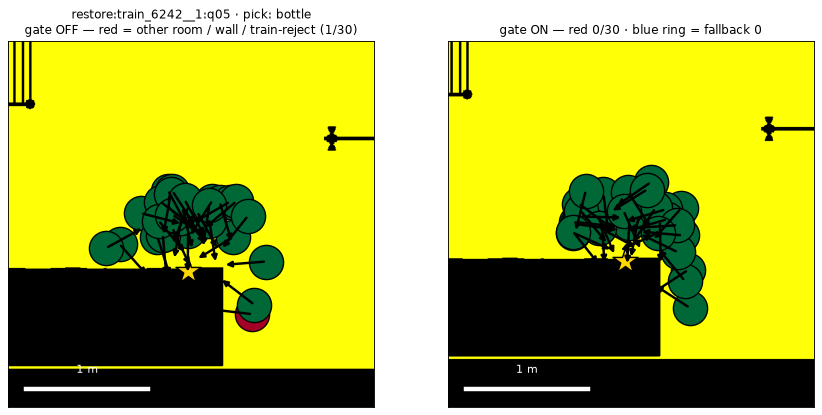
| restore:train_6242__1:q05 | bottle | 1 → 0 | 0 → 0 | 1 → 0 | 5 → 7 | 0 |
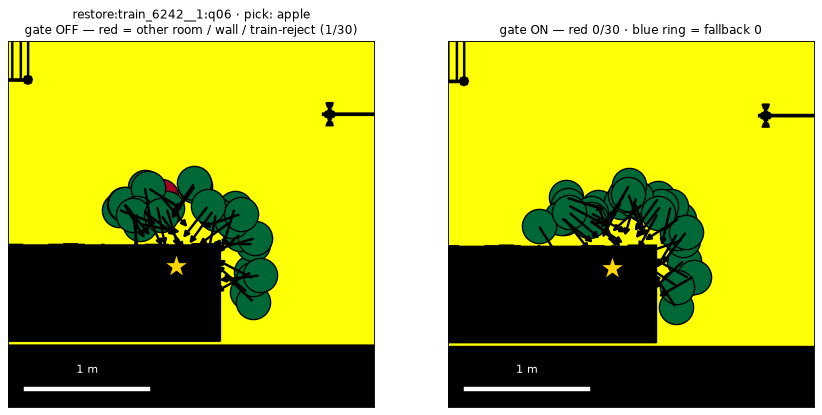
| restore:train_6242__1:q06 | apple | 1 → 0 | 0 → 0 | 0 → 0 | 5 → 10 | 0 |
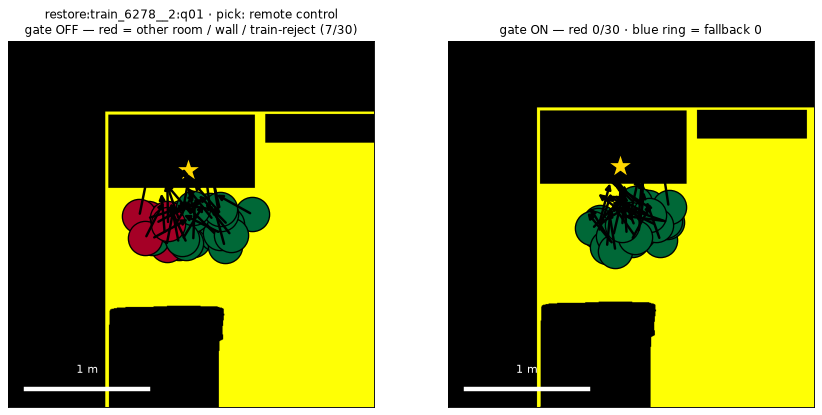
| restore:train_6278__2:q01 | remote control | 6 → 0 | 0 → 0 | 5 → 0 | 5 → 4 | 0 |
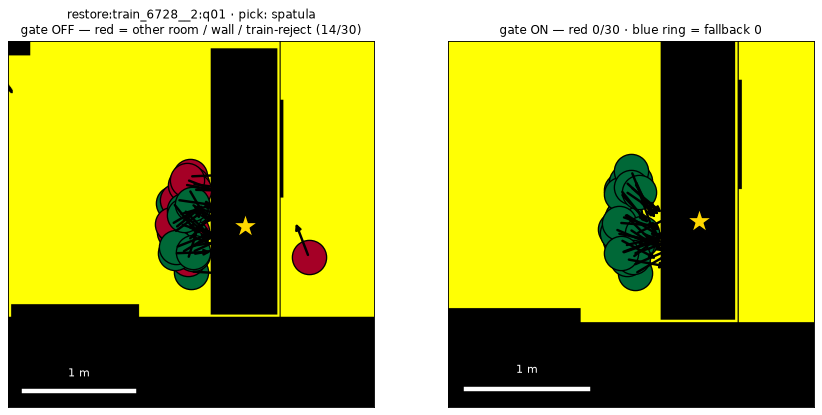
| restore:train_6728__2:q01 | spatula | 13 → 0 | 1 → 0 | 0 → 0 | 9 → 0 | 0 |
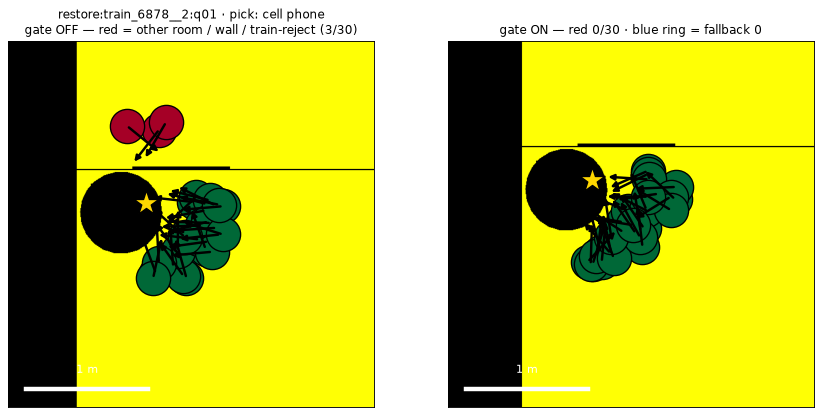
| restore:train_6878__2:q01 | cell phone | 2 → 0 | 3 → 0 | 2 → 0 | 4 → 1 | 0 |
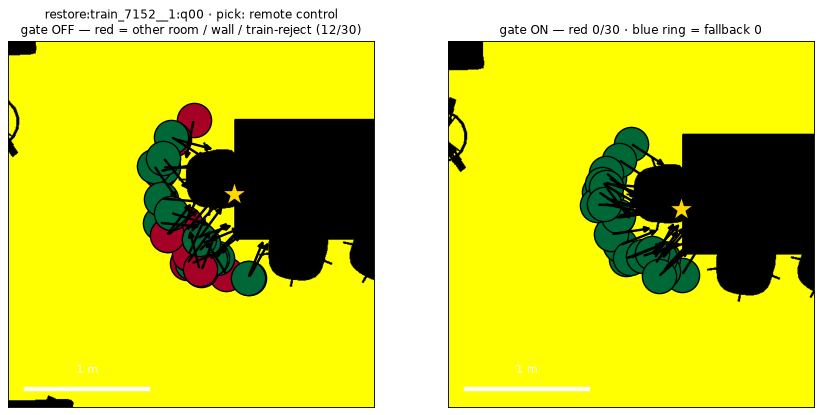
| restore:train_7152__1:q00 | remote control | 12 → 0 | 0 → 0 | 0 → 0 | 0 → 0 | 0 |
| restore:train_7385__0:q00 | remote control | 0 → 0 | 0 → 0 | 0 → 0 | 2 → 2 | 0 |
| restore:train_7650__2:q02 | spoon | 11 → 0 | 0 → 0 | 0 → 0 | 2 → 0 | 0 |
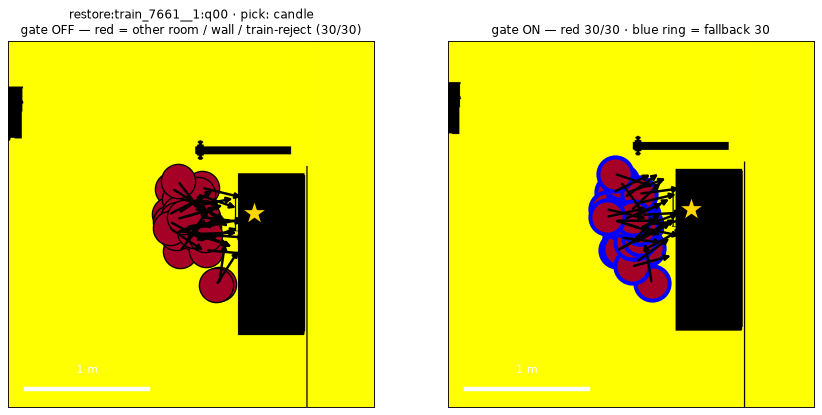
| restore:train_7661__1:q00 | candle | 30 → 30 | 0 → 0 | 0 → 0 | 30 → 30 | 30 |
| restore:train_7845__2:q03 | ladle | 6 → 0 | 0 → 0 | 1 → 0 | 9 → 14 | 0 |
| restore:train_8287__1:q00 | tissue box | 20 → 0 | 29 → 0 | 20 → 0 | 24 → 1 | 0 |
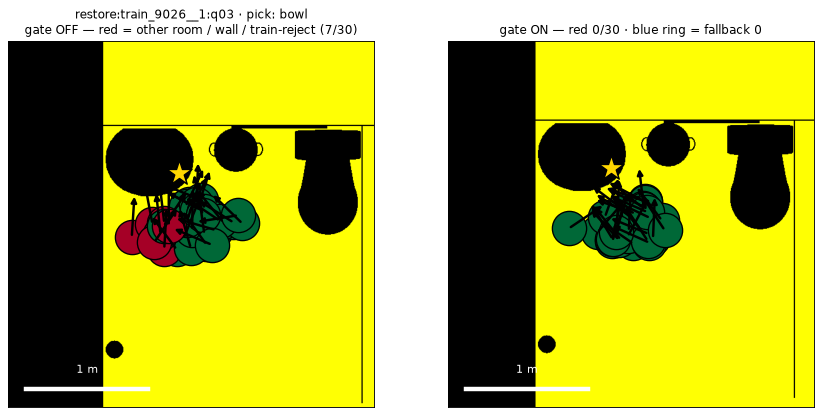
| restore:train_9026__1:q03 | bowl | 6 → 0 | 0 → 0 | 7 → 0 | 7 → 9 | 0 |
| restore:train_9320__2:q01 | remote control | 0 → 0 | 0 → 0 | 0 → 0 | 0 → 3 | 0 |
| restore:train_9651__2:q00 | spoon | 18 → 0 | 0 → 0 | 0 → 0 | 12 → 0 | 0 |
| restore:train_9778__1:q04 | spray bottle | 0 → 0 | 0 → 0 | 0 → 0 | 1 → 3 | 0 |
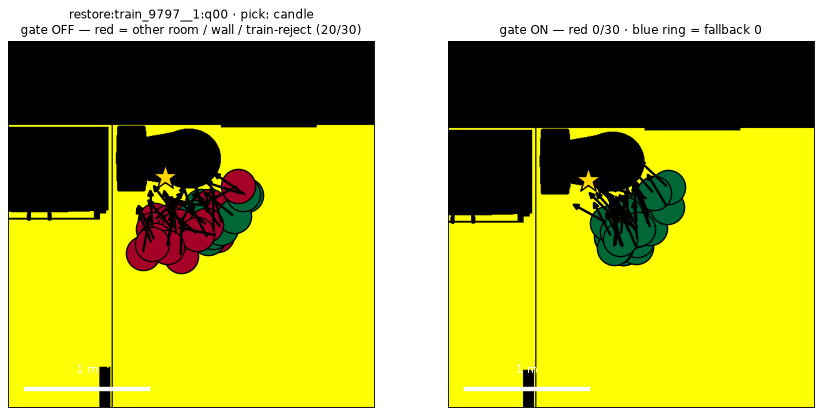
| restore:train_9797__1:q00 | candle | 20 → 0 | 0 → 0 | 14 → 0 | 2 → 1 | 0 |
| restore:train_9909__2:q05 | tomato | 0 → 0 | 0 → 0 | 0 → 0 | 9 → 2 | 0 |
4결과 2 — place 접근 자리(든 채)
실제 흐름대로 pick 자리에서 물체를 든 채 복원 목적지 가구로 teleport_to(rec, carry). 끔 320회 / 켬 320회, 배치 실패 0 / 0. 접근 방식(끔): {"surface_rim": 320}, (켬): {"center_faced": 8, "surface_rim": 312}.
| 측정 (place 접근) | 게이트 끔 | 게이트 켬 |
|---|---|---|
| 타깃 가구와 다른 방 | 29/320 (9%) | 0/320 (0%) |
| 카메라→가장 가까운 표면점 사이에 벽 | 63/320 (20%) | 8/320 (2%) |
| 카메라→물체의 원래 자리(복원 목표점) 사이에 벽 | 62/320 (19%) | 8/320 (2%) |
| 셋 중 하나라도 | 63/320 (20%) | 8/320 (2%) |
| |정면각 오차|(표면점 기준) > 20° | 45/320 (14%) | 33/320 (10%) |
| |정면각 오차| 중앙값/75%/90%/최대 | 4.7° / 16.2° / 22.1° / 37.6° | 6.5° / 14.8° / 20.1° / 34.0° |
| 가장 가까운 표면점까지 거리 중앙값/75%/90%/최대 | 0.38 m / 0.43 m / 0.47 m / 0.63 m | 0.37 m / 0.43 m / 0.47 m / 0.53 m |
| 복원 목표점까지 거리 중앙값/75%/90%/최대 | 0.78 m / 1.2 m / 1.98 m / 3.6 m | 0.77 m / 1.22 m / 1.98 m / 3.42 m |
| 정책 exo 카메라에 가구 0픽셀 | 29/320 (9%) | 0/320 (0%) |
| navigate 1회 소요(평균) | 0.63 s | 1.38 s |
지점별 (끔 → 켬, 다른 방/벽 건수)
| 지점 | 가구 | n | 다른 방/벽 | 접근 방식 |
|---|---|---|---|---|
| restore:train_1299__2:q02 | diningtable | 8 | 0 → 0 | surface_rim |
| restore:train_1847__1:q03 | countertop | 8 | 0 → 0 | surface_rim |
| restore:train_1847__1:q04 | chestofdrawers | 8 | 0 → 0 | surface_rim |
| restore:train_188__2:q01 | armchair | 8 | 8 → 0 | surface_rim |
| restore:train_2102__1:q05 | bed | 8 | 0 → 0 | surface_rim |
| restore:train_2159__2:q08 | sofa | 8 | 0 → 0 | surface_rim |
| restore:train_2224__0:q08 | diningtable | 8 | 0 → 0 | surface_rim |
| restore:train_2224__2:q01 | countertop | 8 | 0 → 0 | surface_rim |
| restore:train_2788__2:q06 | chair | 8 | 0 → 0 | surface_rim |
| restore:train_2853__0:q01 | diningtable | 8 | 0 → 0 | surface_rim |
| restore:train_2853__2:q03 | sofa | 8 | 0 → 0 | surface_rim |
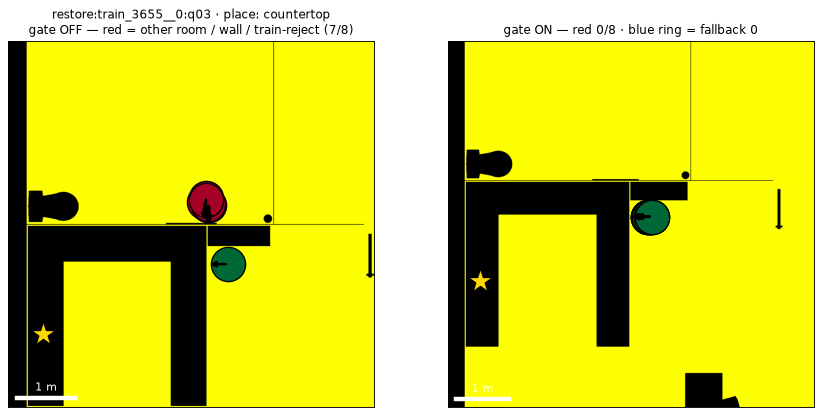
| restore:train_3655__0:q03 | countertop | 8 | 7 → 0 | surface_rim |
| restore:train_3655__2:q04 | chair | 8 | 0 → 0 | surface_rim |
| restore:train_3912__2:q03 | diningtable | 8 | 0 → 0 | surface_rim |
| restore:train_3944__0:q02 | chair | 8 | 0 → 0 | surface_rim |
| restore:train_3994__0:q06 | countertop | 8 | 8 → 0 | surface_rim |
| restore:train_4136__1:q01 | diningtable | 8 | 0 → 0 | surface_rim |
| restore:train_4304__0:q03 | chair | 8 | 8 → 8 | surface_rim |
| restore:train_4360__2:q00 | sofa | 8 | 0 → 0 | surface_rim |
| restore:train_4392__2:q00 | chestofdrawers | 8 | 0 → 0 | surface_rim |
| restore:train_4584__0:q00 | countertop | 8 | 0 → 0 | surface_rim |
| restore:train_6222__1:q05 | diningtable | 8 | 0 → 0 | surface_rim |
| restore:train_6233__1:q04 | chair | 8 | 0 → 0 | surface_rim |
| restore:train_6242__1:q05 | countertop | 8 | 0 → 0 | surface_rim |
| restore:train_6242__1:q06 | chair | 8 | 0 → 0 | surface_rim |
| restore:train_6278__2:q01 | crapper | 8 | 8 → 0 | surface_rim |
| restore:train_6728__2:q01 | diningtable | 8 | 8 → 0 | surface_rim |
| restore:train_6878__2:q01 | crapper | 8 | 8 → 0 | surface_rim |
| restore:train_7152__1:q00 | diningtable | 8 | 8 → 0 | surface_rim |
| restore:train_7385__0:q00 | bed | 8 | 0 → 0 | surface_rim |
| restore:train_7650__2:q02 | diningtable | 8 | 0 → 0 | surface_rim |
| restore:train_7661__1:q00 | stand | 8 | 0 → 0 | surface_rim |
| restore:train_7845__2:q03 | chair | 8 | 0 → 0 | surface_rim |
| restore:train_8287__1:q00 | sink | 8 | 0 → 0 | surface_rim |
| restore:train_9026__1:q03 | chestofdrawers | 8 | 0 → 0 | surface_rim |
| restore:train_9320__2:q01 | diningtable | 8 | 0 → 0 | surface_rim |
| restore:train_9651__2:q00 | diningtable | 8 | 0 → 0 | surface_rim |
| restore:train_9778__1:q04 | armchair | 8 | 0 → 0 | surface_rim |
| restore:train_9797__1:q00 | diningtable | 8 | 0 → 0 | surface_rim |
| restore:train_9909__2:q05 | diningtable | 8 | 0 → 0 | surface_rim |
5결과 2b — 원래 자리 앵커(정답일 때) 효과
ㄷ자 조리대·식탁·침대 같은 큰 가구에서는 게이트를 켜도 로봇이 온 쪽 끝에 서서 물체의 원래 자리와 3 m 넘게 떨어졌다(3655: 3.39 m). place 접근이 "로봇이 지금 있는 자리에서 가장 가까운 가장자리"를 고르고 navigate는 가구 uid만 받기 때문이다. 사용자 결정(260918): 에이전트가 고른 (물체, 가구)가 그 시나리오의 정답과 같을 때만 물체의 원래 자리 to.xyz를 기준점으로 삼아 거기에 가장 가까운 가장자리로 간다(링 우선이 아니라 앵커 거리 순 — 링 우선이면 목표 가까운 가장자리가 의자로 막힌 식탁(train_1299)에서 1.5 m 떨어진 링 0 후보를 먼저 골라 오히려 나빠졌다, 1.29→1.60 → 정렬 수정 후 0.44). 틀린 답은 종전대로.
| 측정 (place 접근, 같은 출발 자리) | 게이트 켬 · 로봇 기준 | 게이트 켬 · 원래 자리 앵커 |
|---|---|---|
| 물체의 원래 자리까지 거리 중앙값 / 75% / 90% / 최대 | 0.77 m / 1.22 m / 1.98 m / 3.42 m | 0.52 m / 0.62 m / 0.72 m / 0.86 m |
| 원래 자리까지 > 0.9 m | 113/320 (35%) | 0/320 (0%) |
| 다른 방 / 벽 / 둘 중 하나 | 0/320 (0%) / 8/320 (2%) / 8/320 (2%) | 0/320 (0%) / 8/320 (2%) / 8/320 (2%) |
| 가장 가까운 표면점까지 거리 중앙값 / 최대 | 0.37 / 0.53 m | 0.35 / 0.55 m |
| 폴백 / navigate 1회 | 8/320 (2%) / 1.38 s | 8/320 (2%) / 1.4 s |
지점별 원래 자리까지 거리 중앙값 (m) — 로봇 기준 → 앵커
| 지점 | 가구 | 로봇 기준 | 앵커 |
|---|---|---|---|
| restore:train_3655__0:q03 | countertop | 3.39 | 0.68 |
| restore:train_6242__1:q05 | countertop | 2.44 | 0.36 |
| restore:train_2102__1:q05 | bed | 2.33 | 0.62 |
| restore:train_6222__1:q05 | diningtable | 2.03 | 0.55 |
| restore:train_2224__0:q08 | diningtable | 1.92 | 0.61 |
| restore:train_1847__1:q03 | countertop | 1.89 | 0.56 |
| restore:train_7650__2:q02 | diningtable | 1.66 | 0.49 |
| restore:train_4136__1:q01 | diningtable | 1.59 | 0.51 |
| restore:train_1299__2:q02 | diningtable | 1.29 | 0.44 |
| restore:train_9909__2:q05 | diningtable | 1.25 | 0.75 |
| restore:train_4584__0:q00 | countertop | 1.16 | 0.63 |
| restore:train_9320__2:q01 | diningtable | 1.13 | 0.6 |
| restore:train_1847__1:q04 | chestofdrawers | 0.98 | 0.55 |
| restore:train_2159__2:q08 | sofa | 0.91 | 0.36 |
| restore:train_7385__0:q00 | bed | 0.88 | 0.75 |
| restore:train_4392__2:q00 | chestofdrawers | 0.87 | 0.79 |
| restore:train_9651__2:q00 | diningtable | 0.87 | 0.62 |
| restore:train_3944__0:q02 | chair | 0.86 | 0.52 |
| restore:train_3994__0:q06 | countertop | 0.84 | 0.82 |
| restore:train_2853__0:q01 | diningtable | 0.76 | 0.7 |
| restore:train_9797__1:q00 | diningtable | 0.74 | 0.62 |
| restore:train_6728__2:q01 | diningtable | 0.69 | 0.67 |
| restore:train_2224__2:q01 | countertop | 0.68 | 0.41 |
| restore:train_9778__1:q04 | armchair | 0.68 | 0.45 |
| restore:train_3912__2:q03 | diningtable | 0.67 | 0.51 |
| restore:train_188__2:q01 | armchair | 0.66 | 0.63 |
| restore:train_4360__2:q00 | sofa | 0.65 | 0.54 |
| restore:train_4304__0:q03 | chair | 0.6 | 0.57 |
| restore:train_9026__1:q03 | chestofdrawers | 0.59 | 0.51 |
| restore:train_7845__2:q03 | chair | 0.58 | 0.58 |
| restore:train_3655__2:q04 | chair | 0.51 | 0.52 |
| restore:train_7661__1:q00 | stand | 0.51 | 0.42 |
| restore:train_8287__1:q00 | sink | 0.51 | 0.3 |
| restore:train_6233__1:q04 | chair | 0.49 | 0.47 |
| restore:train_6242__1:q06 | chair | 0.49 | 0.37 |
| restore:train_7152__1:q00 | diningtable | 0.47 | 0.37 |
| restore:train_6278__2:q01 | crapper | 0.44 | 0.23 |
| restore:train_2853__2:q03 | sofa | 0.41 | 0.38 |
| restore:train_6878__2:q01 | crapper | 0.35 | 0.37 |
| restore:train_2788__2:q06 | chair | 0.31 | 0.28 |
공정성: 정답을 맞힌 뒤에만 발동하고 틀린 답은 어디 서든 점수가 안 나므로 순위 무영향; 채점 is_placed_on은 가구 안의 지점을 요구하지 않으므로 기억이 답할 정보를 대신 주는 것도 아니다. 절대 성공률은 오르므로 전후 비교 금지(행 approach_anchor="given"). 게이트·앵커 적용법은 docs/nav_pose_gate.md.
6결과 3 — 파일럿 성공률과의 관계
파일럿 40자리(각 10회 VLA pick, 정책 pi05_mlspaces_place_oc@20000)를 같은 기준으로 재측정해 성공률과 조인했다.
| 기준 | 걸린 자리 | 걸린 자리 평균 성공률 | 남은 자리 | 남은 자리 평균 성공률 |
|---|---|---|---|---|
| 타깃과 다른 방 | 2 | 0.00 (n=2) | 38 | 0.38 (n=38) |
| 카메라→물체 사이 벽 | 7 | 0.20 (n=7) | 33 | 0.39 (n=33) |
| 학습 datagen 기각(어깨 < 0.1%) | 9 | 0.17 (n=9) | 31 | 0.42 (n=31) |
| 정책 exo 0픽셀 | 10 | 0.25 (n=10) | 30 | 0.40 (n=30) |
| 게이트 기각(셋 중 하나) | 9 | 0.17 (n=9) | 31 | 0.42 (n=31) |
물체 픽셀 비율과 성공률의 Spearman 상관(40자리): 어깨 카메라 ρ=0.267 (p=0.0962), 정책 exo ρ=0.351 (p=0.0265).
7증거 — 걸린 자리의 카메라 프레임과 2D 맵
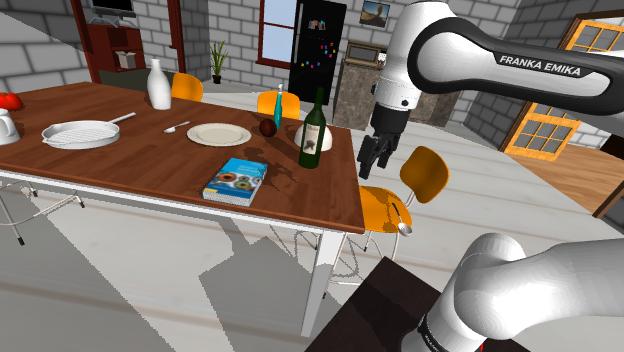
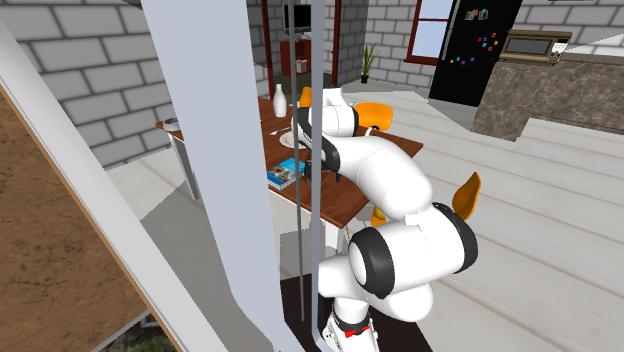
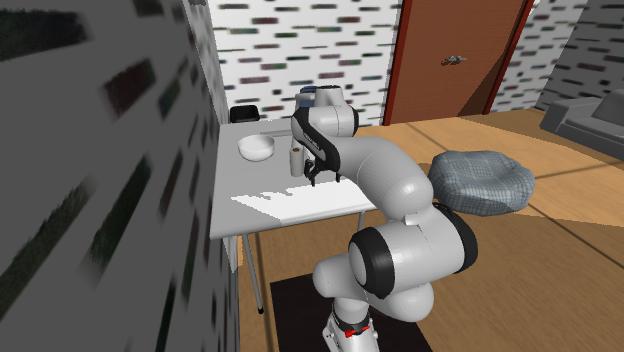
게이트 끔(지금 하네스)에서 걸린 자리의 어깨 카메라·정책 카메라 프레임. 캡션의 '방 A→B'는 베이스가 선 방 → 타깃의 방.
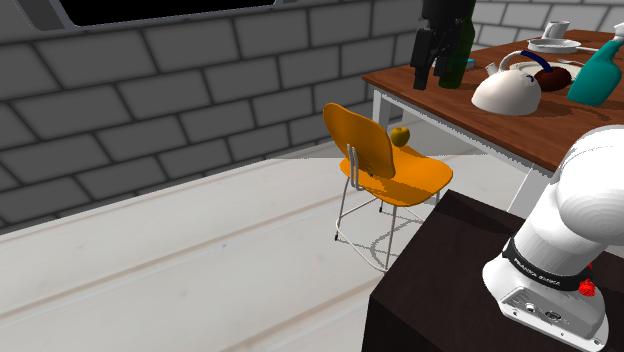
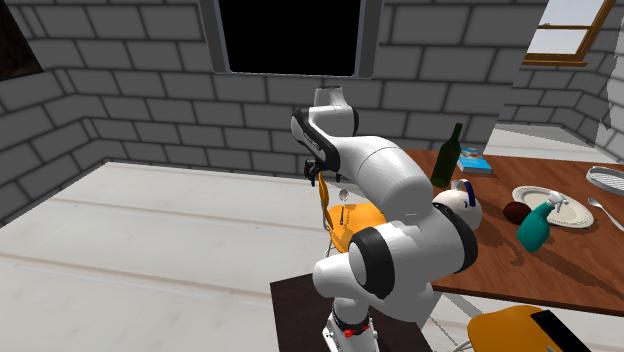
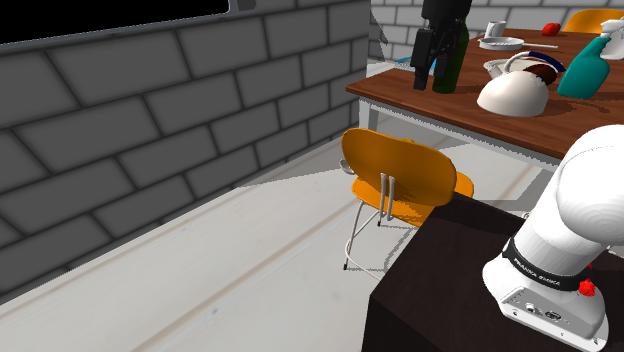
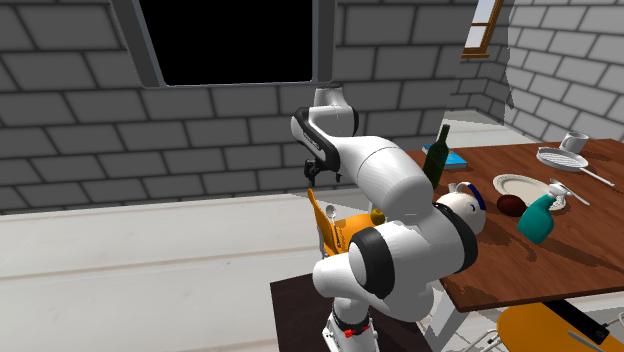
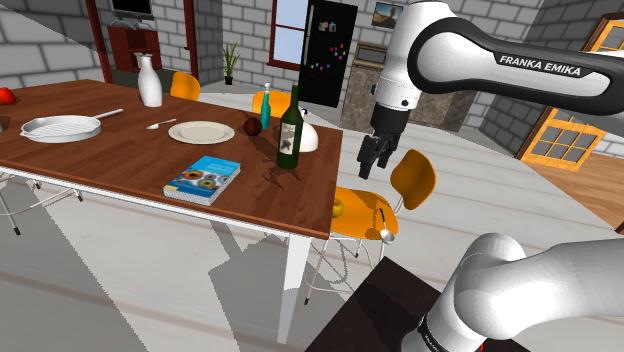
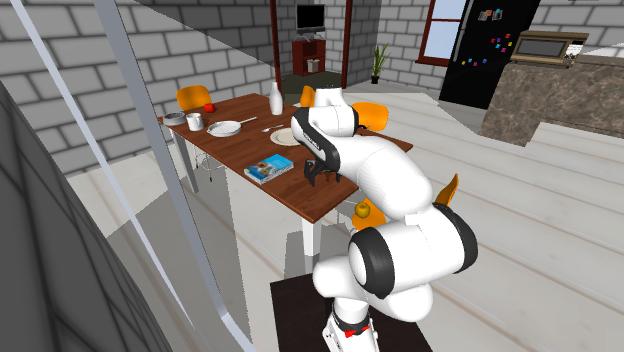
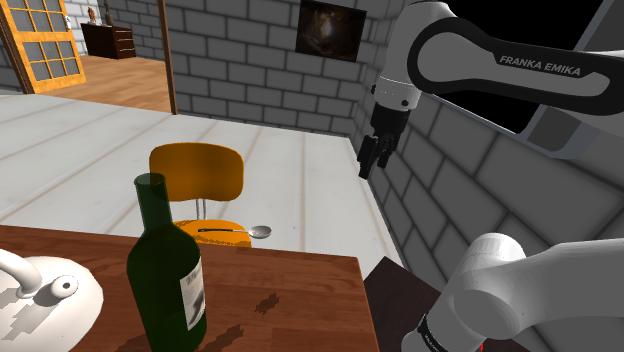
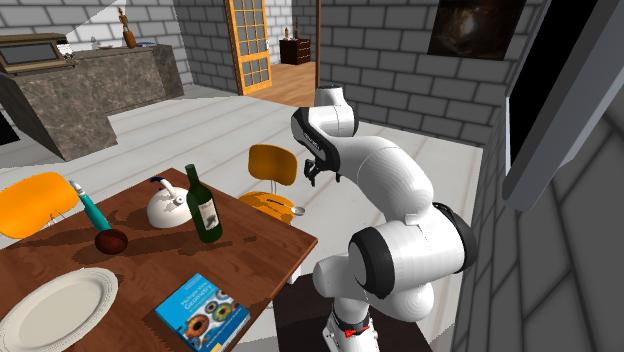
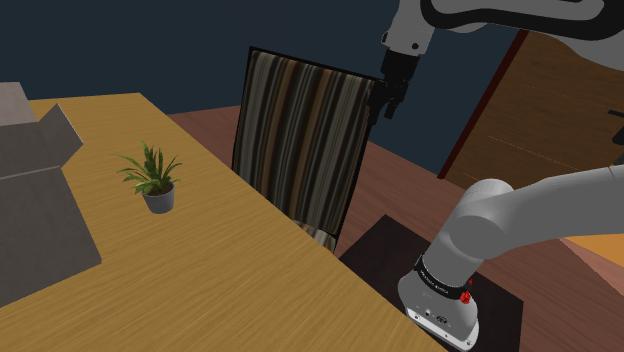
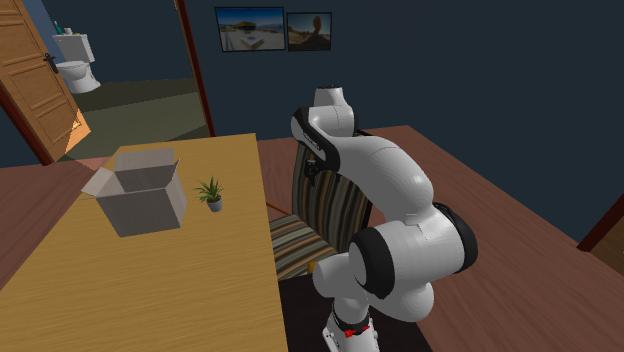
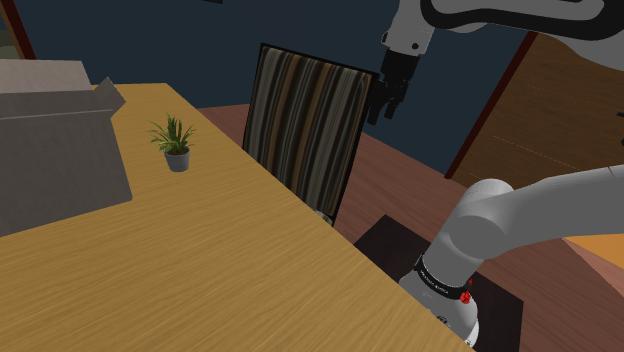
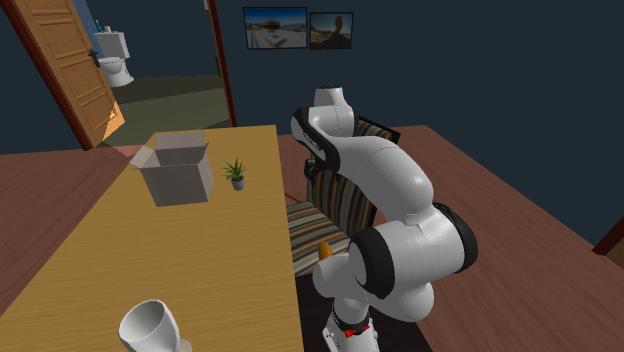


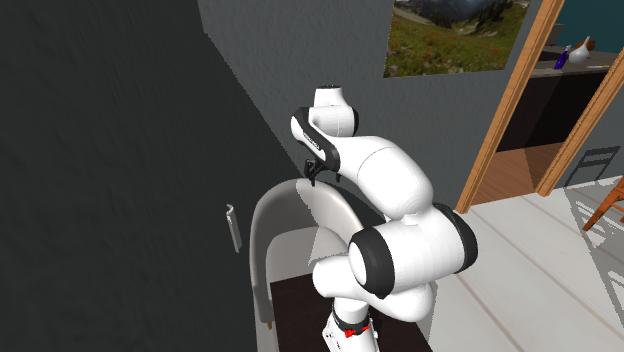



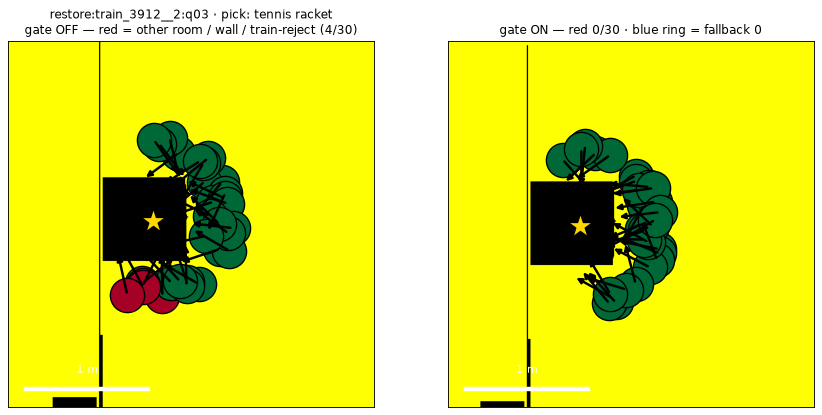
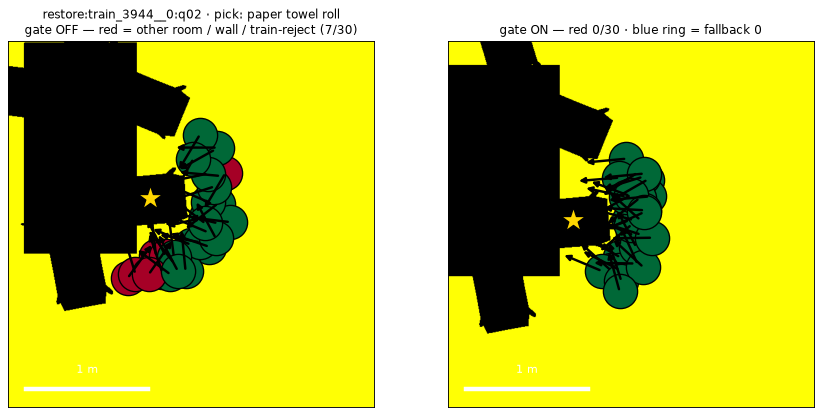
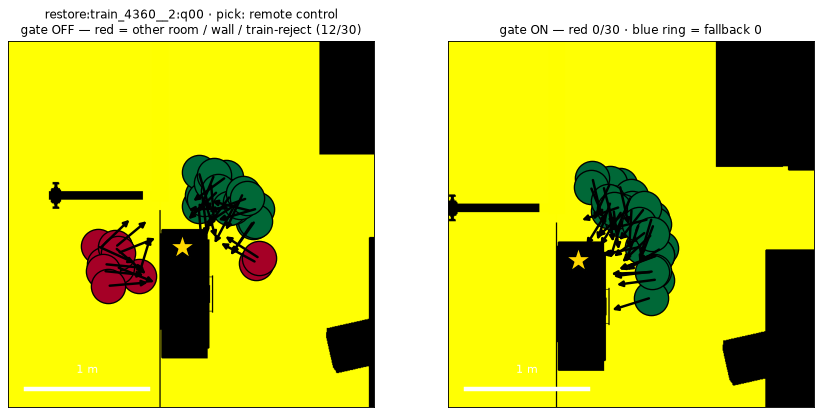
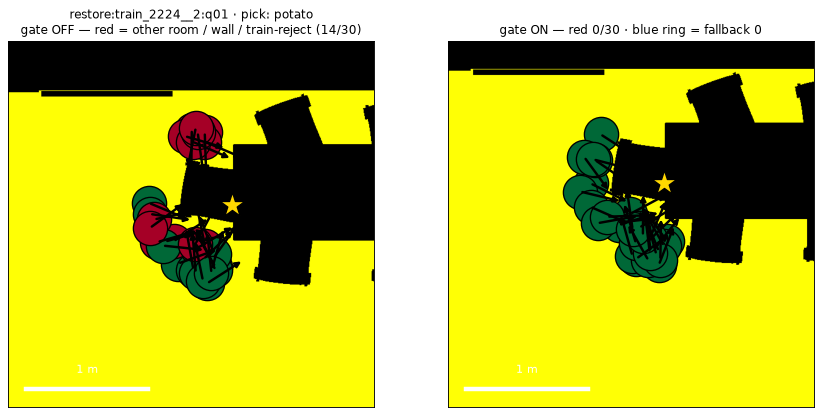
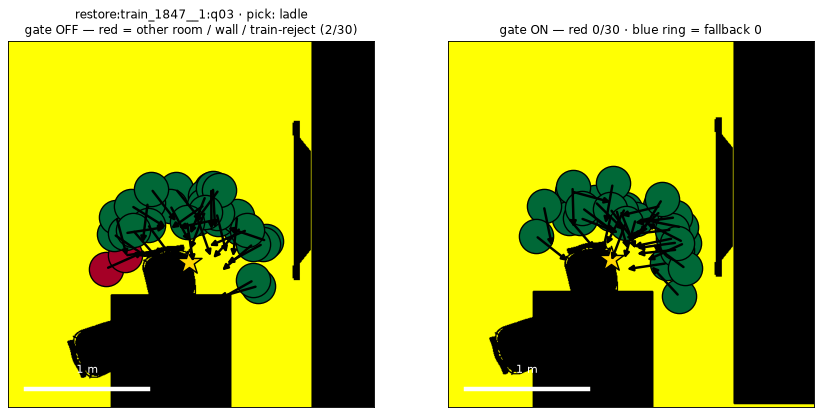

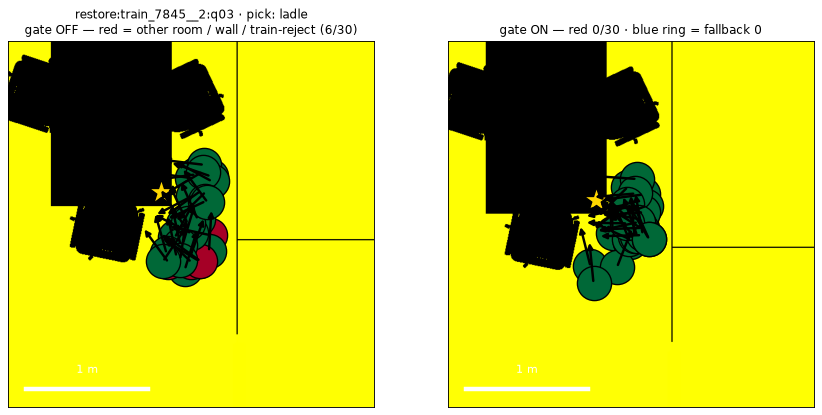

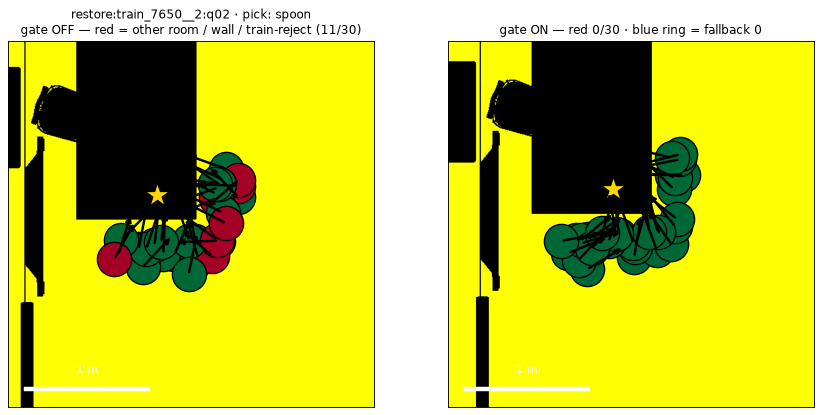
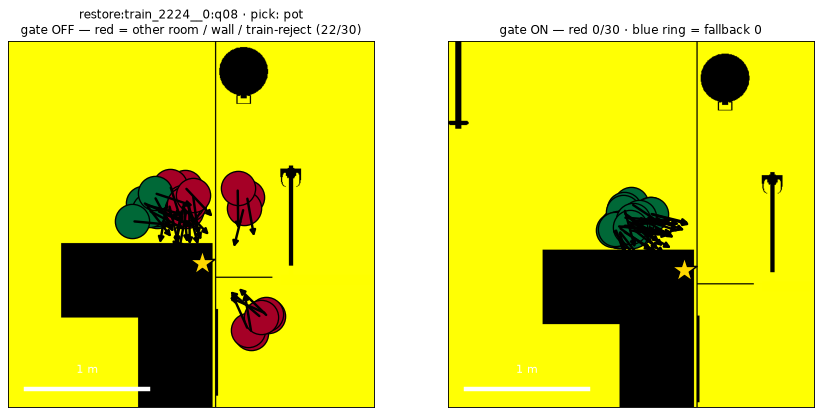


8scene-mem-gen(데이터 생성기)은 어떻게 하나
~/repos/Robotics/scene-mem-gen/scene-mem-datagen/는 place_robot_near를 쓰지 않는다(scene_mem_datagen.py:715 주석: "place_robot_near 를 쓰지 않으므로 가시성 렌더도 필요 없다"). 자리는 franka_pick.plan_pick → room2room.base_candidates로 결정론적으로 열거한다.
| 항목 | scene-mem-gen | molmospaces datagen(=VLA 학습 분포) | 우리 하네스(게이트 후) |
|---|---|---|---|
| 후보 | 물체 xy 주위 standoff (0.50,0.58,0.66,0.74,0.82) m × 10° 링 | 0~0.7 m 자유 픽셀 무작위 | 학습 샘플러 그대로 + 게이트 재샘플, 전부 옆방이면 타깃 방 픽셀만 |
| yaw | 정확히 물체 방향(노이즈 0) | 물체 방향 ±45° | 물체 방향 ±45°(학습과 동일) |
| 같은 방 | 방 다각형 안(S.in_poly, franka_pick.py:466; 후보 <4면 해제) | 없음 | 점유 맵 방 채널 vs 서포트 그래프 방 |
| 벽 | 점유 격자 0.30 m 팽창 + 실제 접촉 + 팔이 벽을 뚫는 IK 해 제거(room2room.arm_pose_free:535, 주석에 "벽 너머 옆방을 골랐다" 버그 기록) | 없음 | 어깨 카메라→타깃 3D 레이에 wall/window |
| 보이는가 | 없음(방 다각형이 대신) | 어깨 카메라 ≥0.1% | 어깨 카메라 ≥0.1%(빈손 pick 접근) |
| 도달 | IK 도달(≤0.95 m) + 회전 안전 | 없음 | 없음(카탈로그가 VLA 실시행으로 대신) |
| 주행 | A* → 웨이포인트 → 정확히 목표 자세로 도킹(0.02 m/0.02 rad), 도착 오차 >0.15 m면 조작 실패 처리 | 텔레포트(에피소드당 1회 배치) | A* 주행 후 정확히 목표 자세 스냅(drive.py) |
scene-mem-gen은 IK 전문가라 "어디 서면 팔이 닿는가"가 기준이고, VLA에는 "학습 때 서던 곳"이 기준이다. 둘의 공통 원칙(같은 방·벽 관통 금지)을 게이트로 가져왔고, 후보 생성과 yaw는 학습 분포(molmospaces 샘플러)를 유지했다.
9고친 것 — 자리 게이트
src/sbench_online/nav_gate.py(커밋 58931b2) + nav0.teleport_to 훅. 게이트 순서:
- 같은 방 — 베이스 자리의 방(점유 맵
room_map채널,place_robot_near와 같은 팽창 반경 맵) vs 타깃의 방(ObjectManager.infer_room_name, 서포트 그래프 물체→가구→바닥→방). 둘 다 알려져 있고 다르면 기각. 문틈으로 타깃이 보여도 옆방이면 팔이 못 닿는다. - 벽 — 어깨 카메라 위치→타깃 3D 점 선분에
wall*/window*바디(mj_ray). pick은 물체 중심, place 가장자리 후보는 그 후보의 가장자리 점(표면 높이). - 가시성 — 학습 datagen과 같은 카메라·임계(어깨 ≥0.1%), 빈손 pick 접근에만.
반경 샘플을 최대 12회 다시 뽑고, 전부 "다른 방"이면 place_in_room(타깃 방의 자유 픽셀만, 같은 yaw 규칙·충돌 검사)으로 다시 뽑는다. 그래도 없으면 최선 후보(같은 방 > 벽 없음 > 가시성 최대)로 폴백하고 pose_gate="fallback"을 남긴다. nav 결과에 pose_gate·gate_rejects·gate_rooms·gate_sampler가 기록되고 orchestrator가 에피소드 항목에 옮긴다. teleport_to(..., pose_gate_on=False)는 감사용 기준선.
도중에 잡은 함정 둘: (a) "베이스→타깃 xy, 높이 1.5 m" 레이는 벽에 붙은 가구 위 물체에서 벽 메시 안에서 끝나 로봇이 물체를 똑바로 봐도 벽으로 판정했다(train_8287 30/30) → 카메라 원점 3D 레이로 교체. (b) place 가장자리 경로에서 yaw를 다시 놓은 뒤 mj_forward 없이 카메라 위치를 읽어 레이 원점이 낡았다(train_188 armchair 8/8 벽이 게이트를 통과) → forward 추가 후 0/3.
원래 자리 앵커: teleport_to(anchor_xyz=…)/drive_to(anchor_xyz=…) → 가장자리 후보를 앵커 거리 순으로 정렬(surface_approach_candidates(ring_first=False)); run_episode(place_anchors={물체: {surface, xyz}}) → 든 물체의 정답 가구 == 에이전트가 고른 가구일 때만 전달; sbench_exec/online.py가 plan.restore_targets에서 만든다.
10의미 (Takeaway)
- 실행 잡음의 한 원천이 코드 한 줄(인자 누락)이었다 — 학습 datagen이 하던 검사를 하네스가 빼먹으면 VLA는 본 적 없는 자리에서 시작한다. 카탈로그 이전에 이런 "분포 밖 자리"는 게이트로 없애는 게 맞다(카탈로그는 분포 안에서 더 좋은 자리를 고르는 일).
- 레이 검사는 기하 함정이 많다: 벽 메시가 두꺼워 물체 중심이 벽 안에 들어가기도 하고(base 레이 오판), 어깨 카메라가 0.54 m 옆에 달려 벽을 뚫기도 한다(train_4304). 방 채널 + 카메라 레이 + 가시성 셋을 겹쳐 쓰고 폴백을 두는 편이 하나에 매달리는 것보다 안전했다.
- 게이트를 통과 못 하는 지점(초가 책상 유리장 안, 후추통 가림, 버터나이프)은 "VLA로 집기 어려운 답"의 후보 — 카탈로그의 확인 시행 0/5와 같은 마스크로 다룰 수 있다.
- 파일럿 40자리 조인은 방향이 맞다(걸림 0.17 vs 0.42)지만 n이 작다 — 게이트의 성공률 이득은 카탈로그 1라운드(무작위 자리 기준선)에서 게이트 전후 비교로 다시 잰다.
11보완점/다음 (Next)
nav0.teleport_to훅과 orchestrator 기록 필드는 작업 트리에만 있다 — 그 파일들에 다른 세션의 미커밋 작업(표면 가장자리 접근·preplace 레이캐스트)이 있어 그 위에 얹혀 있다. 그쪽이 커밋되면 같이 커밋한다(nav_gate.py·테스트·스크립트는58931b2).- 카탈로그 스펙의 "시야 사전 필터"를 이 게이트로 대체(후보 생성 = 게이트 켠
teleport_to). 빌더 계획 작성 → 스모크 → 50지점. - 정면 yaw: 카탈로그 후보에 각 자리의 정면 재조준 버전을 넣어 실시행으로 비교(±45° 노이즈 vs 0°).
- place 접근에서 어깨 카메라가 벽을 뚫는 자리(train_4304)는 게이트가 폴백으로만 처리 — 정책 카메라(bench_exo_L) 기준 검사 추가 여부는 카탈로그 확인 시행 결과를 보고.
- 앵커는 restore 계열에만 의미가 있다(원래 자리가 정의됨). resume/routine의 목적지(용기·가전)는 가구가 작아 지금 규칙으로 충분한지 확인.
- 본 런 적용 시
pose_gate분포(passed/fallback)를 집계해 폴백 지점을 표로 남긴다.