Phase 0b — 정책 카메라 오라클 goal 렌더로 restore place, 40칸 (런 2)
TL;DR
- 무엇을 넣었나: Phase 0(기억 프레임)의 문제는 goal의 종류였다 → 이번엔 place 자리에 선 뒤 정책이 보는 카메라(
randomized_zed2_analogue_1)로 물체를 원래 자세로 잠깐 놓고 찍은 화면을 goal로 준다(학습 goalclip_end와 같은 종류). 자리는 게이트+원래 자리 앵커. - 결과(든 채 도착분): render 10칸 — 정답 가구 위 6/10, 원래 자리까지 중앙값 0.24 m, @10cm 1(6233: 8.4 cm), @15cm 2 · 기억 프레임 7칸 — 3/7, 0.48 m, @15 0 · goal 없음 10칸 — 3/10, 0.31 m, @10/@15 0. 둘 다 든 채 도착한 쌍은 n=4(0.36→0.19 m) — 사전 등록 판정(n≥6) 불가.
- 파이프라인 손실: pick 64/120(53%) → 든 채 접기에서 낙하 37/64(58%) → place 도달 27/120(23%). pick 성공이 "≥1 cm 첫 프레임"이라 파지가 굳기 전에 끝나고 접기에서 떨어진다 → 사용자 지적대로 ≥5 cm + 연속 2회 유지로 바꿔 런 3 제출(대기열).
- 새로 본 병목: place 서브골이 0~10스텝에 끝나는 경우가 많다(render 3/10, off 2/10; 8287은 0스텝 — preplace IK 이동 중 물체가 놓여 정책이 돌기 전에 '놓임'). preplace(하네스 IK, 표면 15 cm 위)가 자리를 정하고 정책은 바로 놓아 버리므로 goal 이미지가 작용할 여지가 몇 스텝뿐이다. 이 상태의 @10 성공 1건도 goal 효과라고 말할 수 없다.
- 순서 효과는 없었다: 1차 런의 '칸 첫 에피소드 pick 1/7'은 우연 — 회전 설계에서 1·2·3번째 21/40·24/40·19/40.
- 런 3(pick ≥5 cm·유지 2회) 완료: 접기 낙하 58% → 42%(25/60), 든 채 도착 27 → 35. render 12칸 정답 가구 위 7·0.22 m, oracle 9칸 6·0.30 m, off 14칸 7·0.33 m. 쌍 비교 render vs off n=7: 0.27 → 0.27, p=0.11 → FAIL(런 2 쌍의 단축이 재현 안 됨; 런 2+3 합산 n=11은 단축 0.17 m·p=0.024이나 사후 병합). 기억 프레임 goal은 두 런 모두 off보다 낫지 않다. 쌍 페이지 11쌍(
260918-goal_image_pairs.html).
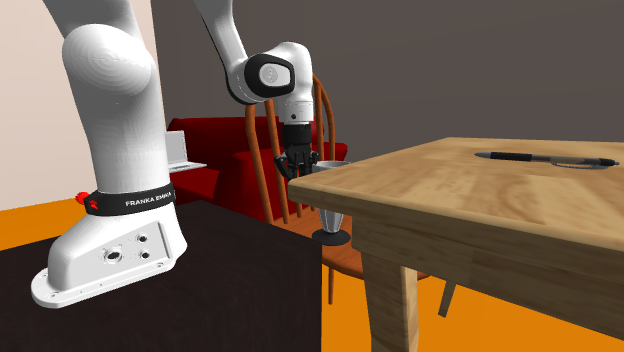
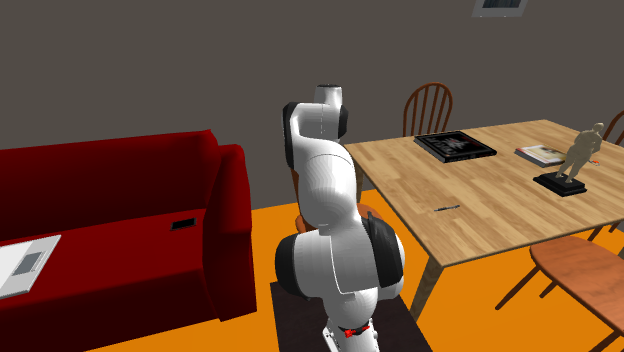
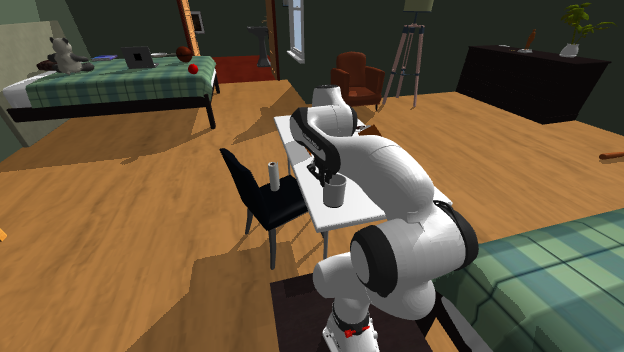
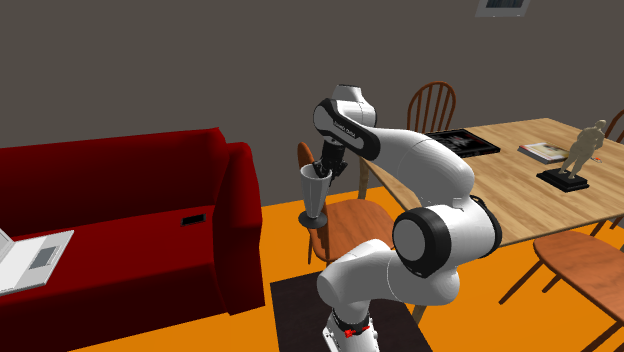
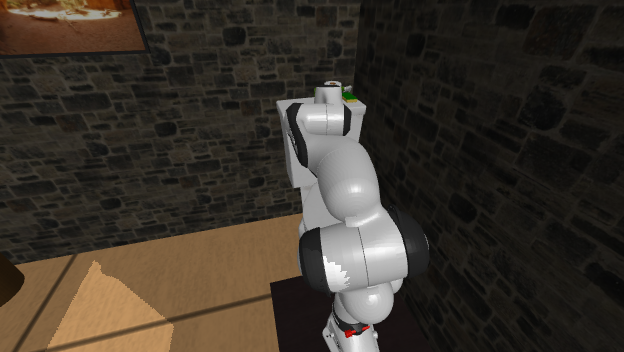
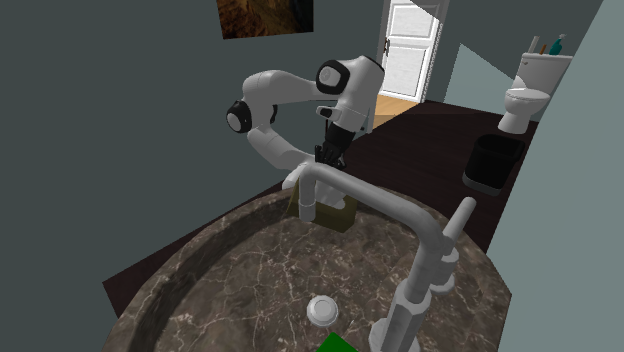
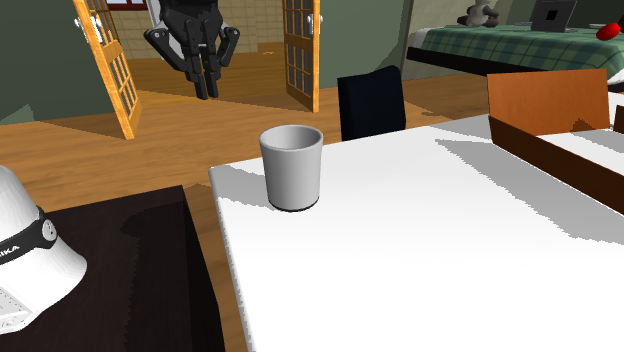
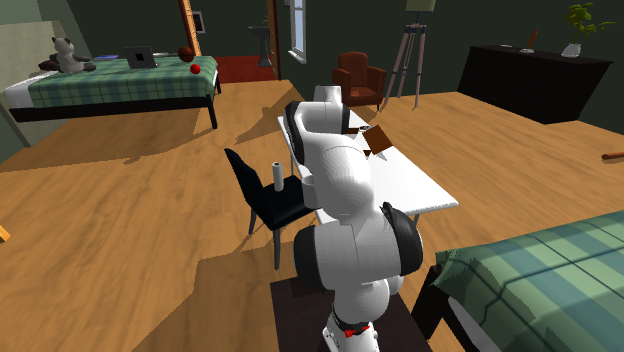
goal 렌더 조건이 방향은 맞지만(정답 가구 위 6/10 vs 3/10, 중앙값 0.24 vs 0.31 m) 판정할 표본이 없다(쌍 n=4). 원인은 goal이 아니라 파이프라인: pick 성공 기준(1 cm)·접기 낙하(58%)·preplace 직후 조기 방출. 세 가지를 고친 뒤(런 3: pick 5 cm·유지 — 제출됨; place 판정을 '방출 후 놓임'으로·preplace 높이/생략은 결정 필요) 다시 재야 한다. 성공 예시 1건(6233 8.4 cm)의 영상·goal 화면은 아래.
1배경/목적 (왜)
Phase 0(260917): 기억 프레임을 goal로 넣어도 12롤아웃 중 원래 자리 15 cm 안 0/6. 진단은 (1) 프레임 종류가 학습 goal과 다름(로봇 장착 카메라·물체 0.1~0.3%) (2) pick 실패 (3) 큰 가구에서 원래 자리와 먼 곳에 섬. 이후 (2)·(3)은 자리 게이트와 원래 자리 앵커로 손봤고(docs/nav_pose_gate.md), (1)은 이번에 정책 카메라 오라클 렌더로 대체한다. 사용자: "골 이미지 넣고 성공하는 거까지 해볼까?"
2설정 (어떻게)
- 칸: restore 적격 칸(seed 260917) 앞 40칸(감사 40칸과 32칸 겹침). 조건 3종을 칸마다 회전한 순서로 같은 종료 상태에서 돈다(
--rotate-conditions). - 대본: navigate(obj) → pick → navigate(to_surface, 든 채, 원래 자리 앵커) → pick_and_place(goal 조건) → done. VLM 없음.
- render: place 서브골 직전(exo 재배치 뒤)에
goal_render.render_goal_at_origin— 든 물체를traj.h5 tracked_obj_pose의 원래 자세로 잠깐 옮겨randomized_zed2_analogue_1로 렌더, 되돌림. exo 재배치 중심도 가구 중심이 아니라 놓을 자리(앵커)로 바꿈(큰 가구에서 정책 화면에 놓을 자리가 없던 결함). - oracle: Phase 0과 같은 기억 프레임(원위치 구간 최대 픽셀 exo 프레임). off: goal 없음.
- 든 채 이동은
carry_retract=on(EEF 중립 접기, 다른 세션 260918) — 런 1(끔)은 뻗은 팔의 물체가 상판을 뚫은 채 place에 들어가 16행 중 10행이 바닥으로 떨어져 폐기. - 채점: place 진입 시 실제로 든 칸만(
held_at_place= pick 성공 ∧ 이동 후 carry 유지). replace@r = 방출 ∧ xy ≤ r ∧ |dz| ≤ 5 cm.
3결과 (수치)
정책 pi05_goal_v2. 칸마다 3조건을 같은 종료 상태에서 순서대로 돈다. 분모: place 서브골 진입 시 실제로 물체를 들고 있던 칸(held_at_place).
| 조건 | n | 든 채 도착 | 정답 가구 위 | @5cm | @10cm | @15cm | d_xy 중앙값(사분위) | 베이스→원래 자리 | 앵커 / 폴백 nav |
|---|---|---|---|---|---|---|---|---|---|
| 오라클 렌더(정책 카메라) | 40 | 10 | 6/10 (60%) | 0/10 (0%) | 1/10 (10%) | 2/10 (20%) | 0.24 m (0.172–0.436) | 0.66 m | 22 / 1 |
| 기억 프레임(컨텍스트 영상) | 40 | 7 | 3/7 (43%) | 0/7 (0%) | 0/7 (0%) | 0/7 (0%) | 0.48 m (0.346–0.617) | 0.69 m | 24 / 3 |
| goal 없음 | 40 | 10 | 3/10 (30%) | 0/10 (0%) | 0/10 (0%) | 0/10 (0%) | 0.31 m (0.193–0.483) | 0.67 m | 18 / 2 |
오라클 렌더(정책 카메라) vs goal 없음 (둘 다 든 채 도착한 칸 쌍 n=4): d_xy 중앙값 0.358 → 0.193 m, 단축 0.165 m, Wilcoxon p=None → FAIL (사전 등록: 단축 ≥0.10 m ∧ p<0.05, n≥6)
기억 프레임(컨텍스트 영상) vs goal 없음 (둘 다 든 채 도착한 칸 쌍 n=4): d_xy 중앙값 0.386 → 0.346 m, 단축 0.039 m, Wilcoxon p=None → FAIL (사전 등록: 단축 ≥0.10 m ∧ p<0.05, n≥6)
오라클 렌더(정책 카메라) vs 기억 프레임(컨텍스트 영상) (둘 다 든 채 도착한 칸 쌍 n=4): d_xy 중앙값 0.418 → 0.258 m, 단축 0.16 m, Wilcoxon p=None → FAIL (사전 등록: 단축 ≥0.10 m ∧ p<0.05, n≥6)
읽는 법: 'held'는 place 진입 시 든 칸 수. @r은 그 칸들 중 비율. 쌍 비교는 두 조건 모두 든 칸만이라 n이 작다.
조기 종료: place 스텝 분포 render [0, 4, 10, 21, 32, 34, 158, 300, 300, 300], off [0, 10, 34, 55, 175, 296, 300×4]. 0~10스텝 행은 preplace(표면 점 15 cm 위로 IK) 직후 물체가 놓이거나 정책이 첫 청크에 놓은 경우 — 위치는 preplace xy가 정한다. preplace 도달 16/18(final_l2 < 5 cm).
낙하: 접기 낙하 37/64(slip 0.15~0.65 m, 같은 물체가 되기도 안 되기도), place 중 낙하(바닥) render 3·oracle 2·off 4.
4칸별
| 칸 | 물체 → 가구 | 오라클 렌더(정책 카메라) held / placed_on / d_xy | 기억 프레임(컨텍스트 영상) held / placed_on / d_xy | goal 없음 held / placed_on / d_xy |
|---|---|---|---|---|
| restore:train_1299__2:q02 | paper towel roll → diningtable | ✓ / ✗ / 0.26 | ✗ / ✗ / 4.79 | ✗ / ✗ / 4.93 |
| restore:train_1847__1:q03 | ladle → countertop | ✗ / ✗ / 4.73 | ✗ / ✗ / 4.51 | ✗ / ✗ / 4.67 |
| restore:train_188__2:q01 | paper towel roll → armchair | ✗ / ✗ / 5.88 | ✗ / ✗ / 5.98 | ✗ / ✗ / 5.82 |
| restore:train_2159__2:q08 | potato → sofa | ✗ / ✗ / 7.26 | ✗ / ✗ / 7.23 | ✗ / ✗ / 7.30 |
| restore:train_2788__2:q04 | pepper shaker → chair | ✗ / ✗ / 2.32 | ✗ / ✗ / 2.40 | ✗ / ✗ / 2.56 |
| restore:train_2788__2:q06 | spray bottle → chair | ✗ / ✗ / 5.97 | ✗ / ✗ / 5.97 | ✓ / ✗ / 0.39 |
| restore:train_2853__0:q01 | paper towel roll → diningtable | ✗ / ✗ / 5.56 | ✓ / ✗ / 0.62 | ✗ / ✗ / 5.52 |
| restore:train_2853__2:q03 | soap bottle → sofa | ✓ / ✓ / 0.17 | ✗ / ✗ / 6.11 | ✗ / ✗ / 5.95 |
| restore:train_3655__2:q04 | spray bottle → chair | ✗ / ✗ / 4.24 | ✓ / ✗ / 7.46 | ✗ / ✗ / 4.28 |
| restore:train_3912__2:q03 | tennis racket → diningtable | ✗ / ✗ / 4.26 | ✗ / ✗ / 4.11 | ✗ / ✗ / 4.13 |
| restore:train_3944__0:q02 | paper towel roll → chair | ✗ / ✗ / 1.66 | ✗ / ✗ / 1.53 | ✗ / ✗ / 1.66 |
| restore:train_3994__0:q06 | pan → countertop | ✓ / ✗ / 0.49 | ✗ / ✗ / 9.78 | ✗ / ✗ / 9.45 |
| restore:train_4136__1:q01 | butter knife → diningtable | ✗ / ✗ / 8.82 | ✗ / ✗ / 8.82 | ✗ / ✗ / 8.82 |
| restore:train_4304__0:q03 | knife → chair | ✗ / ✗ / 3.55 | ✗ / ✗ / 3.55 | ✓ / ✗ / 0.19 |
| restore:train_4392__2:q00 | remote control → chestofdrawers | ✗ / ✗ / 9.52 | ✗ / ✗ / 9.53 | ✗ / ✗ / 9.49 |
| restore:train_4584__0:q00 | cell phone → countertop | ✓ / ✗ / 0.59 | ✗ / ✗ / 5.48 | ✗ / ✗ / 5.46 |
| restore:train_4584__0:q01 | salt shaker → countertop | ✗ / ✗ / 5.01 | ✗ / ✗ / 5.02 | ✗ / ✗ / 5.03 |
| restore:train_6222__1:q05 | pot → diningtable | ✗ / ✗ / 9.03 | ✗ / ✗ / 9.02 | ✗ / ✗ / 9.01 |
| restore:train_6233__1:q04 | cup → chair | ✓ / ✓ / 0.08 | ✗ / ✗ / 7.21 | ✓ / ✓ / 0.12 |
| restore:train_6233__1:q08 | candle → diningtable | ✓ / ✓ / 0.30 | ✓ / ✓ / 0.35 | ✓ / ✓ / 0.51 |
| restore:train_6242__1:q05 | bottle → countertop | ✗ / ✗ / 7.22 | ✗ / ✗ / 7.19 | ✗ / ✗ / 7.19 |
| restore:train_6242__1:q06 | apple → chair | ✗ / ✗ / 4.87 | ✗ / ✗ / 4.85 | ✗ / ✗ / 4.87 |
| restore:train_6278__2:q00 | remote control → bed | ✗ / ✗ / 14.09 | ✗ / ✗ / 14.10 | ✗ / ✗ / 14.10 |
| restore:train_6278__2:q01 | remote control → crapper | ✗ / ✗ / 6.18 | ✗ / ✗ / 6.20 | ✗ / ✗ / 6.21 |
| restore:train_6278__2:q04 | mug → diningtable | ✓ / ✓ / 0.17 | ✓ / ✗ / 0.05 | ✓ / ✗ / 0.53 |
| restore:train_6278__2:q07 | cup → chair | ✗ / ✗ / 6.51 | ✗ / ✗ / 6.56 | ✗ / ✗ / 6.52 |
| restore:train_6278__2:q08 | tomato → chair | ✗ / ✗ / 6.11 | ✗ / ✗ / 5.73 | ✗ / ✗ / 6.19 |
| restore:train_6728__2:q01 | spatula → diningtable | ✗ / ✗ / 7.43 | ✗ / ✗ / 7.49 | ✓ / ✗ / 0.36 |
| restore:train_6878__2:q01 | cell phone → crapper | ✗ / ✗ / 8.12 | ✗ / ✗ / 8.09 | ✓ / ✗ / 0.13 |
| restore:train_7152__1:q00 | remote control → diningtable | ✗ / ✗ / 3.51 | ✗ / ✗ / 3.51 | ✗ / ✗ / 3.52 |
| restore:train_7385__0:q00 | remote control → bed | ✗ / ✗ / 4.51 | ✓ / ✓ / 0.34 | ✓ / ✓ / 0.26 |
| restore:train_7650__2:q02 | spoon → diningtable | ✓ / ✓ / 0.22 | ✓ / ✓ / 0.61 | ✓ / ✗ / 0.20 |
| restore:train_7661__1:q00 | candle → stand | ✗ / ✗ / 10.62 | ✗ / ✗ / 10.62 | ✗ / ✗ / 10.62 |
| restore:train_7661__1:q01 | mug → countertop | ✗ / ✗ / 4.33 | ✗ / ✗ / 4.40 | ✓ / ✗ / 0.57 |
| restore:train_7845__2:q03 | ladle → chair | ✓ / ✗ / 0.48 | ✓ / ✗ / 0.48 | ✗ / ✗ / 1.32 |
| restore:train_8287__1:q00 | tissue box → sink | ✓ / ✓ / 0.14 | ✗ / ✗ / 5.67 | ✗ / ✗ / 5.68 |
| restore:train_9026__1:q03 | bowl → chestofdrawers | ✗ / ✗ / 4.02 | ✗ / ✗ / 4.49 | ✗ / ✗ / 4.46 |
| restore:train_9778__1:q04 | spray bottle → armchair | ✗ / ✗ / 6.93 | ✗ / ✗ / 6.86 | ✗ / ✗ / 6.86 |
| restore:train_9797__1:q00 | candle → diningtable | ✗ / ✗ / 13.43 | ✗ / ✗ / 13.28 | ✗ / ✗ / 13.41 |
| restore:train_9909__2:q05 | tomato → diningtable | ✗ / ✗ / 3.86 | ✗ / ✗ / 3.58 | ✗ / ✗ / 3.22 |
5증거 — goal 화면과 place 영상
@10cm 성공 순으로 든 채 도착한 에피소드 6개: 정책에 들어간 goal 렌더(있으면), place 영상, 도착 직후 기록 카메라.

6의미 (Takeaway)
- goal 렌더는 학습 goal과 같은 종류의 화면을 만든다(스모크 확인)는 점은 됐고, 방향도 맞아 보이지만 측정이 안 된 상태다. 파이프라인 손실(pick 기준·접기 낙하·조기 방출)이 goal 효과를 가린다.
- pick 성공 기준 1 cm은 너무 이르다(사용자 지적) — 5 cm·유지 2회로 바꿈(런 3). 접기 낙하율이 얼마나 줄지 그 런이 답한다.
- place 판정
is_placed_on은 '로봇이 뗀 뒤 수용체 지지'라 옳지만, preplace가 물체를 표면 15 cm 위에 가져다 놓으면 정책은 바로 놓는다. goal 조건화를 재려면 정책에게 옆으로 옮길 스텝이 있어야 한다 — preplace를 더 높이/앵커에서 떨어진 중립 점으로, 또는 preplace 없이 접힌 자세에서 정책이 전부 하게. - 큰 가구에서 exo 재배치 중심이 가구 중심이던 결함은 goal과 무관하게 place 전반에 영향을 주던 것 — 이번에 고쳤다(
place_workspace_center).
7보완점/다음 (Next)
- 런 3(pick ≥5 cm·유지 2회, 잡 134984/134986/134678/134679, extra QOS 대기) — 접기 낙하율·held 수 확인.
- 결정 필요: place 진입을 어떻게 둘지 — (a) preplace 높이를 올리거나 앵커에서 0.2 m 떨어진 중립 점으로 (b) preplace 생략(접힌 자세에서 정책이 전부) (c) 오라클 파지(pick·접기 손실 제거, place만 40칸 전부). 권장 (a)+(c).
- MolmoBot goal 모델(hand-off 벤치 63.8%@10)은 아직 안 돌림 — 파이프라인이 정리된 뒤.
- 훅(nav0·drive·orchestrator·online.py·subgoal_factory)은 작업 트리 — 다른 세션 작업과 함께 커밋.