2026-09-18 · scene_bench · experiment
goal 이미지 없음 vs 있음 — 같은 칸 쌍 샘플
pi0.5 goal v2@10000 · 게이트+원래 자리 앵커 · 든 채 place에 들어간 칸만 · goal = 정책 카메라로 물체를 원래 자리에 놓고 찍은 화면
읽는 법
- 각 행 = 한 칸. 왼쪽이 정책에 들어간 goal 화면(있음 조건), 그 옆이 조건별 place 영상과 마지막 프레임.
- d_xy = 놓인 물체와 원래 자리의 수평 거리. 초록 = 정답 가구 위에 놓임(방출 후), 빨강 = 아님(바닥/미방출).
- 쌍 11개. 통계가 아니라 눈으로 보는 용도다 — 런 2·3에서 두 조건 모두 든 채 도착한 칸 전부.
restore:train_6233__1:q04 · cup → chair run2(pick 1 cm)


goal 없음 · d_xy 0.12 m 정답 가구 위

place 영상 · 마지막 프레임 · 55 스텝
goal 있음(렌더) · d_xy 0.08 m 정답 가구 위

place 영상 · 마지막 프레임 · 10 스텝
goal 있음(기억 프레임)
place 진입 못 함 — 이동 중 낙하restore:train_6233__1:q08 · candle → diningtable run2(pick 1 cm)
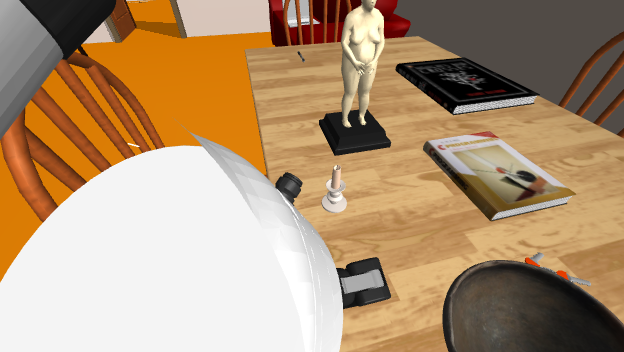

goal 없음 · d_xy 0.51 m 정답 가구 위
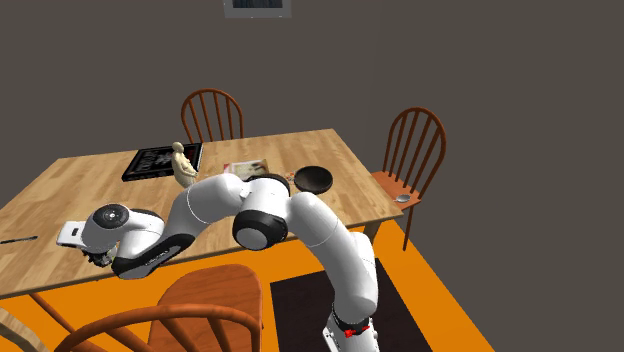
place 영상 · 마지막 프레임 · 175 스텝
goal 있음(렌더) · d_xy 0.30 m 정답 가구 위

place 영상 · 마지막 프레임 · 21 스텝
goal 있음(기억 프레임) · d_xy 0.35 m 정답 가구 위
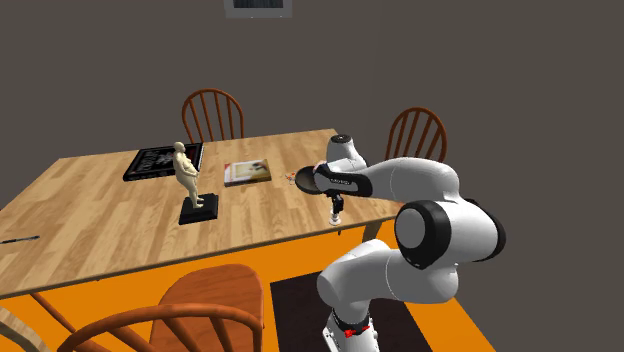
place 영상 · 마지막 프레임 · 35 스텝
restore:train_6278__2:q04 · mug → diningtable run2(pick 1 cm)

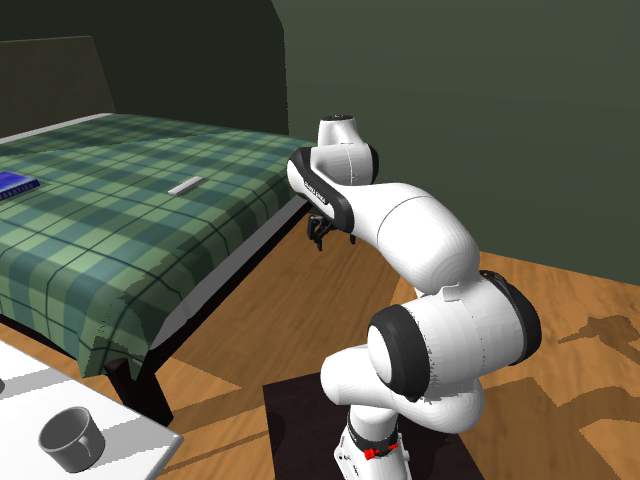
goal 없음 · d_xy 0.53 m 바닥/낙하
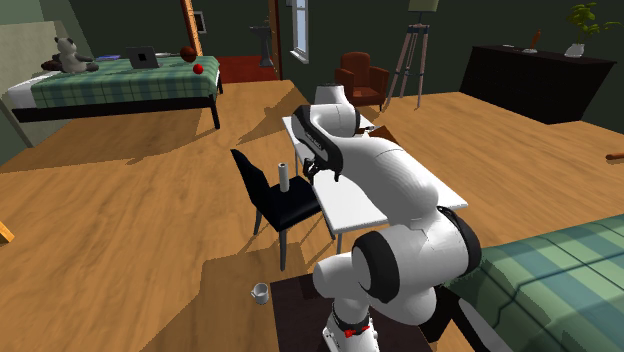
place 영상 · 마지막 프레임 · 300 스텝
goal 있음(렌더) · d_xy 0.17 m 정답 가구 위
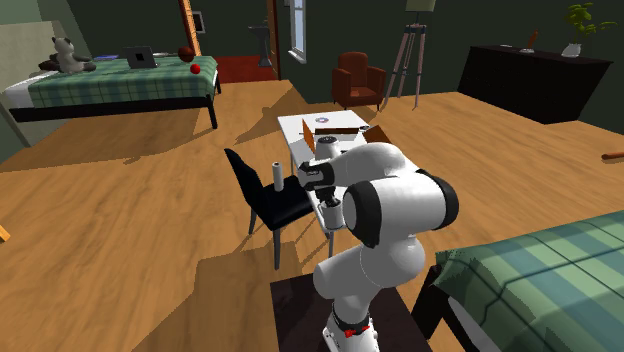
place 영상 · 마지막 프레임 · 32 스텝
goal 있음(기억 프레임) · d_xy 0.05 m 미방출/이탈

place 영상 · 마지막 프레임 · 24 스텝
restore:train_7650__2:q02 · spoon → diningtable run2(pick 1 cm)

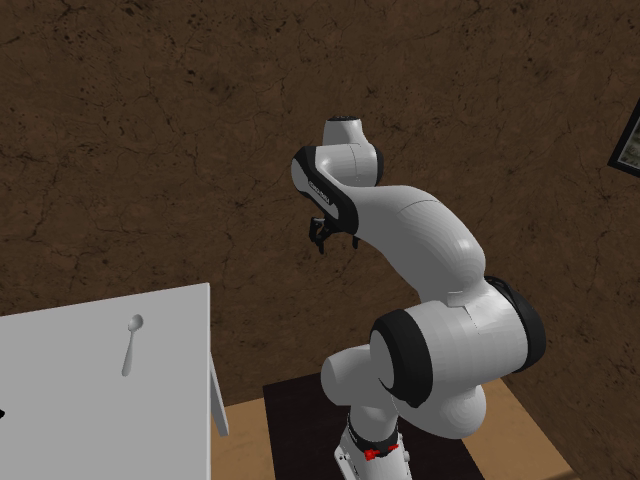
goal 없음 · d_xy 0.20 m 미방출/이탈
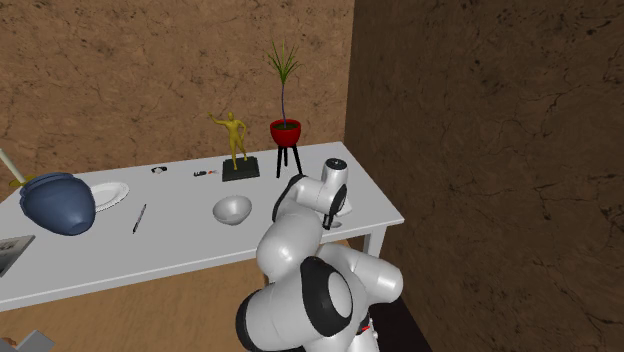
place 영상 · 마지막 프레임 · 34 스텝
goal 있음(렌더) · d_xy 0.22 m 정답 가구 위

place 영상 · 마지막 프레임 · 34 스텝
goal 있음(기억 프레임) · d_xy 0.61 m 정답 가구 위
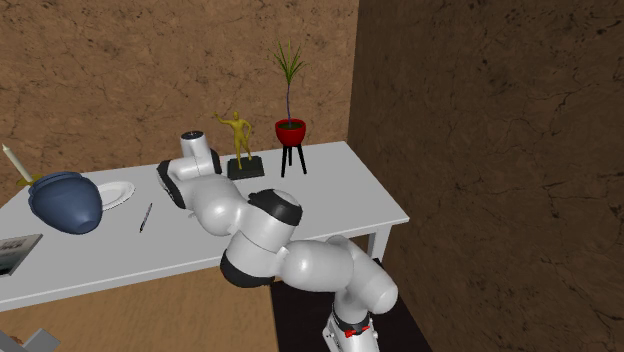
place 영상 · 마지막 프레임 · 88 스텝
restore:train_2788__2:q04 · pepper shaker → chair run3(pick 5 cm)

goal 없음 · d_xy 0.20 m 정답 가구 위
goal 있음(렌더) · d_xy 0.12 m 정답 가구 위
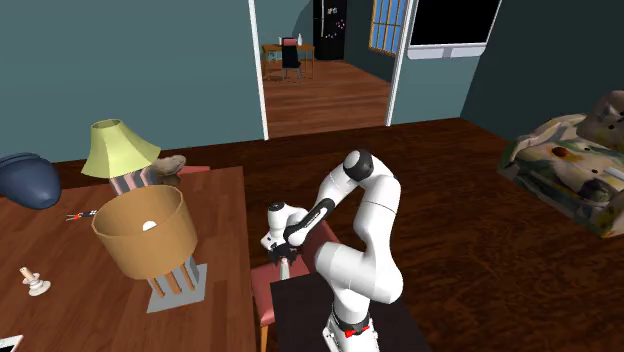
place 영상 · 마지막 프레임 · 2 스텝
goal 있음(기억 프레임)
place 진입 못 함 — 이동 중 낙하restore:train_2853__2:q03 · soap bottle → sofa run3(pick 5 cm)


goal 없음 · d_xy 0.27 m 정답 가구 위
goal 있음(렌더) · d_xy 0.10 m 정답 가구 위
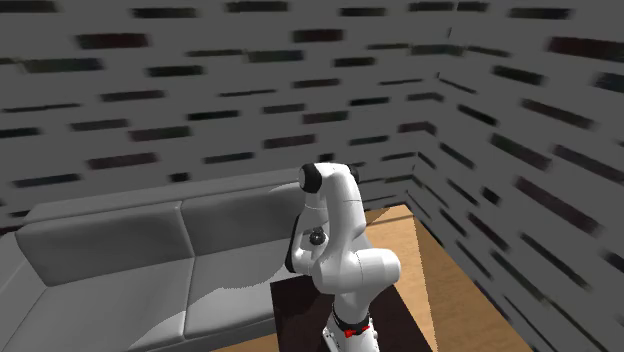
place 영상 · 마지막 프레임 · 9 스텝
goal 있음(기억 프레임)
place 진입 못 함 — pick 실패restore:train_4136__1:q01 · butter knife → diningtable run3(pick 5 cm)
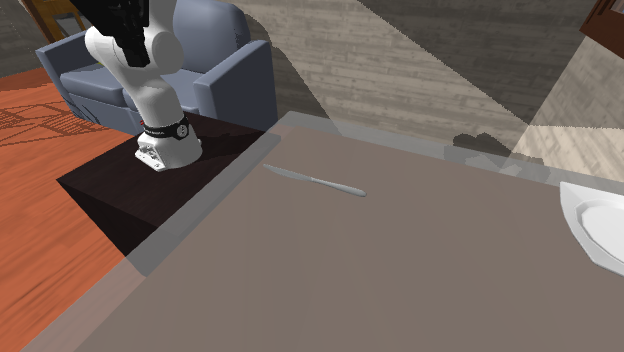

goal 없음 · d_xy 0.22 m 정답 가구 위
goal 있음(렌더) · d_xy 0.38 m 정답 가구 위

place 영상 · 마지막 프레임 · 34 스텝
goal 있음(기억 프레임) · d_xy 0.30 m 정답 가구 위

place 영상 · 마지막 프레임 · 13 스텝
restore:train_4584__0:q00 · cell phone → countertop run3(pick 5 cm)
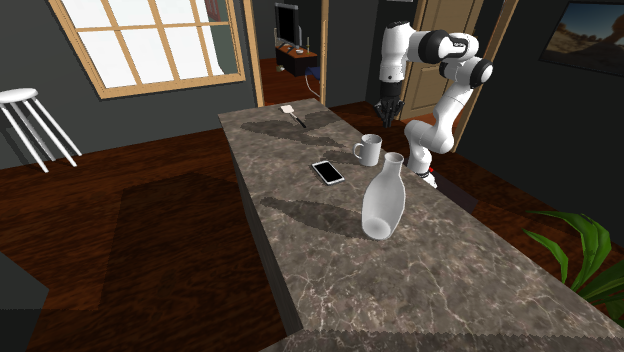
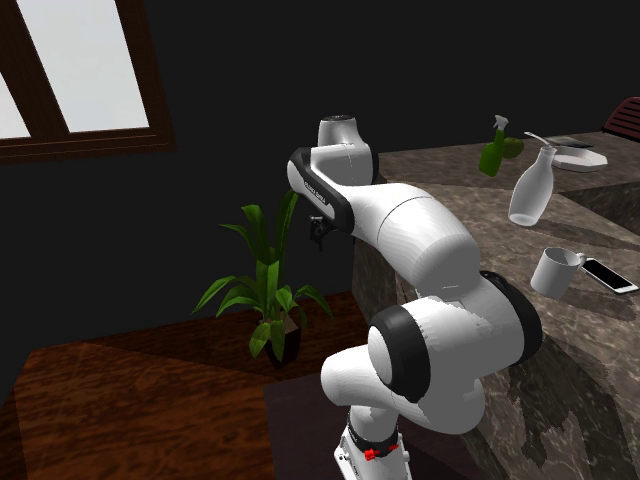
goal 없음 · d_xy 0.45 m 미방출/이탈
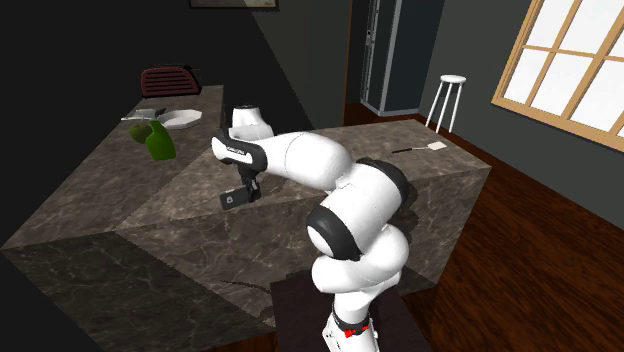
place 영상 · 마지막 프레임 · 45 스텝
goal 있음(렌더) · d_xy 0.28 m 미방출/이탈

place 영상 · 마지막 프레임 · 27 스텝
goal 있음(기억 프레임)
place 진입 못 함 — 이동 중 낙하restore:train_6278__2:q04 · mug → diningtable run3(pick 5 cm)
goal 없음 · d_xy 0.27 m 정답 가구 위
place 영상 · 마지막 프레임 · 125 스텝
goal 있음(렌더) · d_xy 0.27 m 미방출/이탈
place 영상 · 마지막 프레임 · 300 스텝
goal 있음(기억 프레임) · d_xy 0.11 m 정답 가구 위
place 영상 · 마지막 프레임 · 21 스텝
restore:train_7650__2:q02 · spoon → diningtable run3(pick 5 cm)
goal 없음 · d_xy 0.55 m 바닥/낙하
place 영상 · 마지막 프레임 · 300 스텝
goal 있음(렌더) · d_xy 0.21 m 미방출/이탈
place 영상 · 마지막 프레임 · 138 스텝
goal 있음(기억 프레임)
place 진입 못 함 — pick 실패restore:train_7845__2:q03 · ladle → chair run3(pick 5 cm)

goal 없음 · d_xy 0.62 m 미방출/이탈

place 영상 · 마지막 프레임 · 300 스텝
goal 있음(렌더) · d_xy 0.33 m 미방출/이탈

place 영상 · 마지막 프레임 · 300 스텝
goal 있음(기억 프레임)
place 진입 못 함 — pick 실패