VLA place preplace hand-off — 롤아웃 영상 전수
2026-09-17 · 턴 순서
navigate(물체) → pick → navigate(수용체) → place · VLM 없음(API $0)무엇을 보시면 되나
① 접근 구간(
② 정책 구간(
③ 판정은
① 접근 구간(
preplace_k_approach.mp4) — 하네스가 든 물체를 들고 팔을 수용체 위 15 cm 로 옮기는 구간.
그리퍼는 건드리지 않습니다. MolmoBot 이 자체 place 평가에서 scripted expert 로 만드는 hand-off 자세와 같은 조건을 만드는 것입니다.② 정책 구간(
subgoal_k_pick_and_place.mp4) — 여기부터가 VLA. 프롬프트는 Place the X on the Y. 형식이어야 학습 형식(place-only)입니다.③ 판정은
is_placed_on — 받치는 geom 이 수용체이고, 로봇이 물체에 닿아 있지 않아야 성공입니다.지금까지의 요약
수정 후 preplace 도달 2/2 · 수정 전 0/8. 수정 전에는 보간 스케줄이 끝나도 관절이 아직 추종 중이라 L2 가 0.06~0.13 rad 남았습니다(정착 단계 없음). 한 칸은 IK 가 팔을 통째로 뒤집는 해를 줘서 final_l2 2.086 이었고, 든 물체를 스윙했습니다. 고친 것은 둘 — 정착 루프(스케줄 뒤 target 을 계속 명령)와 IK 분지 가드(관절별 최대 변위 2.0 rad 초과 해는 폐기).
수정 후 preplace 도달 2/2 · 수정 전 0/8. 수정 전에는 보간 스케줄이 끝나도 관절이 아직 추종 중이라 L2 가 0.06~0.13 rad 남았습니다(정착 단계 없음). 한 칸은 IK 가 팔을 통째로 뒤집는 해를 줘서 final_l2 2.086 이었고, 든 물체를 스윙했습니다. 고친 것은 둘 — 정착 루프(스케줄 뒤 target 을 계속 명령)와 IK 분지 가드(관절별 최대 변위 2.0 rad 초과 해는 폐기).
주의 — 아직 preplace 의 효과는 검정되지 않았습니다.
집기에 성공한 칸만 비교하면 수정 전 1/15, 1차 preplace 1/6 으로 구별되지 않습니다(Fisher p≈0.4).
게다가 1차 preplace 는 6/6 미수렴이라 의도한 개입이 전달되지 않은 수치입니다. 수정본 전수 재측정이 끝나야 말할 수 있습니다.
수정 후 — 정착 + IK 분지 가드 — preplace 도달 2/2
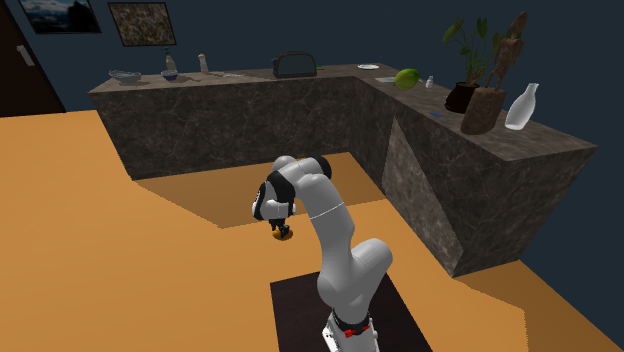
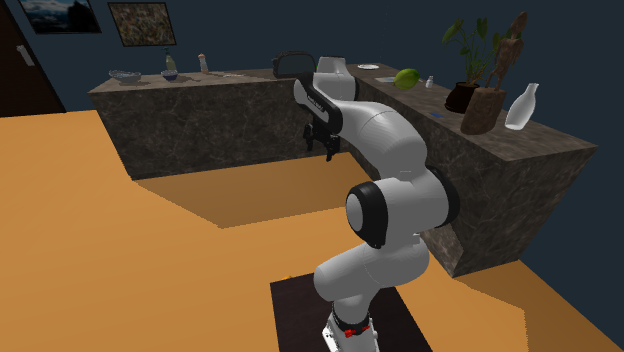
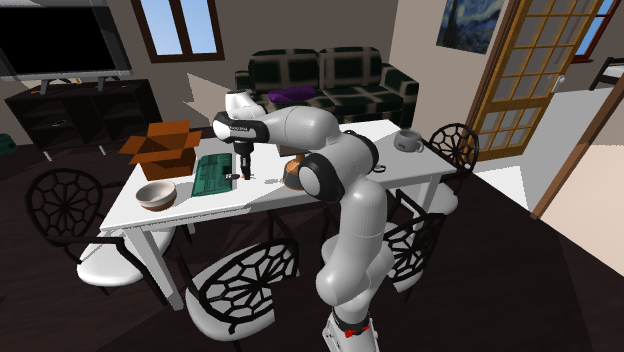
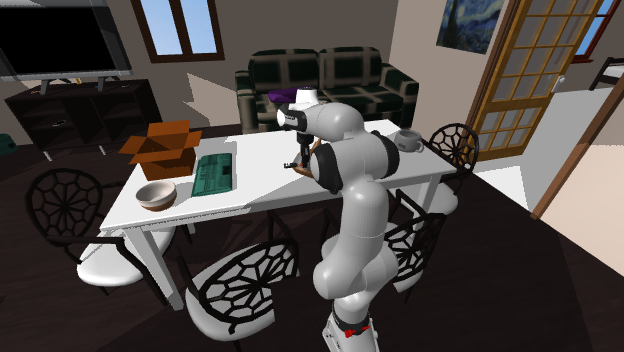
고친 preplace. preplace_k_approach.mp4 가 **하네스가 팔을 옮긴 구간**이고, subgoal_k_pick_and_place.mp4 가 그 뒤 **정책이 한 구간**이다.
restore_train_2159__2_Irishpotato_
MolmoBot place_oc_press@10000
preplace 성공 · final_l2
0.026 · 보간 29 스텝 · 정착 2 스텝 · IK 최대변위 1.328 rad · 표면 z 0.938 → 손 z 1.088| 턴 | 스킬 | 정책 프롬프트 | 성공 | 스텝 | 그리퍼 전환 | dropped |
|---|---|---|---|---|---|---|
| 0 | navigate | — | 성공 | — | — | None |
| 1 | pick | Pick up the potato | 성공 | 120 | 3 | False |
| 2 | navigate | — | 성공 | — | — | None |
| 3 | pick_and_place | Place the potato on the countertop. | 실패 | 300 | 0 | True |
restore_train_306__0_keyring_d00f
MolmoBot place_oc_press@10000
preplace 성공 · final_l2
0.034 · 보간 12 스텝 · 정착 1 스텝 · IK 최대변위 0.507 rad · 표면 z 0.784 → 손 z 0.934| 턴 | 스킬 | 정책 프롬프트 | 성공 | 스텝 | 그리퍼 전환 | dropped |
|---|---|---|---|---|---|---|
| 0 | navigate | — | 성공 | — | — | None |
| 1 | pick | Pick up the key chain | 성공 | 84 | 3 | False |
| 2 | navigate | — | 성공 | — | — | None |
| 3 | pick_and_place | Place the key chain on the table. | 성공 | 276 | 10 | False |
수정 전 — 1차 preplace(정착 없음) — preplace 도달 0/8
같은 코드 경로지만 정착 단계가 없어 preplace=false 가 6/6 이었다. 접근 영상이 없으므로 정책 영상의 첫 프레임이 hand-off 직후 자세다.
restore_train_3655__0_soapdispense
MolmoBot place_oc_press@10000
preplace 실패 · final_l2
0.083 · 보간 18 스텝 · 정착 — 스텝 · 표면 z 1.028 → 손 z 1.178| 턴 | 스킬 | 정책 프롬프트 | 성공 | 스텝 | 그리퍼 전환 | dropped |
|---|---|---|---|---|---|---|
| 0 | navigate | — | 성공 | — | — | None |
| 1 | pick | Pick up the soap bottle | 성공 | 72 | 3 | False |
| 2 | navigate | — | 성공 | — | — | None |
| 3 | pick_and_place | Place the soap bottle on the chair. | 실패 | 300 | 11 | True |
restore_train_7428__1_pen_6868af73
MolmoBot place_oc_press@10000
preplace 실패 · final_l2
0.062 · 보간 7 스텝 · 정착 — 스텝 · 표면 z 0.722 → 손 z 0.872| 턴 | 스킬 | 정책 프롬프트 | 성공 | 스텝 | 그리퍼 전환 | dropped |
|---|---|---|---|---|---|---|
| 0 | navigate | — | 성공 | — | — | None |
| 1 | pick | Pick up the pen | 성공 | 68 | 3 | False |
| 2 | navigate | — | 성공 | — | — | None |
| 3 | pick_and_place | Place the pen on the table. | 실패 | 300 | 1 | True |
restore_train_7650__2_pot_b832ca1a
MolmoBot place_oc_press@10000
preplace 실패 · final_l2
0.094 · 보간 11 스텝 · 정착 — 스텝 · 표면 z 0.830 → 손 z 0.980| 턴 | 스킬 | 정책 프롬프트 | 성공 | 스텝 | 그리퍼 전환 | dropped |
|---|---|---|---|---|---|---|
| 0 | navigate | — | 성공 | — | — | None |
| 1 | pick | Pick up the pot | 성공 | 79 | 4 | False |
| 2 | navigate | — | 성공 | — | — | None |
| 3 | pick_and_place | Place the pot on the bed. | 실패 | 300 | 0 | True |
restore_train_8077__2_mug_92c42ca5
MolmoBot place_oc_press@10000
preplace 실패 · final_l2
0.127 · 보간 16 스텝 · 정착 — 스텝 · 표면 z 0.784 → 손 z 0.934| 턴 | 스킬 | 정책 프롬프트 | 성공 | 스텝 | 그리퍼 전환 | dropped |
|---|---|---|---|---|---|---|
| 0 | navigate | — | 성공 | — | — | None |
| 1 | pick | Pick up the mug | 성공 | 76 | 6 | False |
| 2 | navigate | — | 성공 | — | — | None |
| 3 | pick_and_place | Place the mug on the table. | 성공 | 55 | 1 | False |
restore_train_2159__2_Irishpotato_
π0.5 place_oc@20000
preplace 실패 · final_l2
0.091 · 보간 25 스텝 · 정착 — 스텝 · 표면 z 0.938 → 손 z 1.088| 턴 | 스킬 | 정책 프롬프트 | 성공 | 스텝 | 그리퍼 전환 | dropped |
|---|---|---|---|---|---|---|
| 0 | navigate | — | 성공 | — | — | None |
| 1 | pick | Pick up the potato | 성공 | 91 | 2 | False |
| 2 | navigate | — | 성공 | — | — | None |
| 3 | pick_and_place | Place the potato on the countertop. | 실패 | 300 | 0 | True |
restore_train_3655__0_soapdispense
π0.5 place_oc@20000
preplace 실패 · final_l2
0.078 · 보간 13 스텝 · 정착 — 스텝 · 표면 z 1.028 → 손 z 1.178| 턴 | 스킬 | 정책 프롬프트 | 성공 | 스텝 | 그리퍼 전환 | dropped |
|---|---|---|---|---|---|---|
| 0 | navigate | — | 성공 | — | — | None |
| 1 | pick | Pick up the soap bottle | 성공 | 38 | 3 | False |
| 2 | navigate | — | 성공 | — | — | None |
| 3 | pick_and_place | Place the soap bottle on the chair. | 실패 | 300 | 17 | True |
restore_train_4392__2_remotecontro
π0.5 place_oc@20000
preplace 실패 · final_l2
2.086 · 보간 26 스텝 · 정착 — 스텝 · 표면 z 0.950 → 손 z 1.100| 턴 | 스킬 | 정책 프롬프트 | 성공 | 스텝 | 그리퍼 전환 | dropped |
|---|---|---|---|---|---|---|
| 0 | navigate | — | 성공 | — | — | None |
| 1 | pick | Pick up the remote control | 성공 | 154 | 8 | False |
| 2 | navigate | — | 성공 | — | — | None |
| 3 | pick_and_place | Place the remote control on the toilet. | 실패 | 300 | 12 | True |
restore_train_8077__2_mug_92c42ca5
π0.5 place_oc@20000
preplace 실패 · final_l2
0.086 · 보간 20 스텝 · 정착 — 스텝 · 표면 z 0.784 → 손 z 0.934| 턴 | 스킬 | 정책 프롬프트 | 성공 | 스텝 | 그리퍼 전환 | dropped |
|---|---|---|---|---|---|---|
| 0 | navigate | — | 성공 | — | — | None |
| 1 | pick | Pick up the mug | 성공 | 105 | 5 | False |
| 2 | navigate | — | 성공 | — | — | None |
| 3 | pick_and_place | Place the mug on the table. | 성공 | 121 | 5 | False |