자리 후보·선정 자리 — 2D 맵
2026-09-17 · 파일럿 10지점 × 4자리
노랑 = 로봇이 설 수 있는 자유 공간 · 검정 = 벽·가구
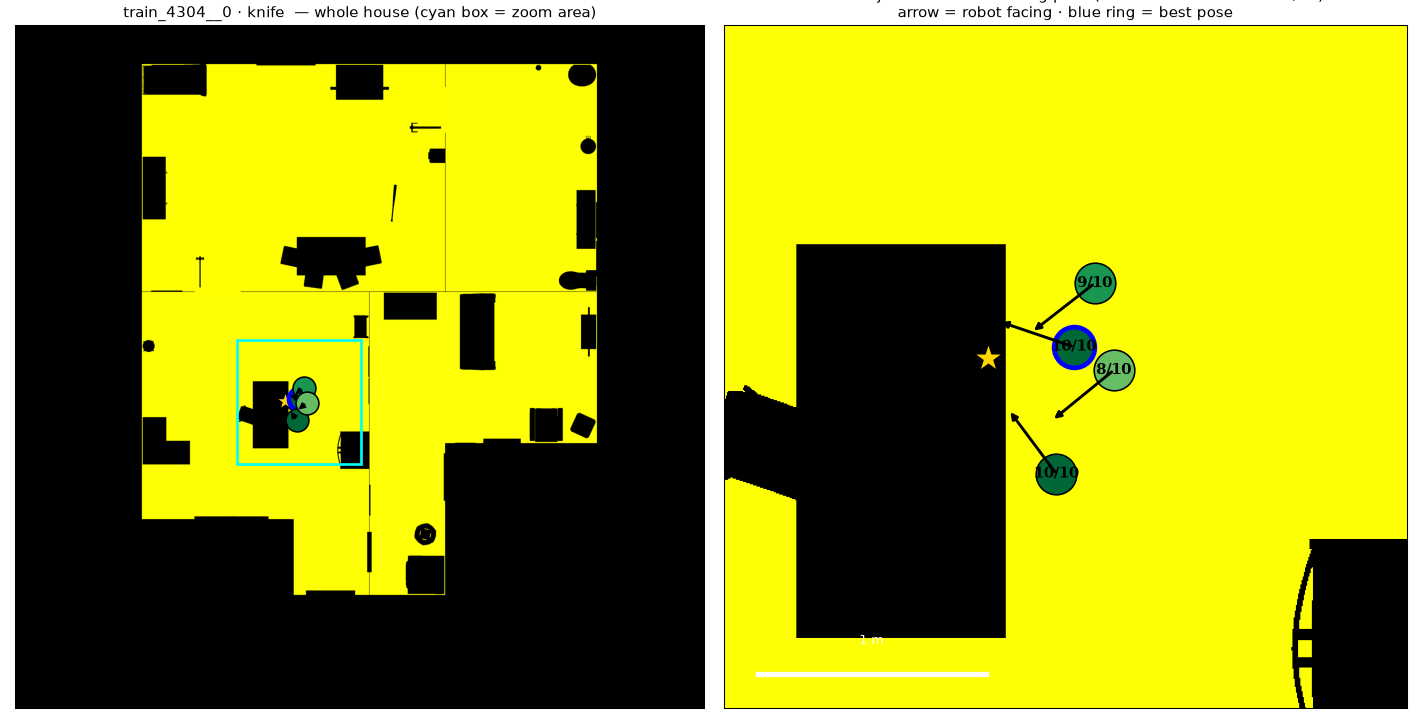
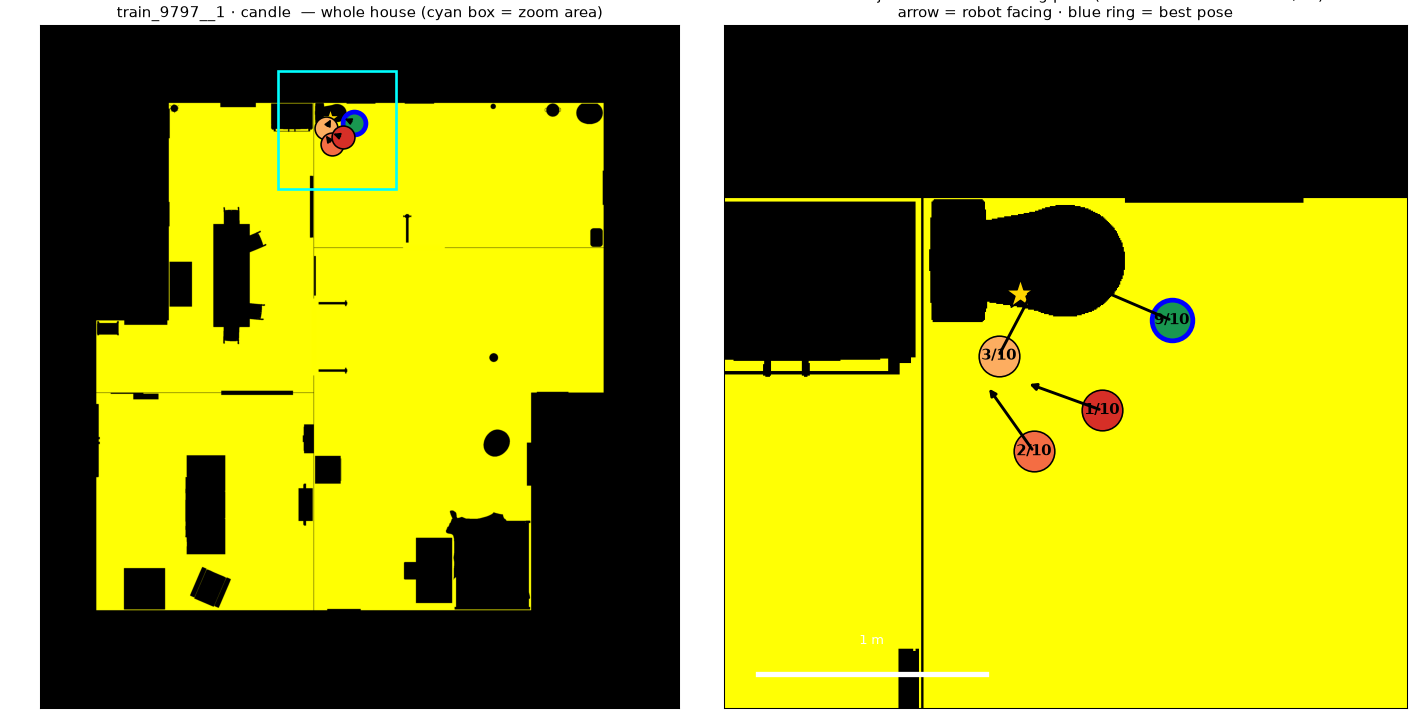
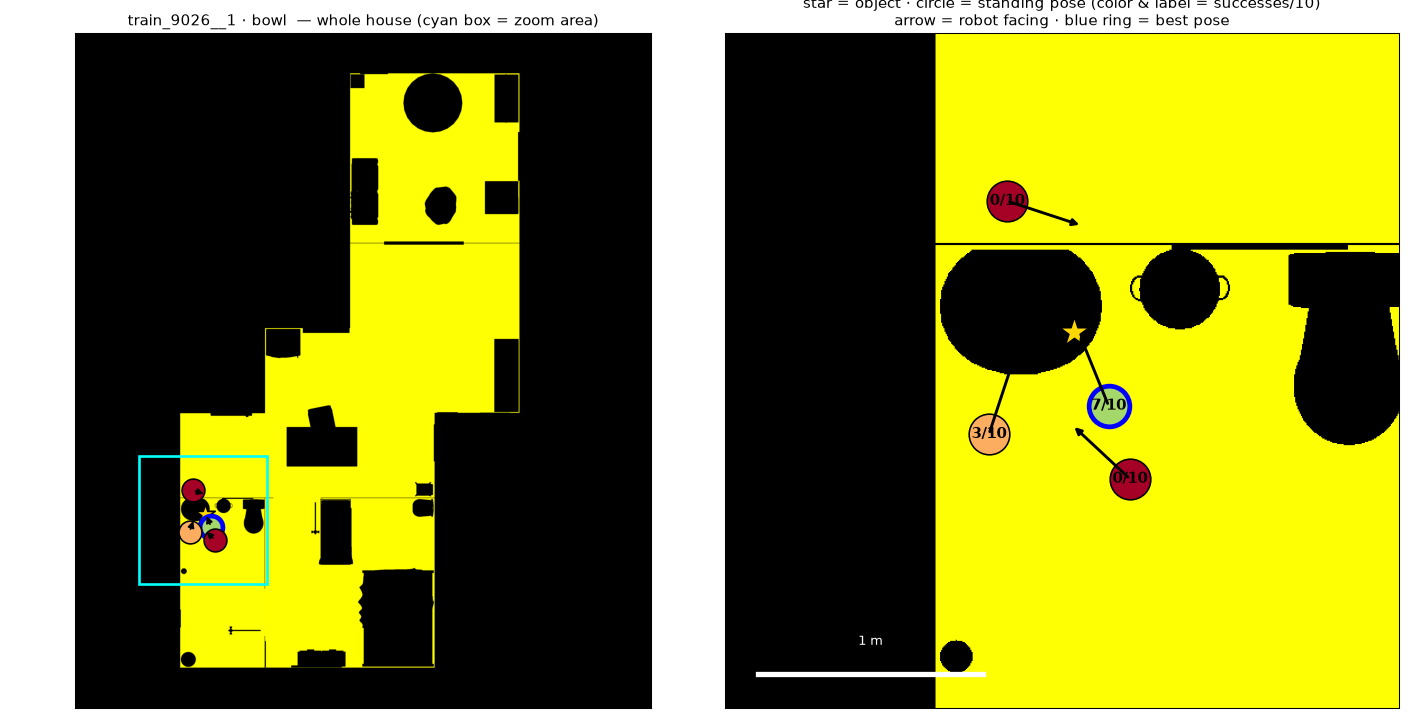
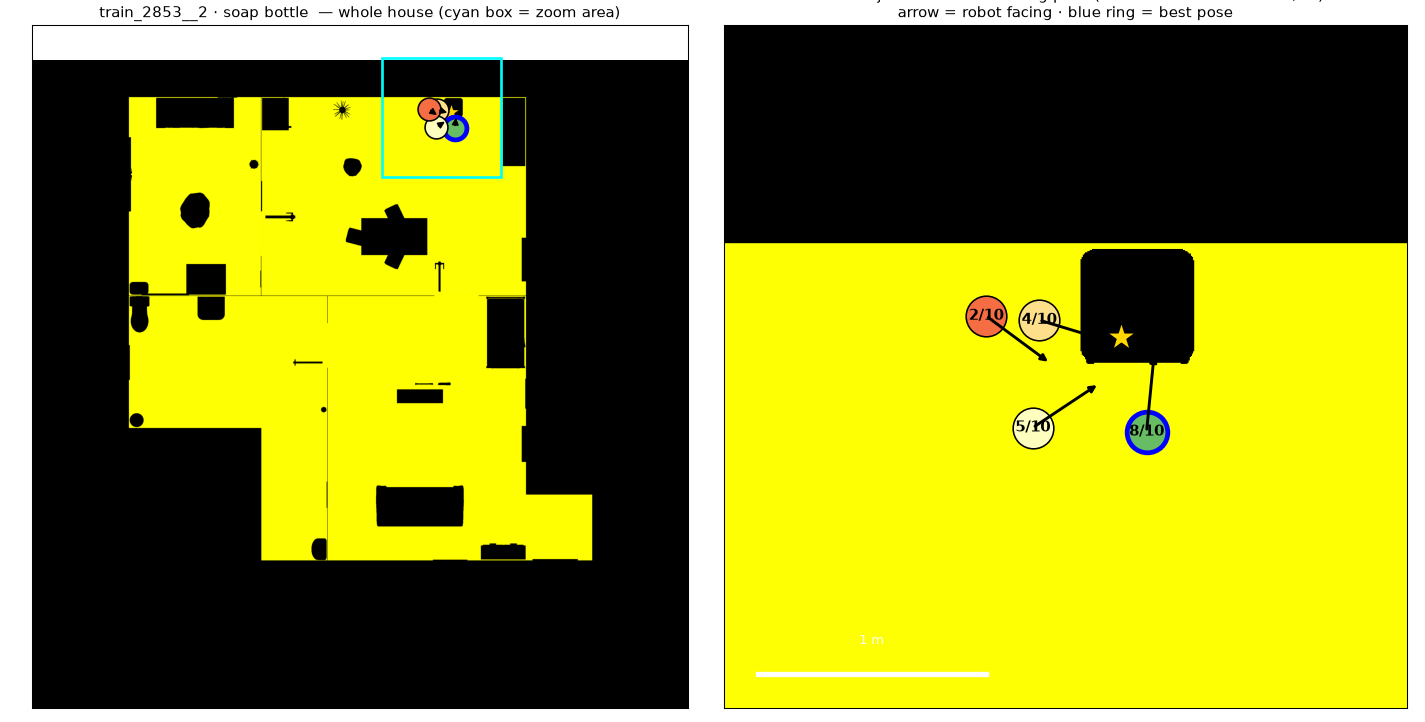
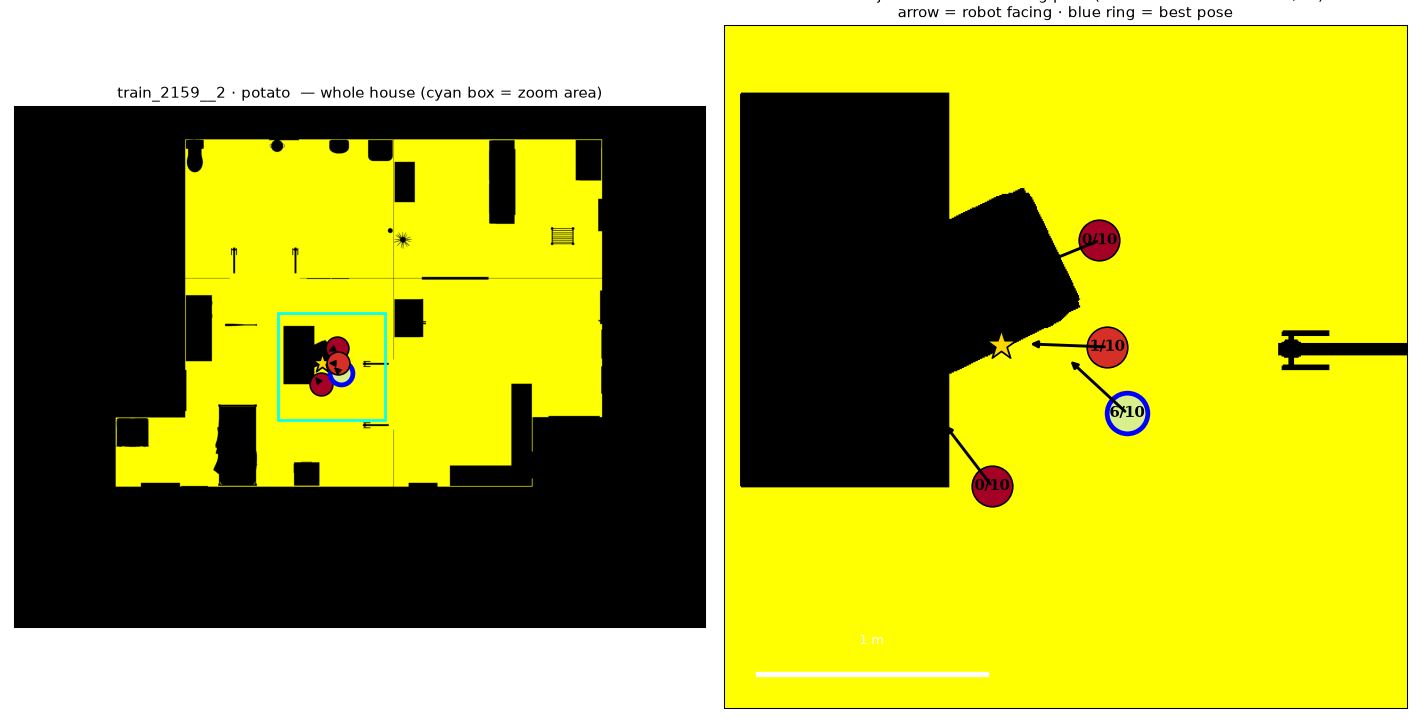
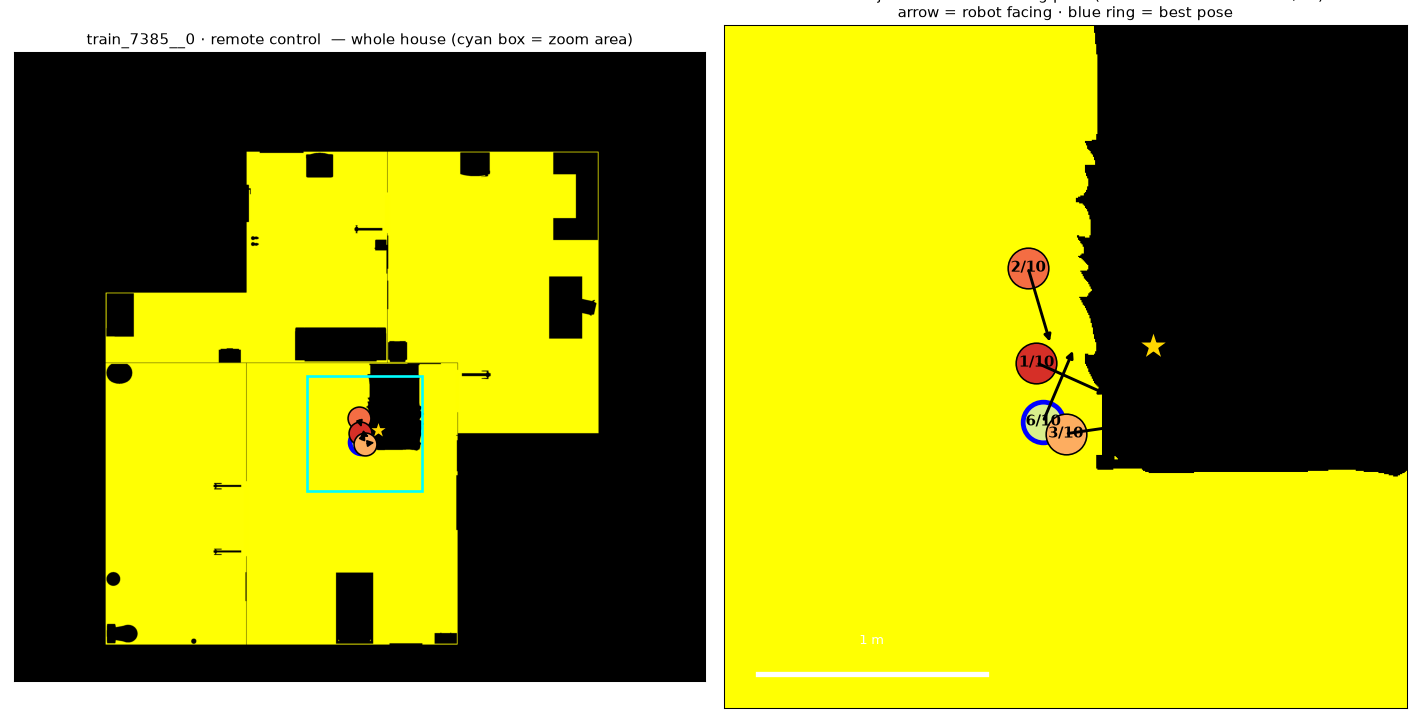
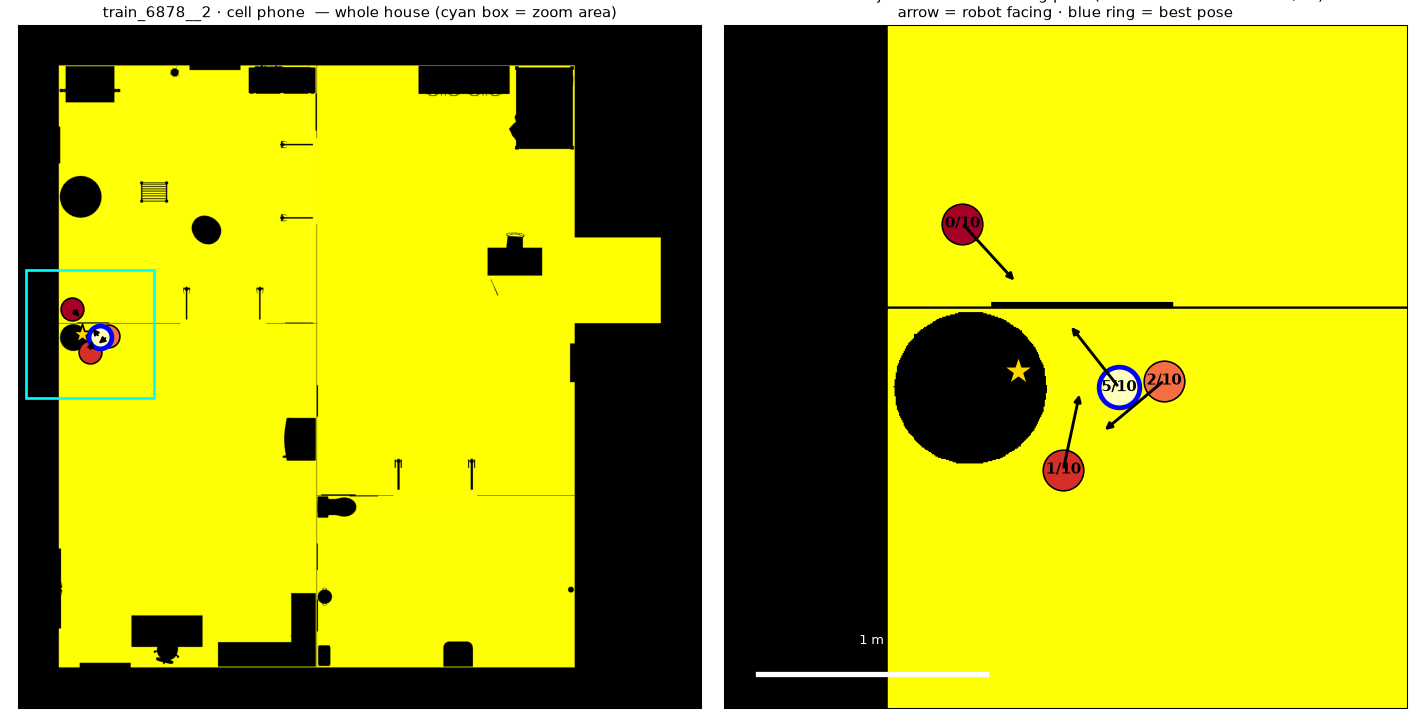
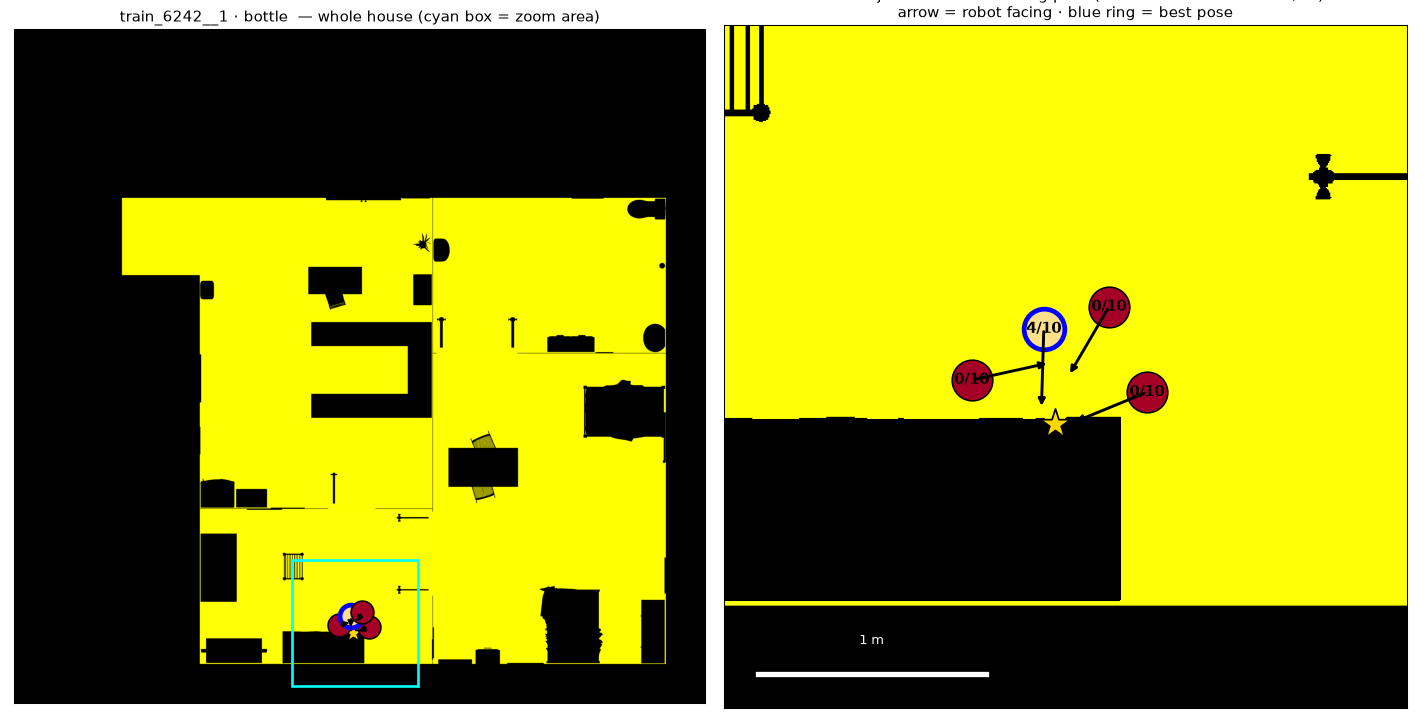
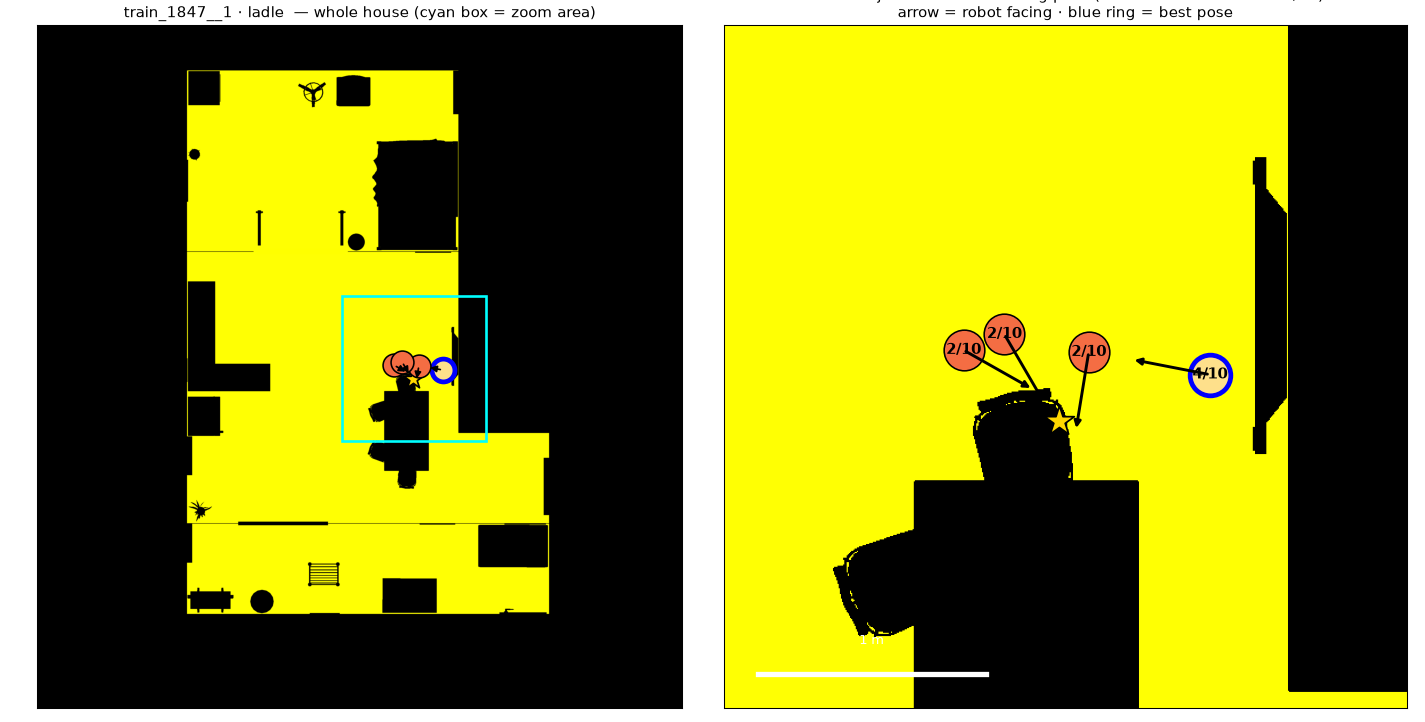
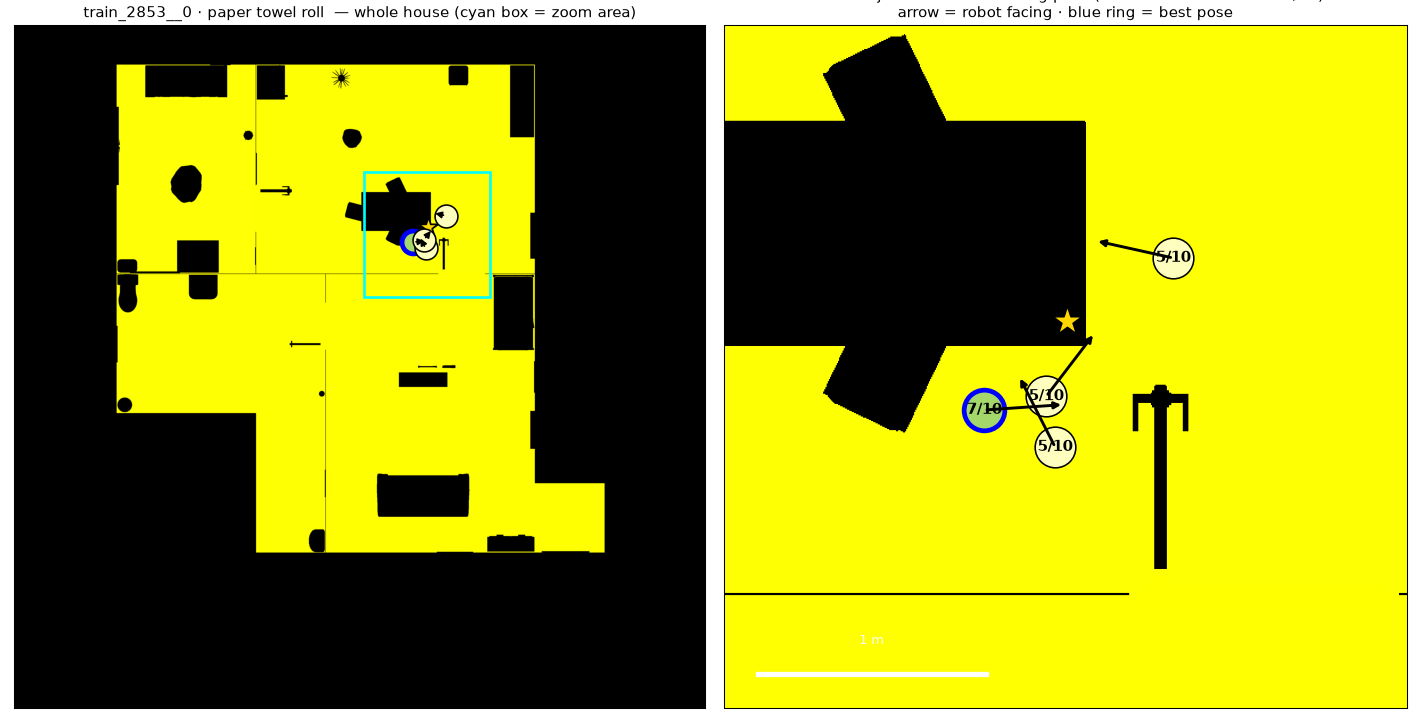
읽는 법 — ★ = 집을 물체 · 원 = 선 자리(색·숫자 = 10회 중 성공) · 화살표 = 로봇이 보는 방향 · 파란 테두리 = 최선 자리.
왼쪽은 집 전체(청록 상자 = 확대 영역), 오른쪽은 확대(흰 막대 = 1 m).
맵은
맵은
<house>_map.png(molmospaces 사전 계산 점유 맵, 200 px/m, 안전반경만큼 팽창됨)이고 좌표 변환은 PNG에 박힌 world_to_map을 쓴다.
자가검증: 40자리 전부 자유 공간 위에 찍힘.1 그림에서 바로 보이는 것 — 시야가 가린 자리
bowl·sink 맵의 위쪽 0/10 자리는 벽 건너편 방에 서 있다. 샘플러가 직선거리 0.7 m 안이면 벽 너머도 허용하기 때문이다. 자리→물체 선분이 (물체가 놓인 가구 말고) 다른 점유 구간을 지나는 자리를 세면:
| 자리 수 | 평균 성공률 | |
|---|---|---|
| 시야가 가림 | 6 | 0.08 |
| 시야가 트임 | 34 | 0.41 |
싸게 거를 수 있지만 그것만으로는 부족하다. "가림 없는 자리 중 무작위" 규칙 → 0.39(무작위 0.36, 최선 자리 0.62).
가린 자리는 후보 단계에서 미리 버려 검증 시행을 낭비하지 않는 데 쓴다 — 나머지 이득은 여전히 VLA 실시행으로 찾아야 한다.
2 지점별 맵 (자리 효과 큰 순)
candle · toilet train_9797__1 자리별 성공 3/10 / 9/10 / 2/10 / 1/10
bowl · sink train_9026__1 자리별 성공 7/10 / 0/10 / 3/10 / 0/10
soap bottle · stand train_2853__2 자리별 성공 4/10 / 8/10 / 5/10 / 2/10
potato · chair train_2159__2 자리별 성공 0/10 / 0/10 / 6/10 / 1/10
remote control · bed train_7385__0 자리별 성공 2/10 / 6/10 / 1/10 / 3/10
cell phone · stand train_6878__2 자리별 성공 1/10 / 0/10 / 2/10 / 5/10
bottle · sofa train_6242__1 자리별 성공 0/10 / 0/10 / 4/10 / 0/10
ladle · chair train_1847__1 자리별 성공 2/10 / 4/10 / 2/10 / 2/10
paper towel roll · dining table train_2853__0 자리별 성공 5/10 / 7/10 / 5/10 / 5/10
knife · dining table train_4304__0 자리별 성공 10/10 / 10/10 / 9/10 / 8/10