Routine(type3) 파일럿 — 쌍둥이 1짝 실제 생성 (영상)
TL;DR
- [v2g] 책상·식탁·바구니 판 쌍둥이 1짝 완주 (job 109680, 1시간 7분): 소파를 거실 식탁으로 바꾸니
__20005/6 ·__20014/6, 두 편 모두 첫 바퀴 3/3 — 규칙 세 개가 전부 실행된 예시가 쌍둥이 짝으로 나왔다(§1d). 식탁 유닛 4/4. 남은 실패 3건은 두 번째 바퀴 파지(안쪽 물체 베이스 후보 부족·칼 파지점·사과 운반 낙하). - [v2, TidyBot 식] 쌍둥이 1짝 완주 (job 109656, 1시간 28분): 12개(음식·주방도구·천 각 4)를 부엌 조리대 하나에 섞어 두고
__2000음식→책상 / 도구→소파 / 천→바구니,__2001천→책상 / 음식→소파 / 도구→바구니 로 두 바퀴 교차 분류. 유닛 6/12(실패 6 중 소파 4 — 소파 제외 6/8), sim 1,003 s · 1,173 s. 같은 12개·같은 조리대에서 천이 한 편은 바구니, 다른 편은 책상으로 — A6 짝의 실물 (§1c). 소파(안착 실패)·TV장(놓기 IK)은 수납처 부적합, v2g 는 3번째 수납처를 거실 식탁으로 바꿔 실행 중(job 109680, 두 편 T1 OK). - 실행기 수정 없이 돌아간다: routine 계획을 resume 형식으로 내고 스테이징에 6줄 훅만 넣어 워커에서 무대 3/3 → 발화 → 유닛 실행 → 3캠 mp4 스트리밍까지 관통.
- 1차 결과 (job 109492, 19분): 두 편 모두 폐기됐지만 유닛 3개 성공 영상이 남았다.
__2000(천→바구니)은 u0 성공 후 u1 바구니 놓기 IK 실패;__2001(천→책상)은 u0·u1 성공(천 2장을 책상에) 후 u2 파지 해 없음 — 여분 1개를 첫 유닛에서 이미 써서 배우가 없었다. - 천 파지: 1차엔
Cloth_11(3.3 cm) 첫 배우가 파지 계획 불능이라 두꺼운Cloth_3(8.6 cm)로 바꿨는데 8.6 cm 는 5장 전부 파지 불능이었다(v2b). 결론은 반대 — 얇은 천(2.8~3.3 cm)만 파지된다(v2c 이후 Cloth_6·10·11·12, 4장 중 3장 성공). - share QOS 1차 시도는 11분 만에 preempt →
extra+ 자동 재큐(sbmr 5)로 재제출(job 109492).
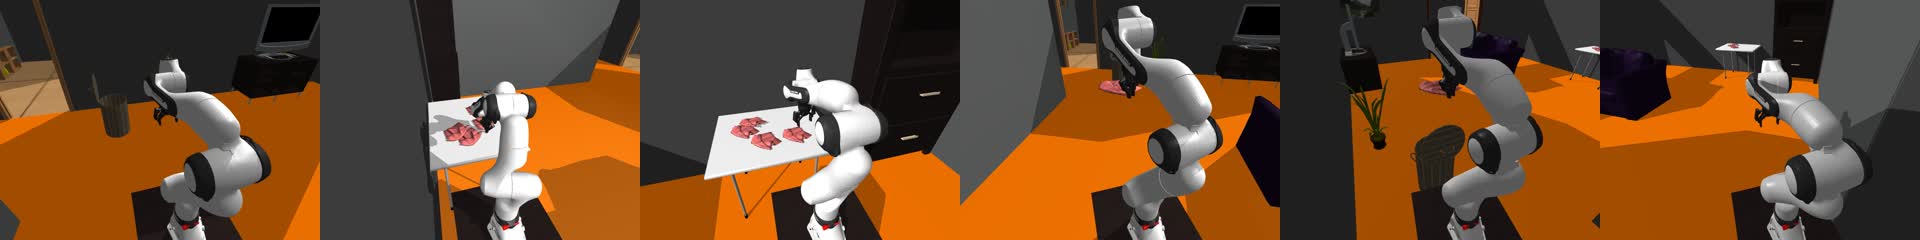
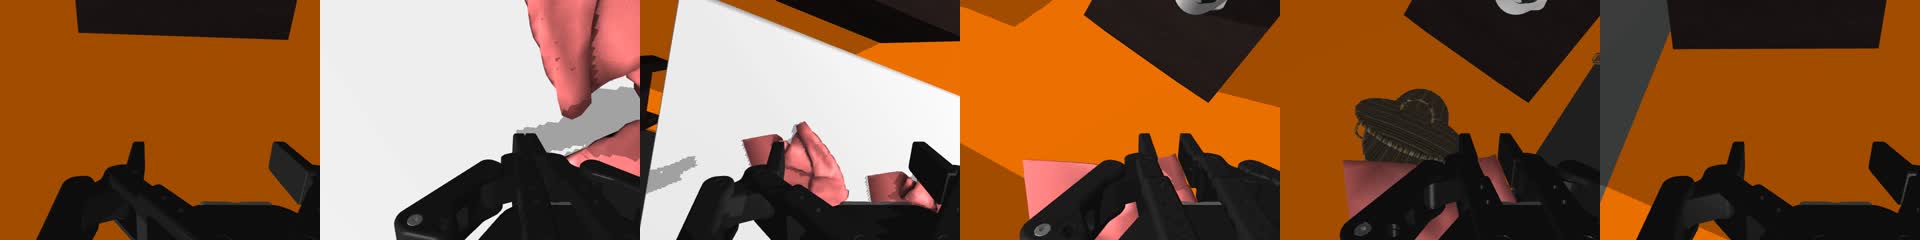
1 영상 — train_1652__2000 (폐기 편, u0 천→바구니 성공분 포함)
8배속 · 640px 축소. 원본은 scene-mem-datagen/datagen_out/routine/pilot/train_1652__2000/house_0/ (3캠 각 18 MB, 640×480 25 fps).
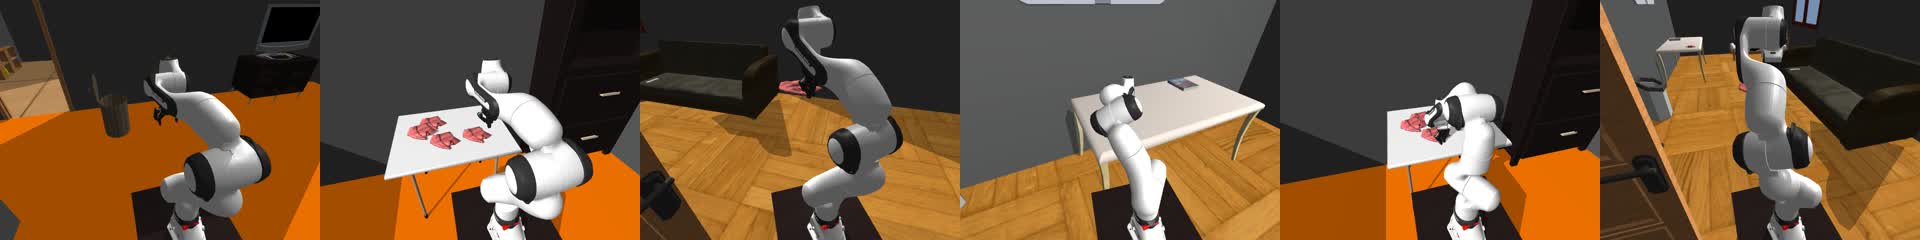
1b 영상 — train_1652__2001 (쌍둥이, 천→책상 2장 성공 후 폐기)
u0 OK(609 s) · u1 OK(423 s) · u2 파지 해 없음 → 폐기. sim 260 s(6,480 프레임), 3캠 각 48 MB. 8배속 미리보기.
| 편 | 유닛 결과 | 폐기 사유 | sim 길이 |
|---|---|---|---|
__2000 천→바구니 | u0 OK(493 s) · u1 FAIL | 바구니 놓기 해 없음 — 베이스 11곳 IK 전부 ik/reach | 141 s |
__2001 천→책상 | u0 OK(609 s) · u1 OK(423 s) · u2 FAIL | 세 번째 천 파지 해 없음 — grasp 후보 444 전부 기각(자세충돌 133·관절한계 67·ik/reach 130). 여분이 없어 폐기 | 260 s |
t1a0_Cloth_11가 두 편 모두 파지 계획 불능 → 여분 1개를 첫 유닛에서 소진. 유닛당 벽시계 423~609 s 는 type2 실측(56~74 s)의 7~10배로, 파지 재시도(베이스 후보 × IK)가 대부분이다. 수정본은 두꺼운 Cloth_3 + 여분 2.1c v2 (TidyBot 식) — 12개를 조리대 하나에 섞어 두고 규칙 교차 분류 · 첫 완주 영상
사용자 피드백("여러 종류를 한 테이블에")으로 v2 로 전환: 사과·감자·계란·사과 / 칼·칼·뒤집개·국자 / 얇은 천 4종을 부엌 조리대 하나에 섞어 두고, 처음에 규칙 세 개를 말한 뒤 음식→도구→천 순서로 두 바퀴 분류한다. 실행 코드 변경은 스테이징 3줄 + 유닛 실패 시 편을 안 버리는 플래그 1줄.
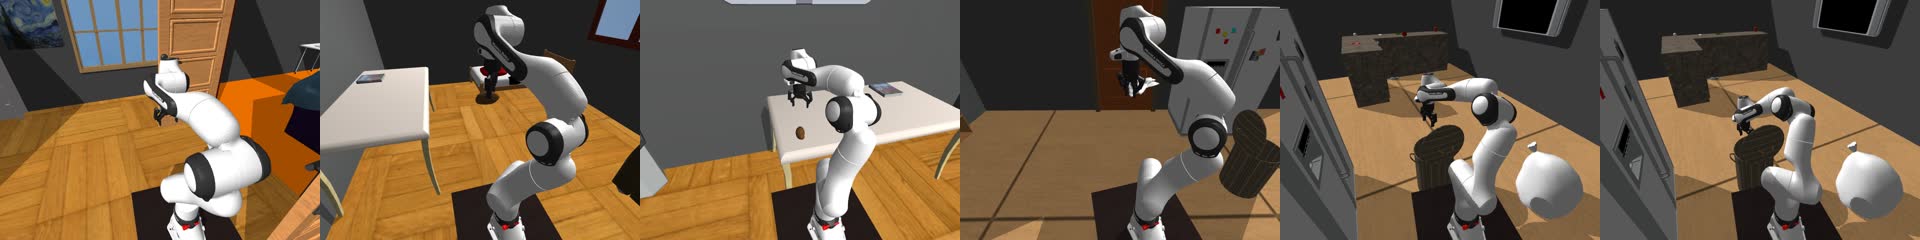
train_1652__2000 (v2e, job 109656) — 유닛 3/6 성공 · sim 16분 44초 · 3캠 각 195~231 MB
| 유닛 | 결과 | 물체 | 비고 |
|---|---|---|---|
| t1u0 음식→책상 | OK | Potato_6 | 첫 배우 사과 파지 계획 불능 → 감자. 977 s |
| t2u0 도구→소파 | FAIL | Knife_4 | 놓기 계획 채택 후 소파 안착 판정 실패 (쿠션) |
| t3u0 천→바구니 | OK | Cloth_6 | 573 s |
| t1u1 음식→책상 | FAIL | Apple_9 | 계란 파지 계획 불능 → 사과, 책상 안착 판정 실패 |
| t2u0 도구→소파 (재) | FAIL | Ladle_1 | 소파 |
| t3u1 천→바구니 | OK | Cloth_11 | 663 s |
train_1652__2001 (쌍둥이: 천→책상 · 음식→소파 · 도구→바구니) — 유닛 3/6 · sim 19분 33초
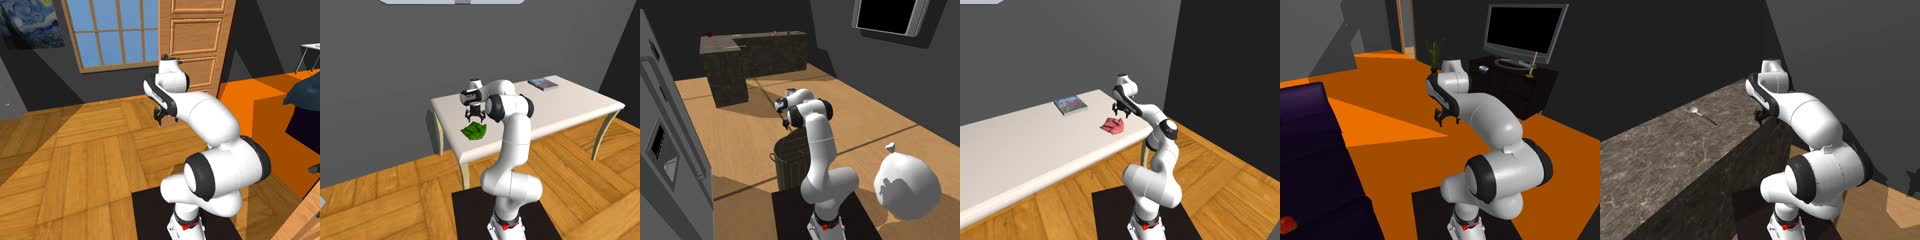
| 유닛 | 결과 | 물체 | 비고 |
|---|---|---|---|
| t1u0 천→책상 | OK | Cloth_10 | 850 s |
| t2u0 음식→소파 | FAIL | Egg_29 | 소파 안착 실패 |
| t3u0 도구→바구니 | OK | Spatula_1 | 568 s |
| t1u1 천→책상 | OK | Cloth_11 | 849 s |
| t2u0 음식→소파 (재) | FAIL | Potato_6 | 소파 |
| t3u1 도구→바구니 | FAIL | Knife_1 | 바구니 놓기 실패 |
1d v2g — 3번째 수납처를 소파 → 거실 식탁으로: 두 편 모두 첫 바퀴 3/3 · 합계 9/12
v2e 와 같은 집·같은 12개·같은 조리대·같은 시작 자세에서 소파만 거실 식탁(DiningTable)으로 바꿨다(job 109680, 1시간 7분). 규칙 세 개가 한 바퀴 전부 실행된 편이 쌍둥이 짝으로 나왔다.
train_1652__2000 (음식→책상 · 도구→식탁 · 천→바구니) — 유닛 5/6 · sim 13분 41초 · 3캠 각 158~187 MB
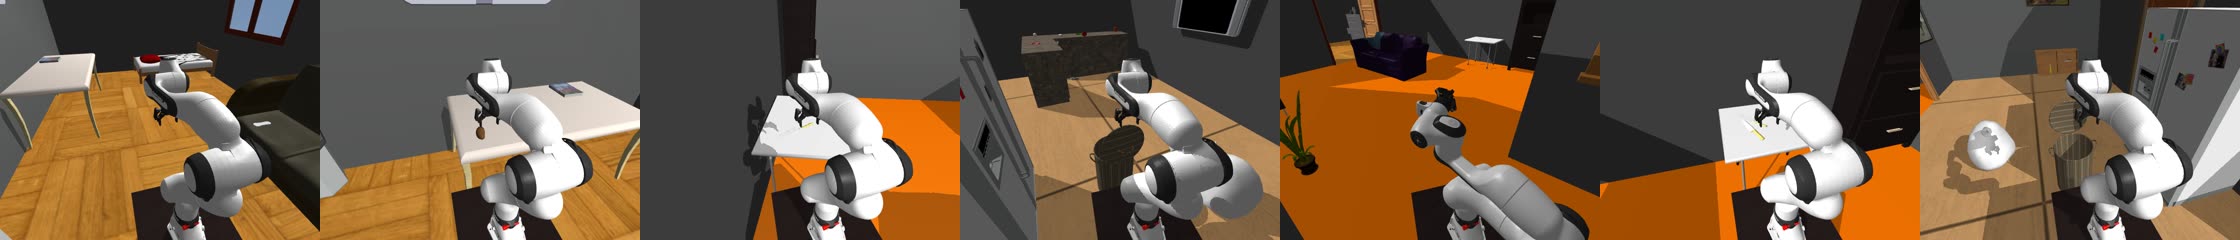
| 유닛 | 결과 | 물체 | 벽시계 | 비고 |
|---|---|---|---|---|
| t1u0 음식→책상 | OK | Potato_6 | 1,001 s | 첫 배우 Apple_13 파지 계획 불능 → 감자 |
| t2u0 도구→식탁 | OK | Knife_1 | 770 s | |
| t3u0 천→바구니 | OK | Cloth_6 | 544 s | |
| t1u1 음식→책상 | FAIL | Apple_9 | 409 s | 계란 파지 계획 불능 → 사과 파지 성공 → 운반 중 낙하 |
| t2u1 도구→식탁 | OK | Knife_4 | 645 s | |
| t3u1 천→바구니 | OK | Cloth_11 | 355 s |
train_1652__2001 (쌍둥이: 천→책상 · 음식→식탁 · 도구→바구니) — 유닛 4/6 · sim 13분 38초 (벽 컬링 적용판 재실행)
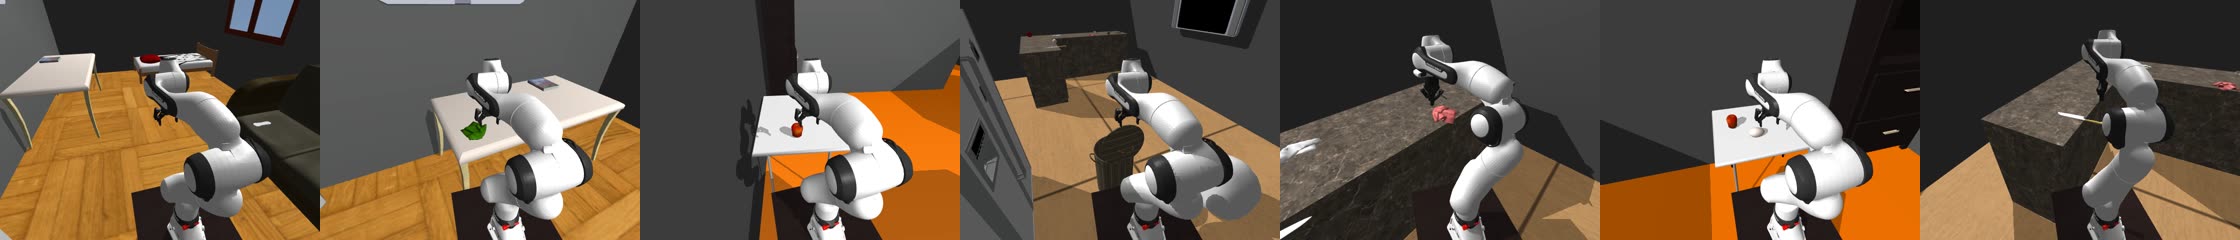
| 유닛 | 결과 | 물체 | 벽시계 | 비고 |
|---|---|---|---|---|
| t1u0 천→책상 | OK | Cloth_10 | 895 s | |
| t2u0 음식→식탁 | OK | Apple_13 | 817 s | 식탁 수납처 첫 실증 |
| t3u0 도구→바구니 | OK | Spatula_1 | 551 s | |
| t1u1 천→책상 | FAIL | Cloth_11 | 187 s | Cloth_6 베이스 후보 3개뿐 → Cloth_11 그리퍼가 물체에서 11.6 cm 떨어져 닫힘 |
| t2u1 음식→식탁 | OK | Egg_29 | 809 s (2회) | 계란 파지 첫 성공 |
| t3u1 도구→바구니 | FAIL | Knife_1 | 436 s | Knife_4·Knife_1 그리퍼가 17.5·22 cm 떨어져 닫힘, 국자 계획 불능 |
2 설정
| 편 | R1 CLOTH (Cloth ×3) | R2 FOOD (Apple ×3) | R3 CUTLERY (Knife ×3) | 출발 상면 |
|---|---|---|---|---|
train_1652__2000 | 식탁(거실) → 바구니(주입) | 조리대(부엌) → 책상(침실) | TV장(거실) → 소파(거실) | 사전 패스로 못 박음 |
train_1652__2001 쌍둥이 | 식탁 → 책상 | 조리대 → 소파 | TV장 → 바구니 | 동일 |
방 3(침실·부엌·거실) · 유닛 9 · 예상 711 s. 파일럿 단순화: 규칙당 하위 카테고리 1종, task 순차, task 발화. 홀드아웃·숨김 상자·증거 제거는 없음(질의 빌더 몫).
3 관찰
on_surface)이 4/4 실패(칼·국자·사과). TV장은 상판 위 구조물이 놓기 IK 를 막아 사전 패스 프로브 탈락. train_1652 에서 검증된 수납처는 책상·바구니, v2g 가 거실 식탁을 시험 중. 데이터 판에서는 수납처 클래스별 놓기 가능을 집 선정 단계에서 전수 스캔.start_pose_away). 쌍둥이 천→책상 프로브는 task 순서에 따라 성립/탈락 — 큰 물체를 먼저 세운다. 계획서 §11-5 에 반영.4 Next
① 사용자 판단: v2g 영상(§1d)이 원하는 형태인지 · 편 합격 기준(한 바퀴 3/3 vs task 당 2개 중 1개) ②′ 두 번째 바퀴 파지 개선: 배우 순서를 앞쪽(로봇 쪽) 물체부터, 칼 파지점을 손잡이로 제한, 사과 운반 그립 폭 ② 데이터 판 routine_gen: 홀드아웃·미끼·숨김 상자 주입, 유닛별 발화 낱말, 수납처 놓기 가능 전수 스캔(pick 확장), 큰 물체 먼저 스테이징 ③ build_routine_queries.py(증거 제거 + 홀드아웃 배치 q_*.npz) · pack_routine · eval 등록 ④ 유닛 벽시계 축소(배우·베이스 후보·재시도 상한) ⑤ sbatch 큐 래퍼 + 쌍둥이 우선 재시도.