벤치마크 카메라(bench_exo_L) vs zed2 — 실행형 VLA A/B
TL;DR
- SR 6/10(zed2) → 2/10(bench), -40pp — pick은 3/5→2/5(-20pp)로 완만하지만 pick_and_place는 3/5→0/5(-60pp, 전멸)
- qpos 분석: bench 실패 8건 중 6건(75%)이 적극적 조작 실패(반복 파지 시도, gripper_transitions≥2, 최고 36) — "카메라가 깨져서 정책이 멈췄다"는 기각. 2건(h446, 동일 candle)만 무반응(gt=0)
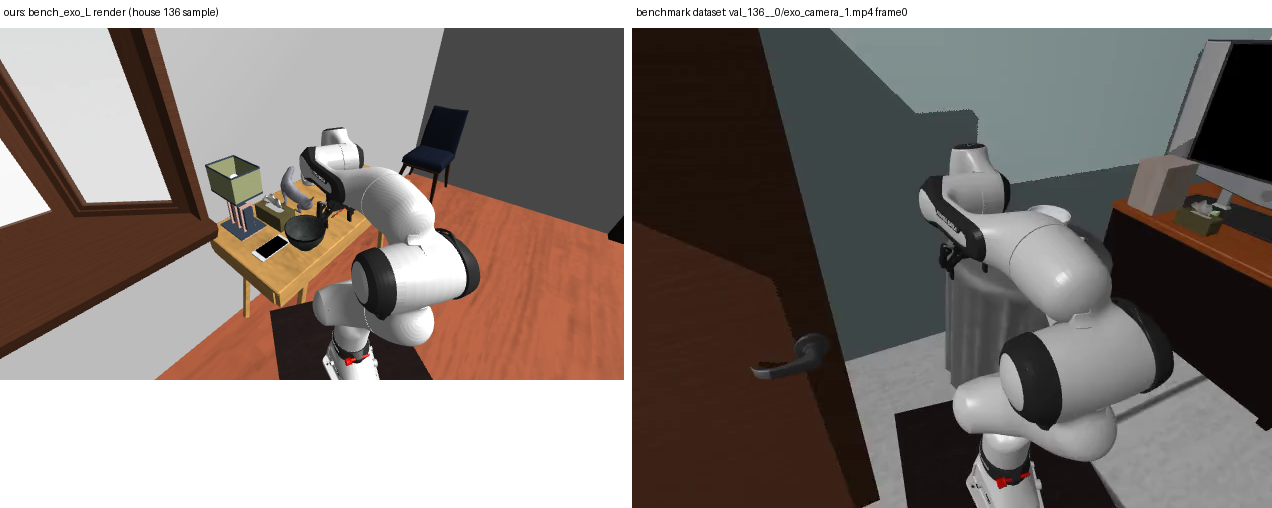
- bench_exo_L 렌더가 실제 벤치마크 데이터셋 프레임과 시각적으로 일치 — 카메라 배선 자체는 정확, 하락은 정책의 학습분포 밖 시점 문제
- 이 하락 폭이 "벤치 카메라 규약 실행형 평가엔 벤치 카메라로 FT한 VLA 필요" 가설의 정량 근거 (n=1/셀 잠정)
1 배경 / 목적
N8에서 zed2(학습분포)를 온라인 실행 기준 카메라로 확정했지만, 실제 벤치마크 데이터셋(~/sample/val_136__0)은 base-mounted L/R 토인 쌍 고정 카메라를 쓴다 — zed2와 다른 시점이다. 사용자 승인 질문: "벤치마크 데이터셋 카메라로 VLA 실행했을 때 잘 되는지 확인." 목표는 승패 판정이 아니라 하락 폭 측정 — 벤치 카메라 규약으로 실행형(Tier B/C) 평가를 돌리려면 벤치 카메라 데이터로 별도 FT한 VLA가 필요한지에 대한 정량 근거 확보.
2 작업 내용
bench_exo_L/bench_exo_R(RobotMountedCameraConfig, reference body robot_0/fr3_link0)를 컨트롤러 검증 파라미터로 정의해 FrankaOmniPurposeCameraSystem에 합성(교체 아닌 append — 기존 5개 카메라 유지). 서버측은 MolmoBot-Pi0 레포 무수정 원칙을 지키며 hydra.searchpath로 우리 레포의 카메라 yaml을 추가 검색 경로로 얹었다.
scripts/warmup_molmobot.py의 dummy-obs dict가 N8 시절 하드코딩이라 bench_exo_L 키가 없었고, 서버가 KeyError를 문자열로 회신했는데 워밍업 스크립트엔 molmobot_policy.py에 이미 있던 isinstance(response, str) 분기가 없어 msgpack_numpy.unpackb(str)이 즉시 TypeError로 죽으며 원인 문자열이 유실됐다. 두 가지 다 고쳐(obs 키 추가 + str 분기) bench 잡만 재제출.METADATA_OK {'cameras': {'bench_exo_L': 'observation/exterior_image_1_left', ...}} → WARMUP_OK 왕복 확인 — 모델이 실제로 bench_exo_L을 읽는다.3 결과 — bench_exo_L 실물 프레임 검증
좌: 우리 렌더(house 136 신규 샘플) / 우: 벤치마크 데이터셋 실제 프레임(val_136__0/exo_camera_1.mp4 frame 0). 씬 내용은 다르지만(신규 샘플 vs 저장된 episode) 검증 대상인 카메라 외부파라미터(뒤-위→전방-아래 구도, 문/창틀 위치)는 시각적으로 일치한다.
4 SR / qpos 표 (house × skill × 카메라)
| house | skill | zed2 | steps | qpos_len | gt | bench | steps | qpos_len | gt |
|---|---|---|---|---|---|---|---|---|---|
| 136 | pick | OK | 568 | 20.53 | 36 | OK | 89 | 3.22 | 4 |
| 136 | pnp | FAIL | 600 | 16.87 | 14 | FAIL | 600 | 17.12 | 36 |
| 290 | pick | OK | 44 | 1.01 | 1 | FAIL | 600 | 8.15 | 12 |
| 290 | pnp | FAIL | 600 | 2.17 | 0 | FAIL | 600 | 6.12 | 2 |
| 375 | pick | OK | 126 | 3.62 | 9 | OK | 199 | 8.73 | 4 |
| 375 | pnp | OK | 307 | 8.98 | 10 | FAIL | 600 | 23.65 | 32 |
| 446 | pick | FAIL | 600 | 13.09 | 18 | FAIL | 600 | 1.03 | 0 |
| 446 | pnp | OK | 330 | 9.37 | 16 | FAIL | 600 | 4.44 | 0 |
| 640 | pick | FAIL | 600 | 1.66 | 0 | FAIL | 600 | 18.15 | 28 |
| 640 | pnp | OK | 164 | 5.61 | 2 | FAIL | 600 | 14.95 | 10 |
| 합계 | 6/10 | avg 8.29 | FAIL avg 8.0 | 2/10 | avg 10.56 | FAIL avg 15.0 | |||
qpos_len = qpos_path_len, gt = gripper_transitions. FAIL avg는 실패 행만 평균.
5 실패 사례 (bench pnp 0/5에서 대표 선정)
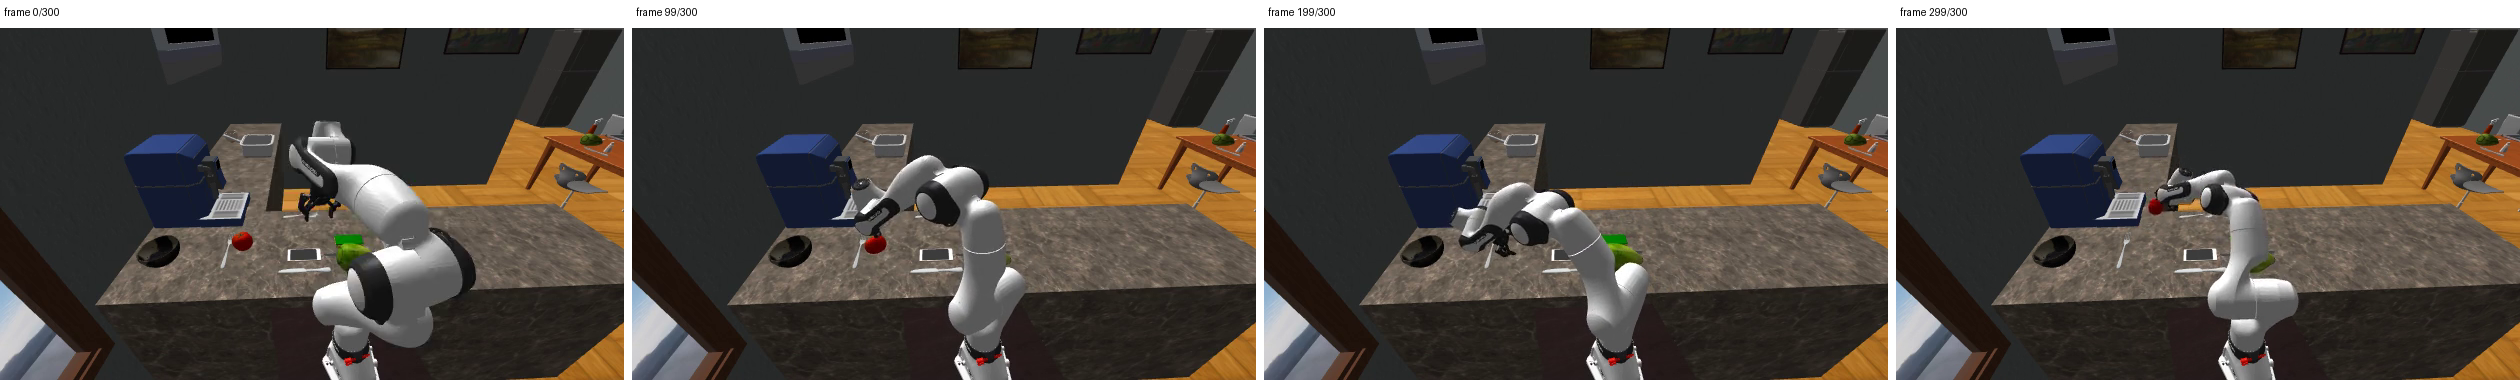
F1 — h136 pnp: tomato → bowl (gripper_transitions=36, 전체 최고)
"Pick up the tomato and place it in or on the bowl" — steps=600(타임아웃), qpos_path_len=17.12, gripper_transitions=36, secs=391.3.
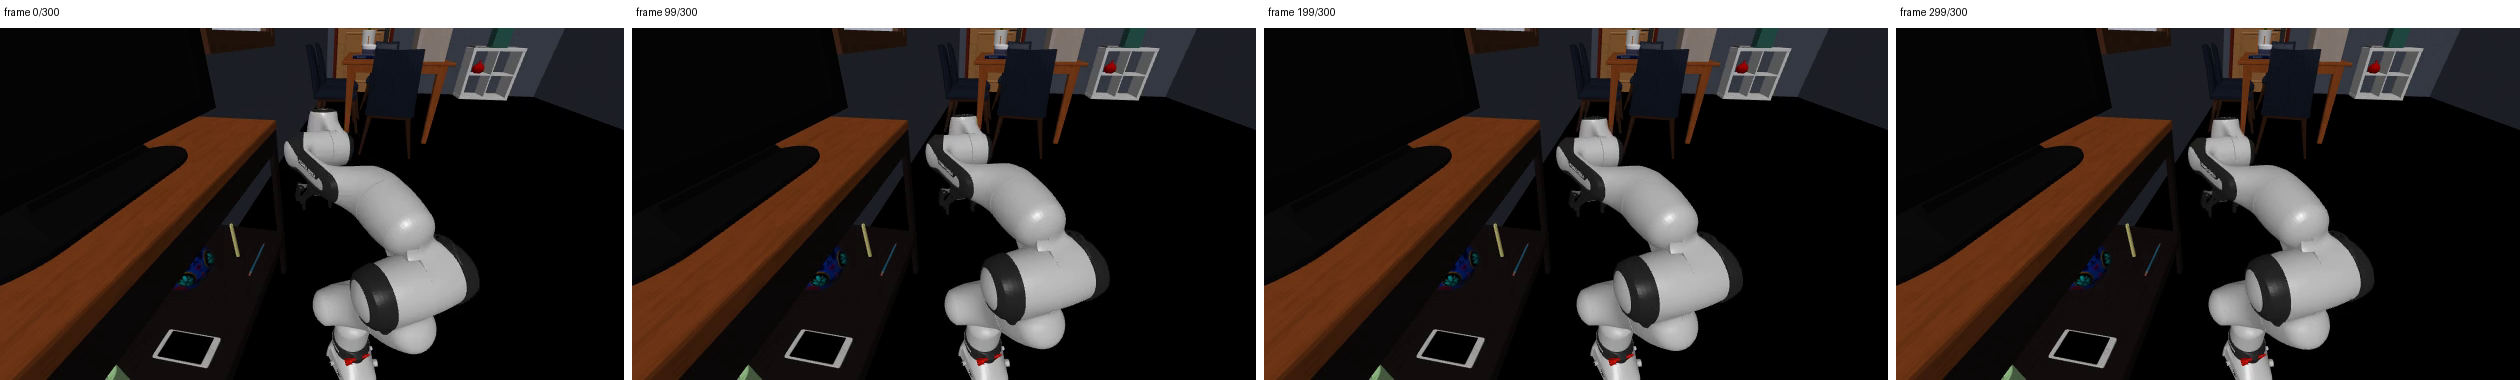
F2 — h446 pick: candle (gripper_transitions=0, 무반응 실패)
"Pick up the candle" — steps=600, qpos_path_len=1.03, gripper_transitions=0, secs=268.0. 같은 house의 pnp 행도 동일 candle 오브젝트로 gt=0 — 같은 씬에서 두 번 다 무반응.
F3 — h640 pick: cup → bowl (gripper_transitions=28)
"Pick up the cup" — steps=600, qpos_path_len=18.15, gripper_transitions=28, secs=280.1. 같은 house 640에서 zed2는 다른 오브젝트(mug)로 pick 실패했지만 그쪽은 gt=0(무반응)이었다 — 오브젝트가 달라 직접 통제 비교는 아니지만 bench 조건의 "적극적 실패" 경향을 보여준다.
6 Takeaway
의미
part1-20k(zed2류 카메라로 FT)는 벤치마크 카메라 그대로는 신뢰할 만한 실행 평가 기반이 아니다. 이 -40pp(pnp -60pp) 하락 폭이 "벤치마크 카메라 규약으로 실행형(Tier B/C) 평가를 돌리려면 벤치 카메라 데이터로 FT한 VLA가 필요하다"는 가설의 정량적 근거다. 다만 정책이 완전히 죽는 게 아니라(모션 활력·그리퍼 관여는 오히려 zed2 실패군보다 높음) OOD 시점에서 조작 정밀도가 무너지는 형태 — "인식은 되는데 학습 안 된 기하에서 grasp을 못 맞춘다"는 서사가 지배적이다(예외 1건, h446 candle 무반응).
7 Next Steps
미해결 한계
워밍업 스크립트의 하드코딩 dummy-obs 키 목록이 새 exo 카메라 추가 시마다 수동 갱신이 필요 — 서버 metadata의 cameras 키를 동적으로 읽어 구성하도록 리팩터링하면 이 실수 클래스가 원천 차단되지만 이번 범위 밖. h446 무반응(gt=0) 원인은 조명/오브젝트 크기 가설 수준, 추가 근거 없음.
다음 실험
벤치 카메라 FT VLA 필요성이 정량 확인됐으므로, 벤치 카메라 데이터로의 FT 계획 수립(팀 결정 필요) 또는 wrist 카메라까지 벤치 규약으로 맞춘 2차 라운드.