삽입 과제 테스트베드 세팅
TL;DR
- Long-WAM 히스토리는 관측 프레임뿐이다. 과거 action은 입력에 없고(
assert past_action_size == 0,action_conditioned: false), 컨텍스트 config 최대는 p768(20 Hz 기준 38.4 s). - FurnitureBench "삽입만" 평가를 만들고 스크립트 v2로 검증했다. 안착 336 / 363 step, 조립 606 / 717 step(2/2). 나사를 빼면 시도 길이가 절반 이하가 된다.
- Long-WAM 파인튜닝 준비 완료: one_leg 344 ep / 175,145 frame 변환, LIBERO 레시피 config, 학습·서빙 스크립트. 초기화는 공개 LIBERO-IDM 정책.
- pi0.5 삽입 평가 100 ep: 안착 0.30, 조립|안착 0.83. seed 간 편차는 순수 운과 구별되지 않는다(카이제곱 12.4, df 9, p 약 0.19). 숨은 변수가 필요하다.
- AssembleBench가 B200에서 돈다: Isaac Sim 6을 NAS에 복사하고 isaac-lab 컨테이너로 띄웠다.
peg_round_8mmexpert 4/4 안착, front/wrist 렌더 정상. - Long-WAM 파인튜닝 진행 중(190961): 08:42 UTC 1640/13690 step, step 1460에서 loss 0.24.
1 배경 / 목적
목표는 대형 WAM이 자기 실패 시도 영상만 보고 다음 시도의 성공 확률을 올리게 하는 것이다. 첫 관문은 과제 선정이다. 처음 제안한 RoboTwin은 Long-WAM 공개 체크포인트가 바로 돈다는 장점뿐이었고, SAPIEN 접촉이 약해 인공적인 과제를 새로 만들어야 했다. 실제 조립 벤치마크(AssembleBench, FurnitureBench one_leg)로 방향을 바꿨다.
2 작업 내용
Long-WAM 코드 확인
| 항목 | 확인 내용 | 근거 |
|---|---|---|
| 히스토리 입력 | 관측 프레임만. 과거 action 없음, proprio는 현재 것만 | base_lerobot_dataset.py:87, long_wam.yaml, runtime/policy.py infer |
| 컨텍스트 길이 | P control step을 4 step마다 서브샘플. p0~p768, 최근 P+1 프레임 슬라이딩 | configs/context/, build_observation_window |
| 파인튜닝 | resume=<weights.pt> 또는 init_checkpoint. stage-1 초기화 자산은 비공개(URL TBD) | docs/TRAINING.md |
| 추론 노이즈 | seed가 호출마다 고정이라 같은 관측이면 같은 action | runtime/policy.py "seed": int(settings.seed) |
FurnitureBench "삽입만" 평가
Long-WAM on FurnitureBench
AssembleBench
3 결과
| 확인 | 결과 | 비고 |
|---|---|---|
| 안착 판정 (scripted v2, seed 1) | 안착 336 step → 조립 606 step | settle 로그 tilt 4.9°, depth -16.8 mm와 일치 |
| 안착 판정 (scripted v2, seed 2) | 안착 363 step → 조립 717 step | settle 로그 tilt 18.1°, depth -8.9 mm와 일치 |
| seed 고정 | 같은 seed 초기 배치 일치 | seed 0: (0.2459, -0.0148), seed 1: (0.2364, -0.0068) |
| 데이터 변환 | 344 ep / 175,145 frame | PNG 재인코딩 없음 |
| AssembleBench 스모크 | PENDING (190847) | AssocGrpGRES |
| pi0.5 삽입 평가 10x10 | PENDING (190876) | AssocGrpGRES |
4 Takeaway
의미
Long-WAM이 과거 action을 보지 않으므로 "지난번에 내가 뭘 했는지"도 영상에서 읽혀야 한다. 10 Hz FurnitureSim에서 P48은 4.8 s뿐이라 시도 간 기억에는 p384 이상이 필요하다. 나사를 빼면 시도가 약 520 step에서 230 step으로 줄고, 다리를 쥔 채 시작하면 삽입 93 step만 남는다.
one_leg의 실패 유형(넘어짐, 낙하 안착, 뽑힘)은 실행 노이즈 쪽으로 보여 숨은 변수를 직접 넣어야 할 가능성이 크다.
5 Next Steps
미해결
삽입 실패가 인스턴스 고정 원인인지 미확인. Long-WAM FurnitureBench 정책 없음. AssembleBench의 B200 렌더 미확인. own GPU 8장이 다른 job으로 차 있어 extra로만 제출 가능.
다음 작업
190876 결과로 안착률과 분산 확인(0.3~0.6이면 게이트 과제로 적합, 0.9 이상이면 숨은 변수 필요). LIBERO-IDM 다운로드 후 Long-WAM 학습 스모크와 본 학습(4 GPU), 같은 삽입 평가. AssembleBench expert 롤아웃과 pi0.5 체크포인트 평가.
6 업데이트: pi0.5 결과, AssembleBench 기동, Long-WAM 학습
pi0.5 삽입 평가 (b128 40k, seed 0~9 x 10 반복)
| 항목 | 값 |
|---|---|
| 안착 | 30 / 100 |
| 조립 | 25 / 100 |
| 조립 | 안착 | 25 / 30 |
| seed별 안착 (각 10회) | 1, 2, 0, 4, 4, 6, 3, 3, 4, 3 |
| seed 간 분산 vs iid 이항 | 0.029 vs 0.021 |
| 동질성 카이제곱 | 12.4 (df 9, p 약 0.19) |
| 실패 중 구멍 입구(축 10 mm, 깊이 ±5 mm)까지 간 것 | 42 / 70 |
AssembleBench on B200
NGC isaac-sim:6.0.0-dev2는 기본 사용자가 uid 1234이고 entrypoint가 고정이라 워커 컨테이너로 쓰면 pod가 바로 죽었다(원인은 추정). 로그인 DinD에서 docker cp로 /isaac-sim(18 GB)을 NAS로 복사하고, 워커는 isaac-lab:2.2.0 컨테이너로 띄웠다. 설치는 공식 Dockerfile 순서대로 Kit site-packages에 했다(user-site는 내장 websockets 12에 가려짐).
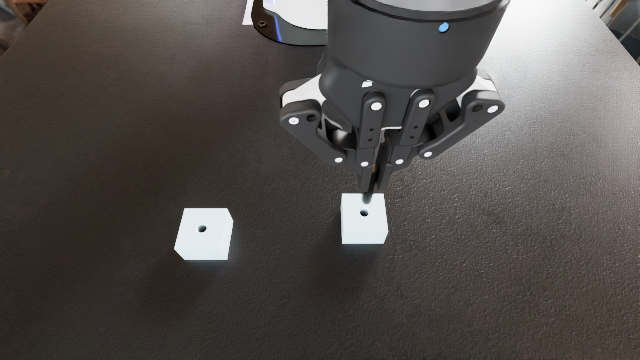
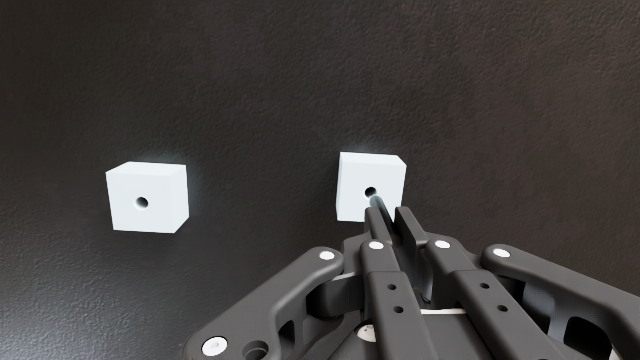
peg_round_8mm expert, step 300의 front / wrist 카메라. 4 env 모두 335 step에 안착.README는 A100/H100에서 렌더가 안 된다고 적었지만 B200에서는 tiled camera가 정상으로 나왔다. 14개 과제 expert sweep(191255, 16 env x 2 wave)을 제출했다.
Long-WAM
학습 스모크에서 LIBERO 가중치 1649개 전부 로드(missing 0), loss 1.17 → 0.71(5 step). 본 학습 190961은 0.18 step/s, ETA 약 20시간. step 1000 체크포인트로 삽입 평가 10 seed x 3 반복(191256)을 먼저 넣었다.
7 업데이트: AssembleBench expert sweep, Long-WAM 초기 체크포인트
AssembleBench expert 안착률 (B200, 16 env x 2 wave, 카메라 끔)
| 과제군 | 과제 | 안착 / 32 |
|---|---|---|
| 원형 peg | 4 mm | 31 |
| 8 mm | 26 | |
| 12 mm | 24 | |
| 16 mm | 30 | |
| 사각 peg | 4 mm | 2 |
| 8 mm | 0 | |
| 12 mm | 1 | |
| 16 mm | 1 | |
| 기어 | small | 32 |
| medium | 28 | |
| large | 23 | |
| 너트 | M8 | 5 |
| M12 | 31 | |
| M16 | 32 |
job 191255(9개 과제 후 선점)와 191332(나머지 5개). 사각 peg는 카메라를 켠 기본 조건(191354, 8 env x 2 wave)에서도 8 mm 0/16, 16 mm 0/16이라 카메라 설정 탓이 아니다. env들이 align/insert 단계에서 peg가 z 약 24 mm에 걸린 채 멈춘다.
nut_M8은 이 환경에서 expert가 거의 못 넣는다. 원인은 미확인이다. peg.py 주석상 사각 peg는 여유 약 0.1 mm, yaw 약 1.5° 넘으면 걸리고 구멍 yaw가 에피소드마다 흔들린다.nut_M12, nut_M16은 expert를 데이터 엔진으로 바로 쓸 수 있다. 사각 peg는 yaw가 자연스러운 숨은 변수라 과제 후보로는 좋지만 expert부터 고쳐야 한다.Long-WAM one_leg 삽입 평가 (10 seed x 3 반복)
| 체크포인트 | 안착 | 구멍 축 100 mm 이내 도달 | 최소 거리 |
|---|---|---|---|
| step 1000 (191256) | 0 / 30 | 10 / 30 | 2 mm |
| step 2000 (191329) | 0 / 30 | 7 / 30 | 22 mm |
| step 4000 (191457) | 5 / 30 (조립 3 / 30) | 26 / 30 | 1 mm 미만 |
| step 6000 (191640) | 3 / 30 (조립 3 / 30) | 29 / 30 | - |
| step 8000 (191703) | 5 / 30 (조립 4 / 30) | 24 / 30 | - |
오픈루프 검증(step 3000, 학습 에피소드 0을 서버와 같은 reset/observe/infer 호출로 재생): 평균 |pred - gt|가 위치 0.009 / 0.005 / 0.006, 회전 0.094 / 0.091 / 0.152, 그리퍼 0.351. 데이터의 평균 |action|은 위치 0.011 / 0.008 / 0.009, 회전 0.039 / 0.086 / 0.304, 그리퍼 1.0. 예측은 gt의 부호와 크기를 따라가고, anchor 120에서 그리퍼 전환 시점이 어긋난다.
녹화 2개(191458)는 둘 다 실패. seed 0은 축 9.3 mm까지 갔다가 못 넣은 뒤 팔이 학습 분포 밖 자세로 떠돌았다. 학습 190961은 13:22 UTC 기준 4670 / 13690 step. pi0.5(40k)는 같은 평가에서 0.30이다.