2026-09-30 — Experiment
FurnitureSim one_leg — screw 도구로 첫 성공
GPT-Policy + screw tool | gpt-6-astra | job 166093
TL;DR
- 성공: native success true, reward 1.0 — sim t=240.7s, step 54 (기본 300s 예산 안).
- screw 3회 호출(60°×10 사이클)로 14.8mm 하강.
- 모델은 성공을 몰라 계속 조임 → 탁판 회전 → give_up. 최종 상태는 기준 밖, 벤치마크 판정은 성공(latched).
1.0
reward
54
step at success
240.7s
sim time
9.8s
mean decide
1 작업 내용
screw(turn_deg, direction, preload_m, cycles)
cycle: 닫힌 파지로 수직축 회전 + preload 하강
joint7 한계 전: open → 반대 한계로 되감기 → 재파지
정지: 2사이클 하강 <0.5mm (no_descent) / 재파지 빈손 (grasp_empty) / 예산 소진
사전조건: tool 축 수직 ±15°, 닫힌 파지 (불충족 시 무동작 거부)
긴 회전은 60° 이하 waypoint 분할 (SLERP short-way IK 실패 해결)
tests: 91 passed
2 결과
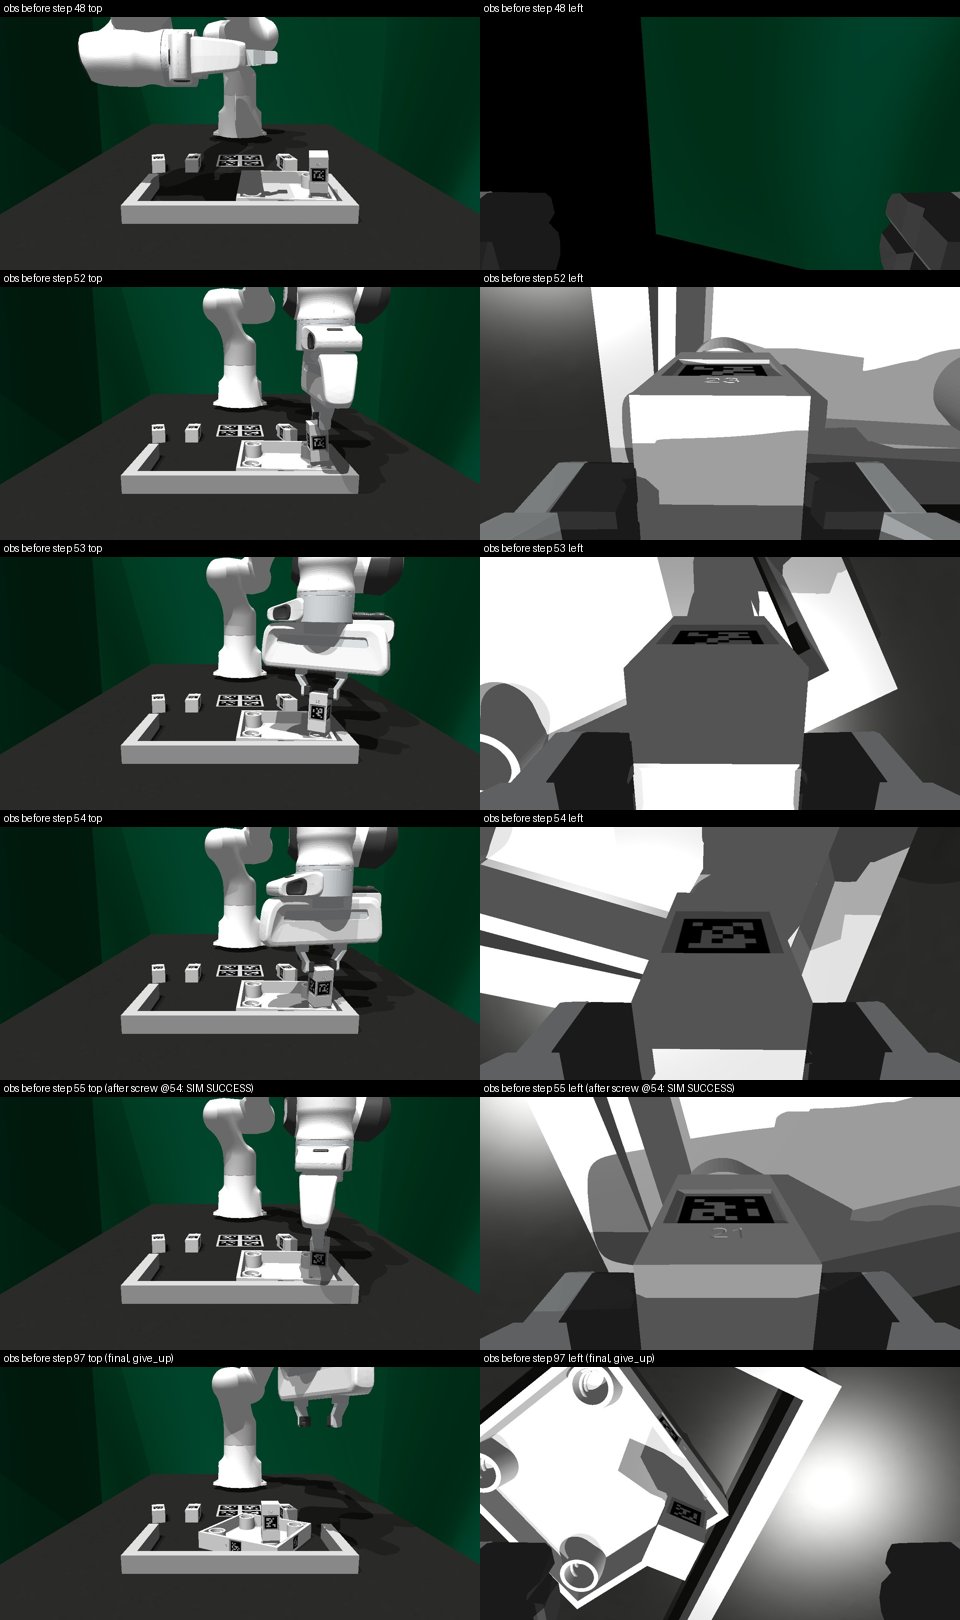
step 48–55: 삽입 → top-down 재파지 → screw → 성공 (step 55 관측). 하단: 최종 상태 (탁판 회전)
| screw 호출 | 사이클 | 하강 | 정지 이유 |
|---|---|---|---|
| step 52 | 60°×2 | 2.9mm | cycles_completed |
| step 53 | 60°×4 | 6.2mm | cycles_completed |
| step 54 | 60°×4 | 5.7mm | cycles_completed → sim success |
| step 55–94 | — | — | grasp_empty 반복, 탁판 회전 |
주의: 어댑터가 성공 시 episode를 끝내지 않음 (FurnitureBench는 종료). n=1, sim 예산 600s 설정.
3 Takeaway
병목은 VLM 추론이 아니라 다회전 체결이라는 저수준 동작이었음. 도구로 캡슐화하자 기본 예산 안에서 성공.
4 Next
성공 시 episode 종료; 조일 때 탁판 회전 방지; 시드 반복으로 성공률 측정.