2026-09-14 — Analysis
LingBot-VA 부진 원인 진단 — 학습 궤적이 이상했나, 부족했나
FurnitureBench one_leg | stock 스크립트 데모 344 ep 정량 분석 + 학습 곡선 + 입력 제약
TL;DR
- 궤적이 잘못된 건 아니다: 같은 344 ep로 pi0.5는 0.36. 유일한 결함은 LingBot 전처리 클립(수정 완료).
- 그러나 품질이 낮다: 성공률 0.45–0.53인 stock 스크립트의 성공분만. 프레임의 73 %가 삽입+나사, 나사 구간 291±88 step에 grasp-turn-release 4–10회. 두 모델 다 정확히 이 구간(phase 3)에서 실패.
- 양도 부족하다: 샘플이 에피소드 전체라 5000 step × 유효 20 = 344 ep 각 291회 반복. loss는 0.029→0.0074로 단조 감소했지만 성공률은 3000 step 이후 정체 → 암기 신호(held-out 없어 미확정).
- LingBot 고유 핸디캡이 pi0.5 격차(0.15 vs 0.36)를 설명: 128² 입력(front에서 구멍 수 픽셀), proprio 없음(나사 사이클 타이밍은 관절 한계 기반), LIBERO 레시피 그대로.
0.157
LingBot one_leg (8/51)
0.36
pi0.5 b128 (같은 데이터)
≈0.5
stock 데모 정책 상한
73 %
삽입+나사 프레임 비율
291×
에피소드당 반복 횟수
1 배경 / 목적
LingBot-VA one_leg는 단독 5000 step에서 8/51 = 0.157, all_low 클립 수정본에서 4/30 = 0.133. 같은 데이터로 학습한 pi0.5는 0.24(단독) / 0.36(b128)이고, 데모를 만든 stock 스크립트 정책 자체는 0.45–0.53이다. 질문: 학습 궤적(데모)이 이상했나, 아니면 양이 부족했나.
기존 한계: 260905/260908 분석은 모델·전처리(클립) 쪽만 다뤘고, 데모 궤적 자체의 구조(구간 비율·반복·회전 크기·길이 편차)는 정량화한 적이 없었다.
2 분석 방법
코드 변경 없음. 기존 산출물만 읽어 정량화했다.
tmp/demo_stats_one_leg.py— LeRobot parquet 344 ep(액션·상태만 로드): 길이, 그리퍼 토글, 회전 크기, 무동작 비율.tmp/skill_segments.py— raw pkl 38 ep의skills마커로 5구간(파지/들기/이동/삽입/나사) 길이.tmp/parse_lingbot_loss.py— 학습 slurm 로그의 latent/action loss를 250 step 평균.- front/wrist 224² vs 128² 프레임 비교,
wan_va_server.py:582에서 모델 입력 확인(obs['state']= 직전 액션, proprio 없음).
3 결과 — 데모 궤적 구조
| 항목 | 값 |
|---|---|
| 에피소드 길이 | min 412 / p10 456 / median 486 / mean 509 / p90 654 / max 778 step |
| 스킬 구간 평균(std), 38 ep | 파지 39(3.5) / 들기 30(8) / 이동 69(9) / 삽입 93(7.5) / 나사 291(88) |
| 구간 비율 | 7.5 / 5.7 / 13.3 / 17.8 / 55.7 % → 삽입+나사 = 73.5 % |
| 그리퍼 토글/ep | median 13, mean 14.5, max 25 (13회: 213 ep, 15: 90, 21: 24, 23: 10) → 나사 사이클 4–10회 |
| 회전 명령 크기 | |rot|>0.5 rad 25.4 % / >1.0 rad 14.7 % / >1.5 rad 5.2 % of steps, max 1.99 rad |
| 무동작 step | 0 % |
| 재시도 꼬리 | 상위 10 % (650–780 step, 토글 19–21) = 나사 사이클 2배 |
해석: 데모 정책의 삽입 성공은 22.7° 어트랙터 좌석 등 운에 좌우되고(v2 분석, 260911), 성공분만 모았으므로 "같은 동작을 하고 운을 기다리는" 궤적이다. 성공 여부를 가르는 복구 동작이 데모에 없다.
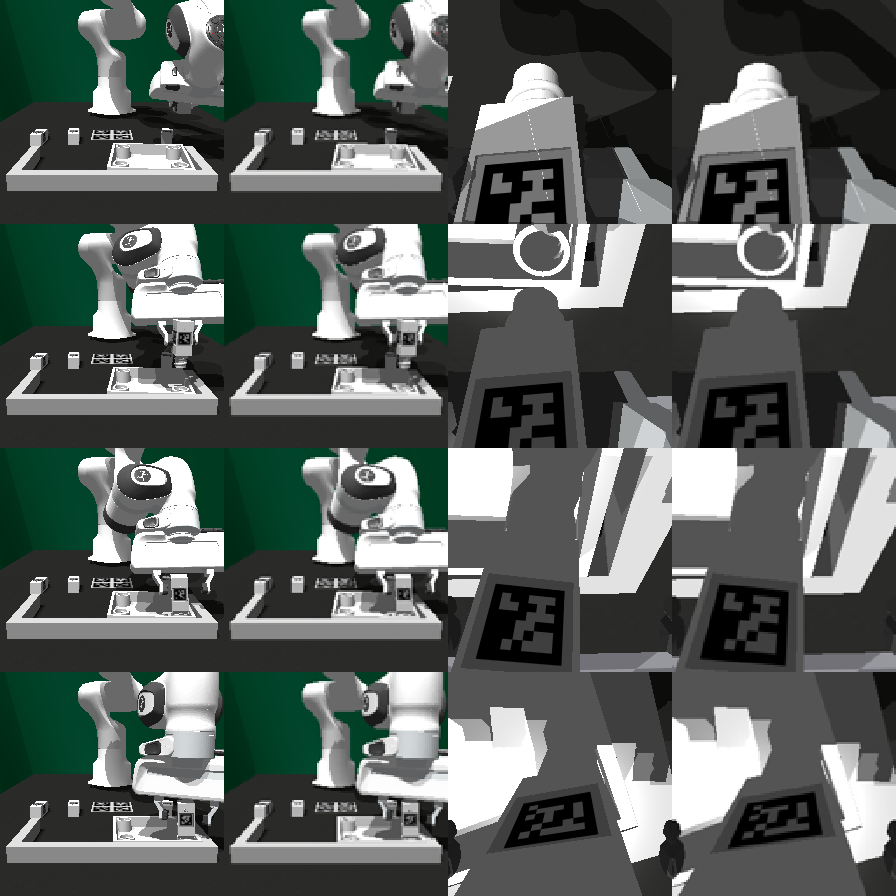
열: front 224² | front 128²(LingBot 입력) | wrist 224² | wrist 128². 행: 프레임 150/200/235/300(이동→삽입→나사). front 128²에서 베이스 구멍은 수 픽셀, wrist는 윤곽이 남음.
4 결과 — 학습량과 loss vs 성공률
| step | latent loss | action loss | 성공률 |
|---|---|---|---|
| 0–249 | 0.110 | 0.0294 | 0/10 (step 400, phase 1.70) |
| 2000–2249 | 0.078 | 0.0139 | 0/10 (phase 2.80) |
| 3000–3249 | 0.069 | 0.0106 | 2/10 = 0.20 |
| 4750–4999 | 0.057 | 0.0074 | 8/51 = 0.157 |
샘플 = 에피소드 전체(action_config start 0 → end T). 5000 step × 유효 20 = 100k 샘플 = 344 ep 각 291회. e128 all_low도 3000 × 128 / 1304 ep = 295회. pi0.5 one_leg 30k × 32 윈도우 / 175k frame ≈ 5.5회. held-out split이 없어 overfitting은 측정된 적이 없다.
loss 단조 감소 + 성공률 정체는 일반화가 아니라 암기 쪽 신호. 다만 n=10 중간 평가는 0.13 수준을 판별 못 하므로 3000→5000 "정체"도 노이즈 범위 안이다.
5 결과 — 실패 위치와 데모 상한 대비
| 정책 | one_leg 성공률 | 데모 상한(≈0.5) 대비 | 실패 위치 |
|---|---|---|---|
| stock 스크립트(데모 출처) | 0.45 (t600) / 0.53 (t1000) | — | 삽입/나사 timeout |
| pi0.5 b128 40k | 18/50 = 0.36 | ≈70 % | phase 3 다수 |
| pi0.5 one_leg 30k | 12/50 = 0.24 | ≈48 % | 38 실패 중 26 phase 3 |
| LingBot one_leg 5000 | 8/51 = 0.157 | ≈31 % | 43 실패 중 32 phase 3 (13개 ≤5 cm) |
| LingBot all_low fix 4000 | 4/30 = 0.133 | ≈27 % | {2:3, 3:23, 4:4} |
| v2 스크립트(신규, 데모 미사용) | 59/60 = 0.983 | — | — |
110045 run(30 ep)만 보면 실패 26개 중 phase 3이 21개, 그중 leg_base_dist_min ≤ 0.03 m가 8개 — 구멍 근처까지 갔다가 삽입/나사에서 끝난다. 데모 프레임의 73 %를 차지하는 바로 그 구간이다.
6 Takeaway
결론: "이상한 궤적"이 아니라 낮은 품질 + 적은 양 + LingBot 입력 제약의 합
- 궤적이 잘못된 것은 아니다. 같은 데이터로 pi0.5 0.36, teacher-forced MAE 정상. 유일한 결함은 데이터가 아닌 LingBot 전처리 클립(수정 완료).
- 궤적 품질이 낮다. 성공률 ≈0.5 정책의 성공분만이라 어떤 BC 모델도 상한이 데모 정책에 묶인다. pi0.5는 그 70 %, LingBot은 30 %.
- 양이 부족하다. 344 ep × 291회 반복, loss 감소 vs 성공률 정체.
- LingBot 격차 원인: 128² 입력, proprio 없음(stock 나사 사이클의 놓기/재파지 타이밍은 q7 관절 한계 기반 → 이미지로 안 보임; pi0.5는 EE pose/속도/그리퍼 폭 수신), LIBERO 레시피(lr 1e-5, 유효 20, 5000 step) 그대로.
7 Next
- held-out 진단(1 GPU, 짧음): stock으로 새 데모 30 ep →
scripts/lingbot/diagnose_action_head.py로 train 30 vs held-out 30 teacher-forced MAE. 2배 이상이면 overfitting 확정. - v2 스크립트로 재수집(두 트랙 공통 최대 레버): v2 0.983, 나사 방향 결정적, median 550 step. stock 성공 1개당 70 s → v2 ≈35–40 s → 1000 ep ≈ 10–11 GPU-h. 재수집 후 pi0.5 b128과 LingBot 재학습으로 데모 품질 효과 분리.
- LingBot 설정: 224² config(latent 14×14/cam, 토큰 3×), 데이터 증량 시 반복 횟수 유지하지 않고 축소, proprio 조건은 모델 수정이라 후순위.